Дополнительная глава 3. Опыт мониторинга карстовых процессов по данным Sentinel-1 (Соликамск и Березники)
Дополнительные главы 1 и 2 дали основы радиолокационной съёмки и методов обработки — интерферометрию, методы малых базовых линий (SBAS) и постоянных рассеивателей (PSI). Здесь этот аппарат применяется к реальной задаче — мониторингу оседаний и провалов над затопленными калийными рудниками Верхнекамского месторождения: годовые стеки Sentinel-1 за 2016–2025 гг., обработанные методом SBAS в настольном и облачном конвейерах, дополненные снимками Sentinel-2 и картой документов. Теория не пересказывается — каждый шаг обсуждается с точки зрения принятого решения и его последствий для результата.
Объект: Верхнекамское месторождение калийно-магниевых солей
Верхнекамское месторождение (ВКМС) расположено в Пермском крае, в центральной части Соликамской впадины Предуральского краевого прогиба. Соляная залежь вытянута вдоль Камы более чем на 100 км; на ней стоят Соликамск и Березники. Рельеф — слабохолмистая равнина с отметками 120–300 м. Месторождение — одно из крупнейших калийных в мире, добыча ведётся с 1930-х годов шахтным способом.
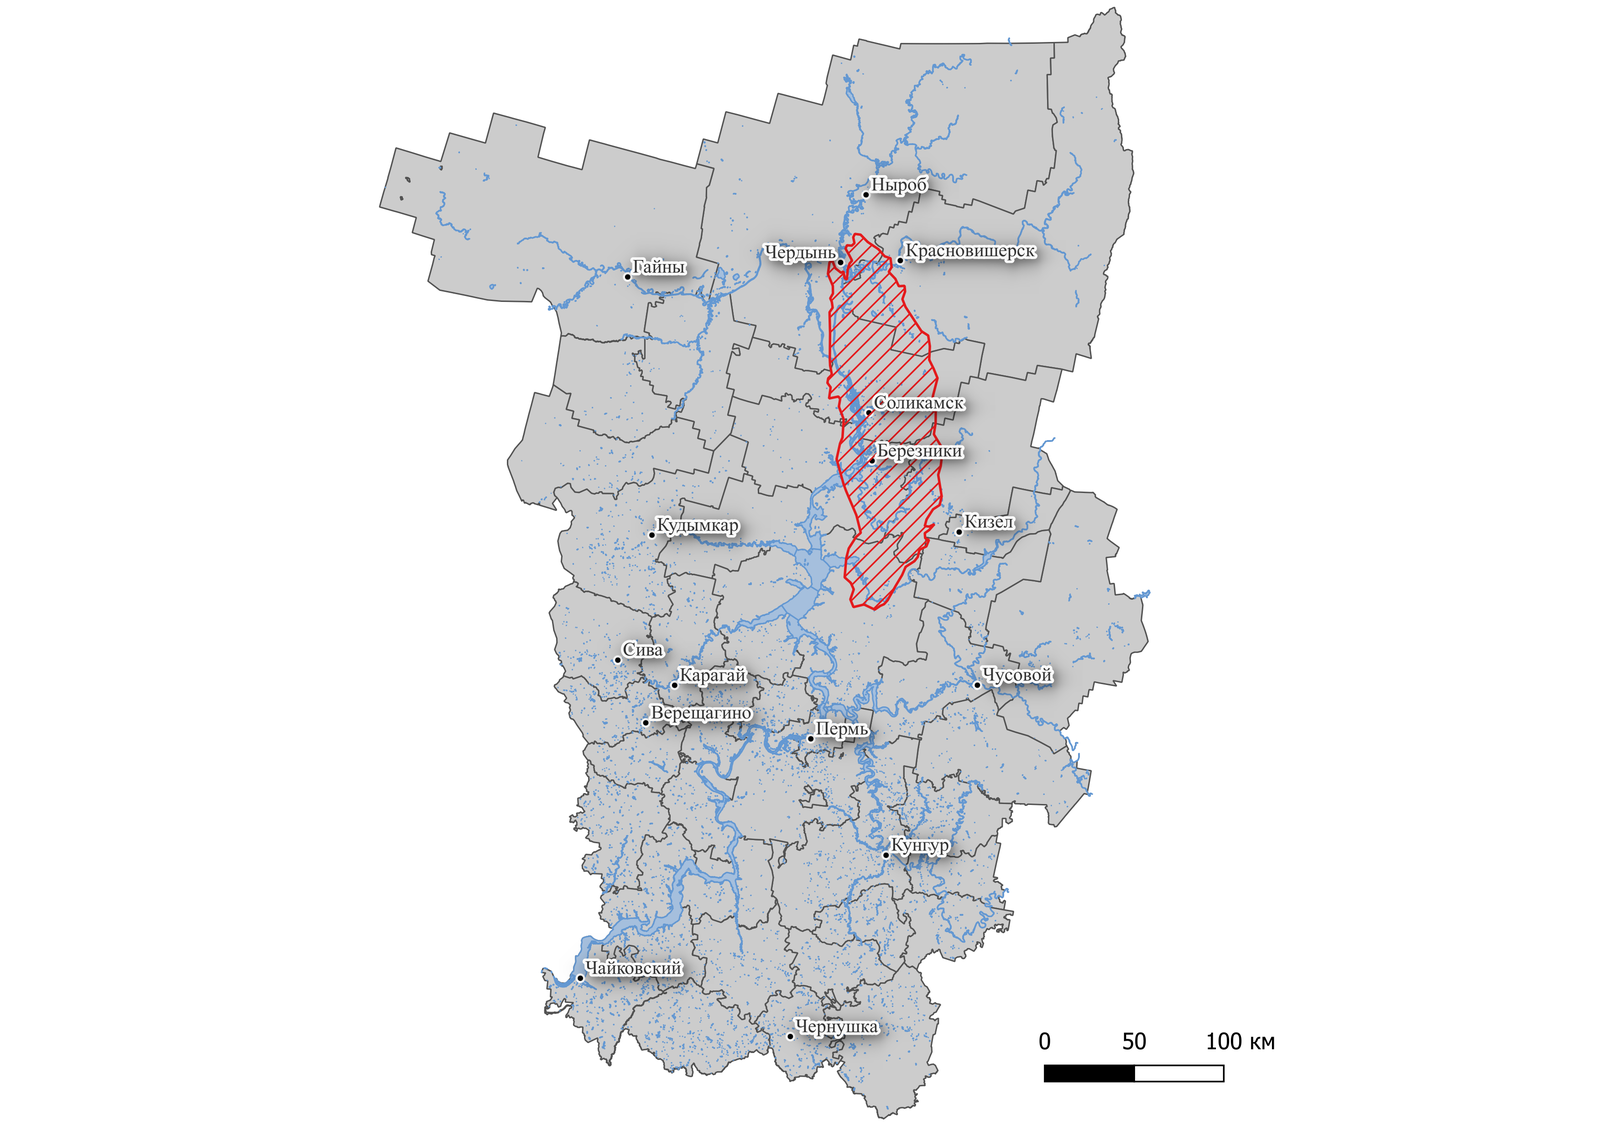
Для понимания задачи достаточно трёх элементов геологического строения. Первый — соляная толща: каменная соль, сильвинит и карналлит залегают на глубинах 300–600 м; продуктивные пласты отрабатываются камерной системой, при которой между выработанными камерами оставляют целики — нетронутые столбы породы, поддерживающие вышележащие горизонты. Второй — водозащитная толща (ВЗТ): пачка пород над соляной залежью, отделяющая растворимые соли от водоносных горизонтов. Третий — растворимость соли: если целостность ВЗТ нарушена, в выработки поступает вода, целики растворяются, рудник затапливается, а над ним начинаются оседания земной поверхности, местами завершающиеся провалами.
По такому сценарию развивались две крупные аварии. В январе 1986 г. в выработках третьего рудника (БКПРУ-3) обнаружили приток рассола, к марту началось затопление, а в ночь с 26 на 27 июля 1986 г. севернее солеотвала, в лесу, образовался первый провал размером по кромке леса около 210×110 м и глубиной 105 м (1988 г.). В октябре 2006 г. аналогичный приток привёл к затоплению первого рудника (БКПРУ-1), над шахтным полем которого расположена значительная часть застройки Березников; 28 июля 2007 г. на промплощадке образовался провал 446×328 м (2009 г.). Далее провалы возникали в Березниках в 2010, 2011, 2015, 2017 и 2018 гг., а в Соликамске — в 1995, 2014 и 2018 гг. в районе дачного кооператива «Ключики».
По публикациям и материалам маркшейдерских наблюдений составлен реестр из 11 зарегистрированных провалов (координаты переведены из градусов, минут и секунд, их точность — порядка 30 м):
| № | Дата образования или обнаружения | Место | Координаты (с. ш., в. д.) | Размеры |
|---|---|---|---|---|
| 1 | 26–27 июля 1986 г. | Севернее солеотвала БРУ-3, в лесном массиве | 59°17′24″, 56°49′01″ | по кромке леса 210×110 м; глубина 105 м (1988), 74 м (1992), 52 м (2000) |
| 2 | 5 января 1995 г. | Севернее дачного кооператива «Ключики», Соликамск | 59°35′44″, 56°48′39″ | не указаны |
| 3 | 28 июля 2007 г. | Территория БРУ-1, район фабрики технической соли | 59°23′21″, 56°46′09″ | 446×328 м (15.02.2009) |
| 4 | 25 ноября 2010 г. | Станция «Березники» | 59°23′52″, 56°46′09″ | засыпан в 2011 г., оседания продолжаются; образует одно озеро с провалом «Кроха» |
| 5 | 4 декабря 2011 г. | Севернее здания АБК Березниковского шахтно-строительного управления | 59°24′02″, 56°46′18″ | 135×144 м (11.11–09.12.2015) |
| 6 | 18 ноября 2014 г. | Дачный кооператив «Ключики», 200 м к югу от первой соликамской воронки | 59°35′37″, 56°48′37″ | 120×125 м, глубина около 50 м (04.09.2015) |
| 7 | 17 февраля 2015 г. | Перед фасадом школы № 26, Березники | 59°23′32″, 56°47′09″ | 27×29 м (22.07–19.08.2015) |
| 8 | 22 марта 2017 г. | Район дома № 29 по ул. Котовского, Березники | 59°23′20″, 56°46′57″ | 2,2×2,4 м (22.03.2017) |
| 9 | 9 апреля 2017 г. | 21 м восточнее дома № 29 по ул. Котовского | 59°23′20″, 56°46′59″ | 7,5×10 м, глубина 8 м (19.05.2017) |
| 10 | 18 апреля 2018 г. | Район дома № 33 по ул. Котовского, Березники | 59°23′20″, 56°47′00″ | 4,5×7,5 м, глубина около 3,5 м (18.04.2018) |
| 11 | 2 мая 2018 г. | Дачный кооператив «Ключики», 56 м к северо-западу от второй соликамской воронки | 59°35′39″, 56°48′32″ | 25×32 м (02.05.2018) |
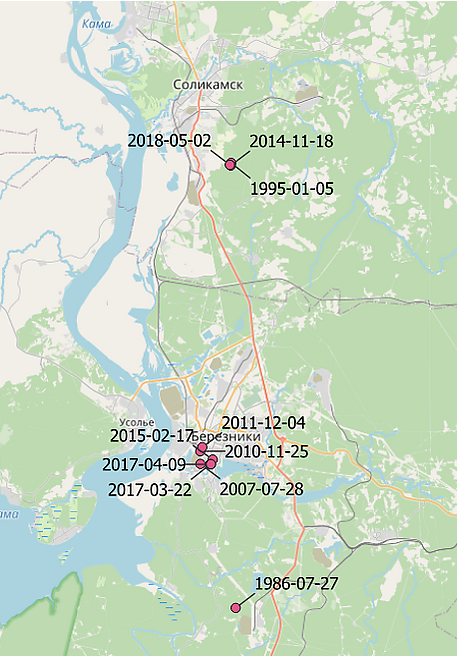
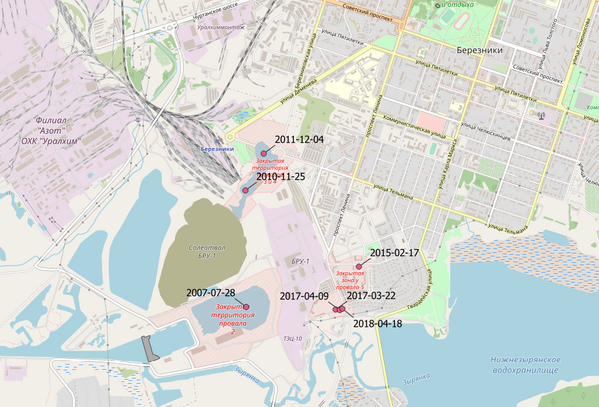
Обратим внимание на масштабы. Провалы 1986 и 2007 гг. — сотни метров в поперечнике; провалы 2017–2018 гг. в жилой застройке — единицы метров. Крупные формы видны на снимке с пикселем 10–20 м, мелкие — нет, и обнаружить их можно только по оседанию окружающей поверхности, которое предшествует обрушению.
Типичная ошибка
Термин «карстово-суффозионные процессы» здесь не означает природный карст в классическом смысле. На ВКМС провалы имеют природно-техногенную природу: растворение соли запущено прорывом воды в выработки, а геометрия оседаний повторяет конфигурацию шахтных полей. Механизмы провалообразования в гипсовом карсте Предуралья (Andrejchuk, Klimchouk, 2002) — гравитационное обрушение сводов и фильтрационно-гравитационное разрушение над вертикальными каналами — здесь действуют на фоне техногенной полости размером с рудник, поэтому оценки опасности из «обычных» карстовых районов на шахтные поля не переносятся.
Задача мониторинга и место радиолокации
Наземный мониторинг над шахтными полями ведётся давно: нивелирование по профильным линиям, маркшейдерские наблюдения за реперами, скважинные наблюдения за подземными водами, гравиразведка. Точность нивелирования — миллиметры, однако измерения дискретны в пространстве (вдоль профилей) и во времени (цикл раз в год или сезон), реперы в активной зоне исчезают, закрытые территории недоступны, а если исходные пункты сети сами попали в зону оседания, искажаются все абсолютные отметки.
Рис. Д3.4 — три группы методов обнаружения карстовых и провальных процессов и их роль в совместном анализе
Спутниковая радиолокация добавляет площадное покрытие (один фрагмент полосы Sentinel-1 IW — порядка 20×80 км) и регулярность — повторный цикл орбиты 12 суток (до декабря 2021 г., пока работали оба аппарата Sentinel-1A и 1B, — 6 суток), независимо от облачности и времени суток. Цена — косвенность измерения: интерферометрия даёт не вертикальное оседание, а изменение расстояния до спутника вдоль линии визирования (line of sight, LOS). В общем случае это проекция трёхмерного вектора смещения:
\[ d_{LOS} = d_U \cos\theta + d_H \sin\theta, \]
где \( d_U \) — вертикальная составляющая, \( d_H \) — горизонтальная составляющая в направлении дальности, \( \theta \) — угол падения (для Sentinel-1 IW — от 29° до 46° поперёк полосы). Разделить составляющие по одной геометрии съёмки невозможно; нужны восходящий и нисходящий витки или внешние данные. Здесь, как и в большинстве задач мониторинга мульд, принято допущение \( d_H = 0 \): смещения считаются субвертикальными, и
\[ d_U \approx \frac{d_{LOS}}{\cos\theta}. \]
При \( \theta = 40° \) поправочный множитель равен 1,3. На краях мульд, где горизонтальная составляющая существенна (по данным RADARSAT-2 в Березниках — до 10 см/год при вертикальной до 14 см/год), допущение нарушается, и именно там следует ожидать наибольших расхождений с нивелированием.
Типичная ошибка
Подписывать карту скоростей, полученную по одной орбите, как «вертикальные смещения». Величина на карте — проекция на линию визирования; знак «минус» означает удаление от спутника, что для оседания совпадает по смыслу, но численно отличается на множитель \( 1/\cos\theta \). Все карты скоростей в этой лекции — в проекции LOS.
Оптическая съёмка смещений не измеряет, но отвечает на другой вопрос: что видно на поверхности. По разновременным снимкам Sentinel-2 можно дешифрировать провалы, следить за площадью воронок и вырубок, автоматически искать участки, где исчезла растительность. К совместному использованию радара и оптики мы вернёмся в конце лекции.
Данные Sentinel-1 и выбор интерферометрических пар
Использованы снимки Sentinel-1 в режиме IW (Interferometric Wide swath) уровня SLC (Single Look Complex — комплексные данные с сохранённой фазой), поляризация VV, нисходящий виток. Снимки собраны в годовые стеки за 2016–2025 гг.; в каждый входят только даты бесснежного периода, с июня по октябрь. Например, стек 2017 г. содержит 10 снимков с 12 июня по 22 октября; для облачного конвейера за 2020 г. взят интервал с мая по октябрь.
Исключение зимних дат — не прихоть. Снежный покров меняет диэлектрические свойства поверхности и положение отражающей границы, а таяние и промерзание грунта дают собственные смещения; когерентность между осенним и весенним снимками падает, и фаза перестаёт описывать деформацию недр. Поэтому стеки обрабатываются независимо по годам, и карта за каждый год опирается на наблюдения в пределах пяти месяцев.
Типичная ошибка
Называть результат «среднегодовой скоростью» и забывать, что он получен по пятимесячному ряду. Пересчёт в мм/год — экстраполяция в предположении линейности процесса. Для медленных мульд над рудниками допущение разумно; для сезонных эффектов (термическое расширение зданий, колебания уровня водохранилища) — нет, и такие участки нужно интерпретировать отдельно.
Из \( N \) снимков можно составить \( N(N-1)/2 \) пар, но далеко не все пригодны. Правила отбора: опорный снимок (master) выбирается по критерию центральности сети — так, чтобы у него было больше всего допустимых связей; временная база пары — не более 48 суток (четыре цикла орбиты); перпендикулярная база — не более 150–200 м. Второе ограничение для Sentinel-1 почти никогда не является определяющим: орбита удерживается в «трубке» радиусом около 100 м, и на графах фактические перпендикулярные базы лежат в пределах ±90 м. Определяющим оказывается временное ограничение — оно отсекает пары с большой временной декорреляцией на лесных и сельскохозяйственных участках.
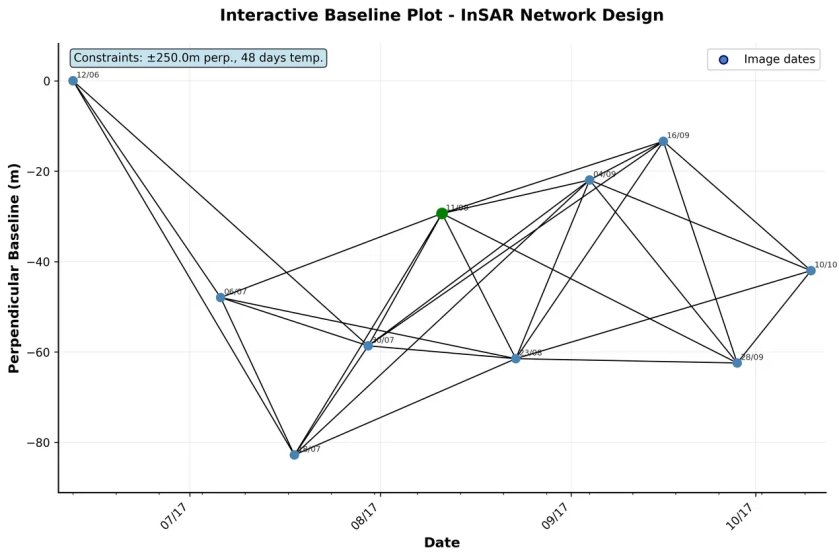
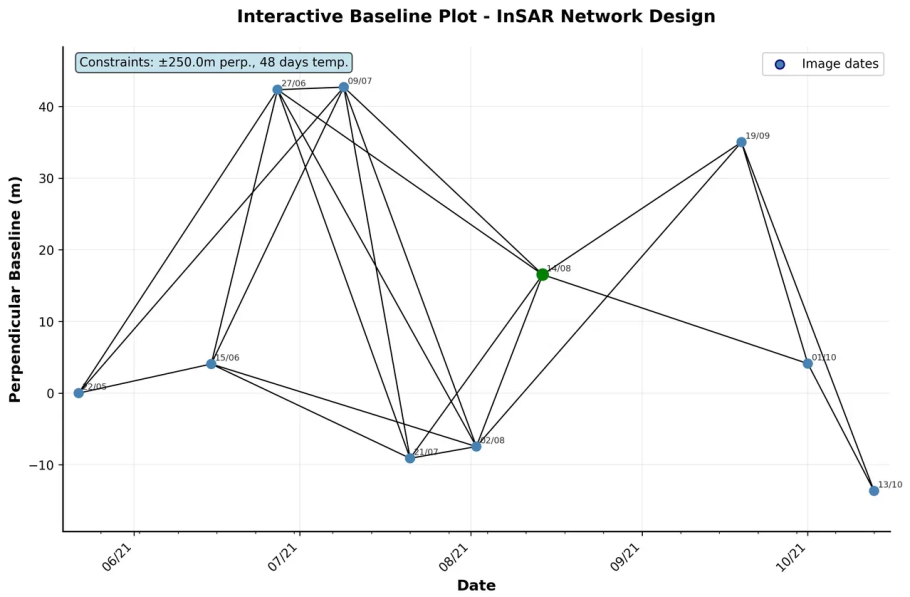
Малая перпендикулярная база нужна по двум причинам: она снижает геометрическую декорреляцию и уменьшает чувствительность интерферограммы к ошибкам цифровой модели рельефа (ЦМР). Высота неоднозначности — перепад высот, дающий один полный цикл фазы, — равна
\[ h_a = \frac{\lambda R \sin\theta}{2 B_\perp}. \]
Для Sentinel-1 (\( \lambda = 5{,}55 \) см, наклонная дальность \( R \approx 930 \) км, \( \theta \approx 40° \)) при \( B_\perp = 150 \) м получаем \( h_a \approx 110 \) м: ошибка ЦМР в 10 м даёт менее десятой доли цикла, то есть около 2–3 мм кажущегося смещения. Это объясняет, почему при SBAS-обработке Sentinel-1 достаточно ЦМР SRTM с шагом 30 м или Copernicus GLO-30.
Граф должен быть связным: если стек распадается на две группы дат без общих пар, SBAS не сможет связать их временные ряды. Избыточность (каждая дата связана с несколькими другими) нужна для устойчивости решения и для проверки замыкания фазы по треугольникам пар — на этом построена коррекция ошибок развёртки в MintPy.
Технология обработки
Полная цепочка от двух сцен SLC до карты скоростей выглядит так:
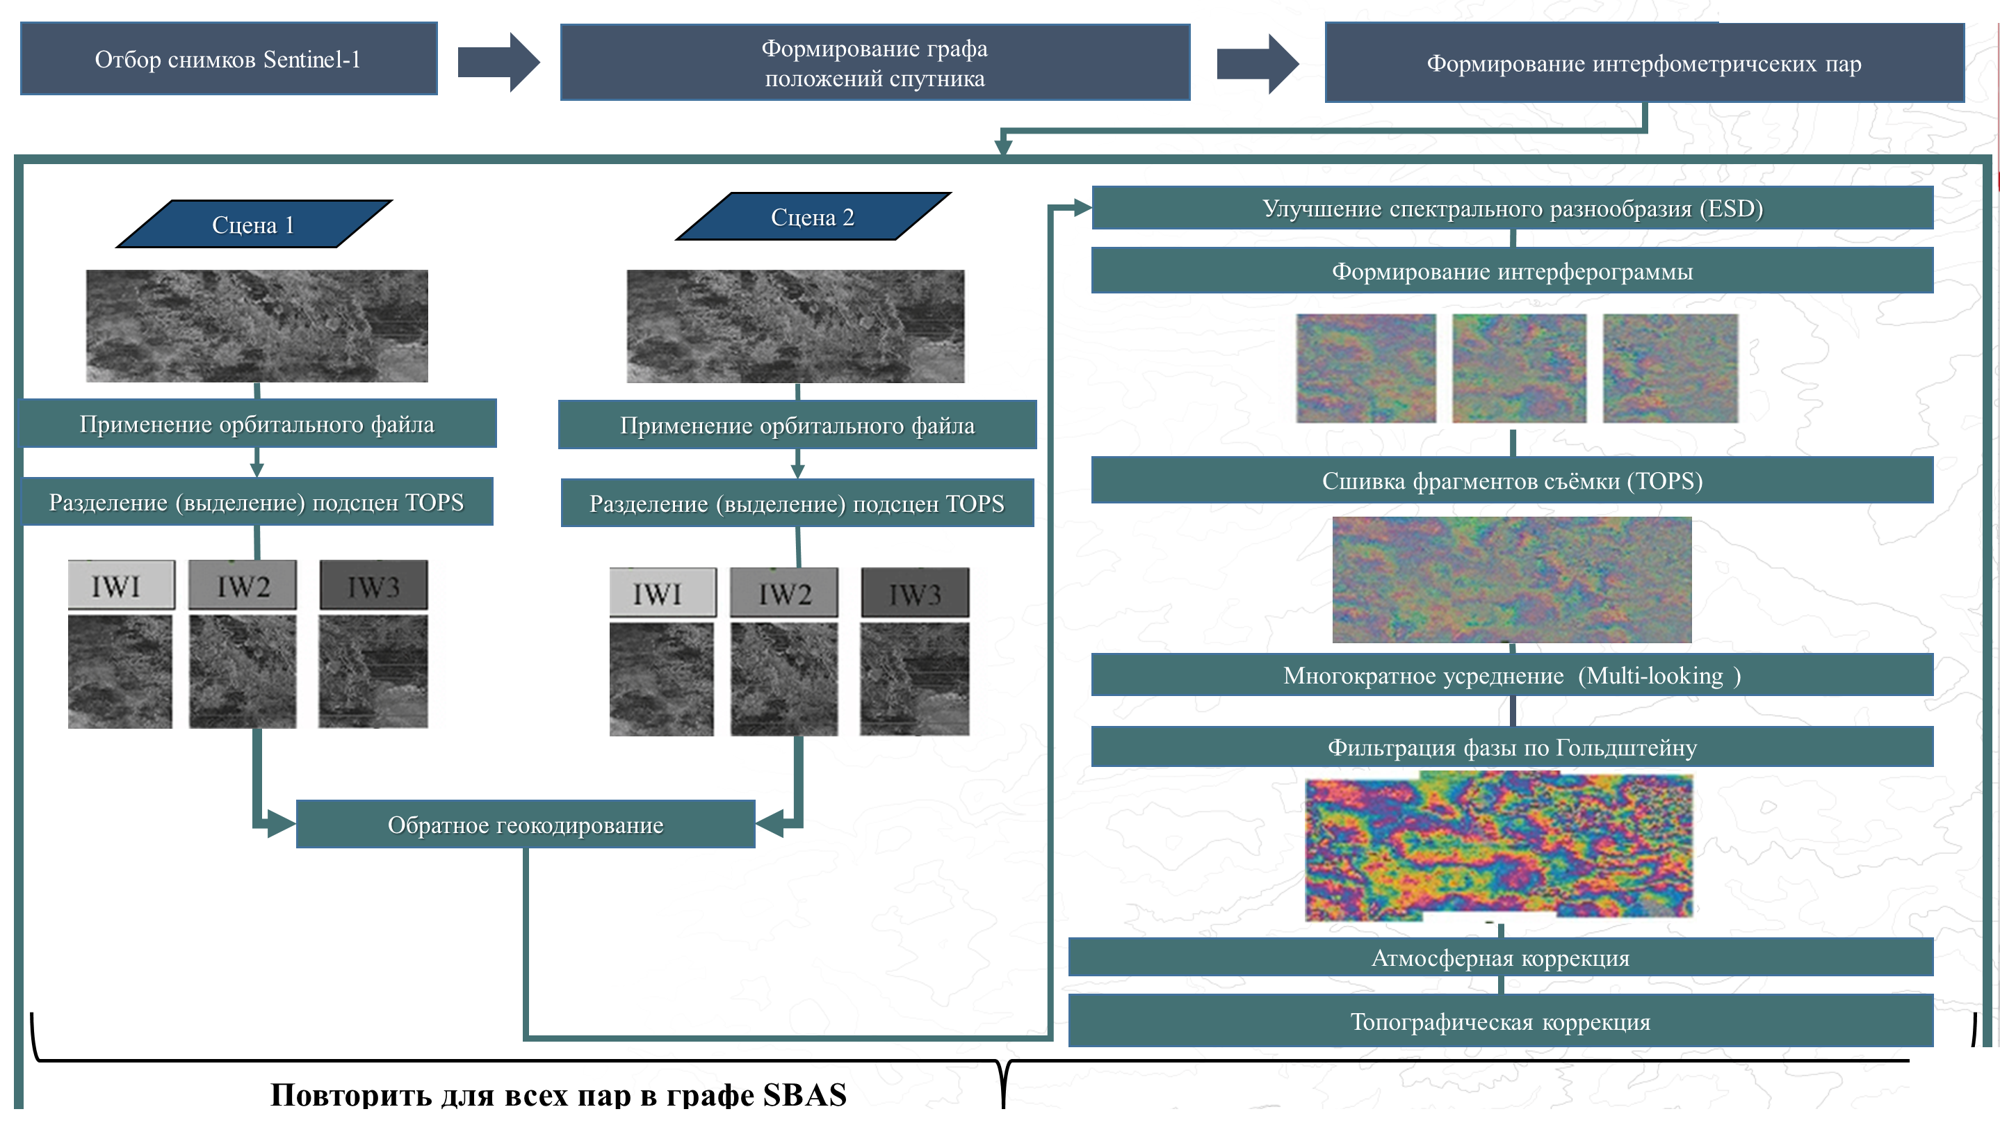
Шаги схемы в порядке выполнения:
- Отбор снимков и граф пар — годовой стек, опорный снимок по центральности, ограничения 48 сут и 150–200 м.
- Выделение подполосы и бёрстов (TOPS split) — из трёх подполос IW берётся покрывающая объект; лишние бёрсты отбрасываются.
- Применение точных орбит — файлы precise orbit ephemerides заменяют бортовые орбиты в метаданных.
- Обратное геокодирование — по ЦМР и орбитам для каждого пикселя опорного снимка вычисляется положение в подчинённом; совмещение с точностью лучше сотой доли пикселя.
- Улучшение спектрального разнообразия (ESD) — уточнение азимутального сдвига по перекрытиям соседних бёрстов — обязательно для режима TOPS.
- Формирование интерферограммы — произведение опорного снимка на комплексно-сопряжённый подчинённый; удаляется фаза плоской Земли.
- Сшивка бёрстов и подполос — убираются перекрытия между бёрстами, при необходимости объединяются подполосы.
- Многократное усреднение (multilooking) — усреднение соседних пикселей по дальности и азимуту: меньше спекл, ближе к квадратному пикселю.
- Фильтрация фазы по Гольдштейну — адаптивный спектральный фильтр, усиливающий полосы интерференции там, где они есть.
- Топографическая коррекция — вычитание фазы рельефа по ЦМР (SRTM 30 или GLO-30).
- Атмосферная коррекция — вычитание тропосферной задержки по модели GACOS или по данным реанализа.
- Развёртка фазы — восстановление непрерывной фазы (алгоритм SNAPHU) с маскированием по когерентности.
- SBAS: инверсия сети пар — временные ряды и средняя скорость относительно опорной точки; результат геокодируется.
Шаги 2–12 выполняются для каждой пары графа, и только шаг 13 собирает их в единое решение. Отсюда главное свойство технологии: объём вычислений растёт пропорционально числу пар, а не числу снимков.
Настольный конвейер: InSARLite над GMTSAR
Основной инструмент — InSARLite: графическая оболочка над пакетом GMTSAR (Munir, 2025). GMTSAR — свободный конвейер интерферометрической обработки на базе Generic Mapping Tools; InSARLite автоматизирует установку, загрузку данных и орбит, построение графа, расчёт и развёртку интерферограмм и SBAS-инверсию, оставляя за пользователем ключевые решения. Работа разбита на четыре шага.
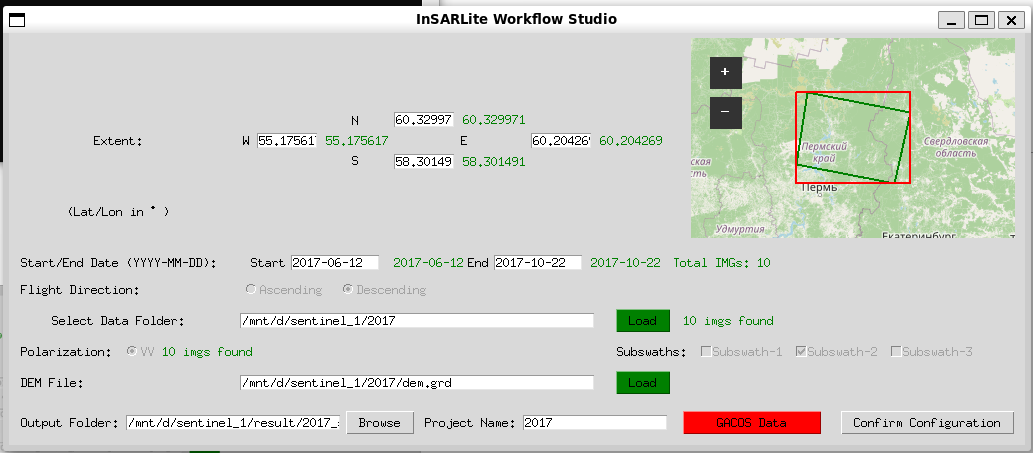
На первом шаге задаются область интереса, интервал дат, направление витка и подполоса, папка с данными SLC, ЦМР в формате GMTSAR (.grd; использована SRTM с шагом 30 м) и, при наличии, папка с полями GACOS. Затем выбираются опорный снимок и пороги базовых линий; граф можно редактировать вручную. На втором шаге задаются параметры расчёта интерферограмм.
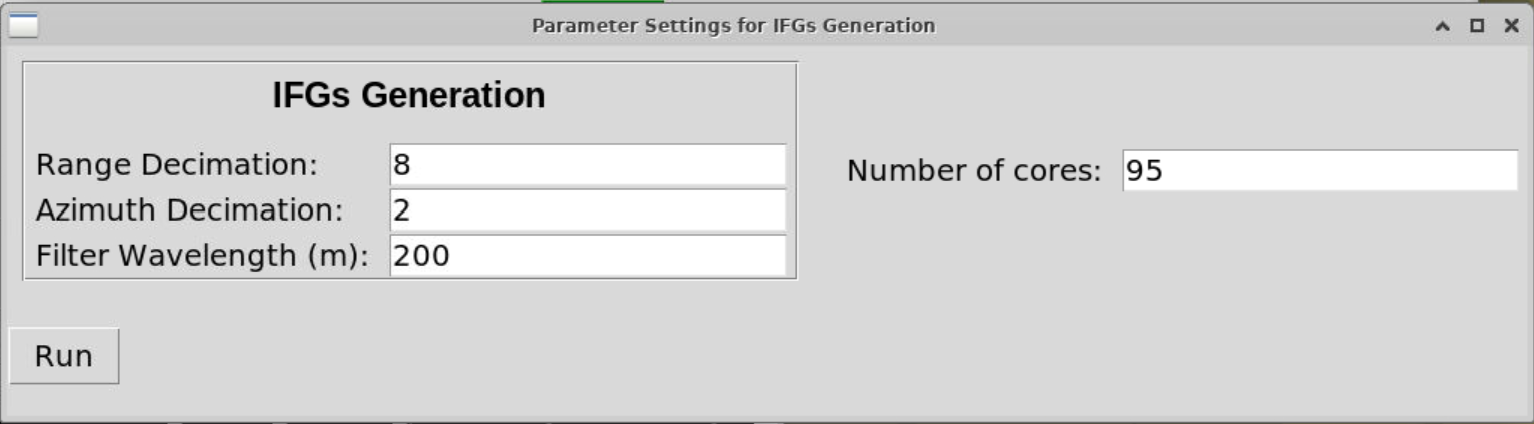
Три параметра требуют пояснения. Децимация по дальности и азимуту — это некогерентное накопление (multilooking) в терминах GMTSAR: интерферограмма прореживается в 8 раз по дальности и в 2 раза по азимуту. Пиксель SLC Sentinel-1 IW имеет размер около 2,3 м по наклонной дальности и около 14 м по азимуту, поэтому после децимации 8×2 получается пиксель порядка 18×28 м — близкий к квадратному. Длина волны фильтра — масштаб гауссова сглаживания фазы: задано 200 м, то есть подавляются все детали мельче двух сотен метров. Это снижает шум и облегчает развёртку, но означает, что провал размером 10 м индивидуально не виден — видна лишь мульда вокруг него. Число ядер влияет только на время счёта.
Типичная ошибка
Ожидать, что после фильтрации с длиной волны 200 м карта покажет провалы 2017–2018 гг. на ул. Котовского размером 2–10 м. Разрешение результата задаётся не пикселем SLC, а наибольшим из трёх масштабов: пиксель после децимации, окно фильтра и шаг ЦМР. Для поиска мелких форм фильтр нужно ослаблять, принимая рост шума, или переходить к PSI.
Третий шаг — развёртка: задаются пороги когерентности для маскирования и развёртки и опорная точка, относительно которой отсчитываются смещения. Опорная точка должна лежать на устойчивом участке с высокой когерентностью — вне шахтных полей и вдали от водоёмов. Четвёртый шаг — опциональная коррекция GACOS и SBAS-инверсия; на выходе — растры средней скорости и временные ряды по каждому пикселю.
Типичная ошибка
Сравнивать абсолютные значения скоростей на двух картах с разными опорными точками или сопоставлять их с нивелированием без приведения к общему нулю. Поле смещений InSAR относительно: оно привязано к опорной точке так же, как нивелирный ход — к исходному реперу. Перед сравнением обе карты (или карта и геодезия) приводятся к общей стабильной области.
Облачный конвейер: ASF HyP3 и MintPy
Альтернатива — облачный сервис HyP3 Аляскинского спутникового центра (ASF), который по запросу рассчитывает интерферограммы для отдельных бёрстов Sentinel-1 на базе ISCE2 (Hogenson et al., 2020). За 2020 г. заказано 70 пар для бёрста 073748 подполосы IW3 нисходящего витка с мая по октябрь. Параметры продукта: усреднение 5×1 (по дальности и азимуту), шаг геокодированного растра 20 м в проекции UTM, фильтр Гольдштейна с параметром 0,5, развёртка SNAPHU по критерию минимальной стоимости потока (MCF), ЦМР Copernicus GLO-30; атмосферная коррекция и маска воды не применяются. Для каждой пары сервис возвращает свёрнутую и развёрнутую фазу, когерентность, связные компоненты развёртки, углы вектора визирования и ЦМР.
Набор из 70 развёрнутых интерферограмм загружается в MintPy (Yunjun et al., 2019) — пакет анализа временных рядов, который выполняет SBAS-инверсию, исправляет ошибки развёртки по невязкам замыкания фазы в треугольниках пар, оценивает тропосферную задержку и остаточную фазу рельефа, задаёт опорную точку и выдаёт скорость с оценкой погрешности; инверсия выполнялась на 24 рабочих процессах.
| Признак | InSARLite (GMTSAR) | HyP3 (ISCE2) + MintPy |
|---|---|---|
| Единица обработки | подполоса IW с выбранными бёрстами | один бёрст (около 20×80 км) |
| Где считается | рабочая станция (95 ядер) | облако ASF; локально — только MintPy |
| ЦМР | SRTM 30 м | Copernicus GLO-30 |
| Совмещение | геометрическое по орбитам и ЦМР, ESD | геометрическое; ESD в бёрстовом продукте не применяется |
| Усреднение и фильтр | децимация 8×2, гауссов фильтр 200 м | 5×1 (пиксель 20 м), фильтр Гольдштейна 0,5 |
| Атмосфера | GACOS на уровне интерферограмм | реанализ (ERA5 через PyAPS) в MintPy на уровне ряда |
| Инверсия SBAS | встроенная в GMTSAR | MintPy с коррекцией ошибок развёртки |
Физика и алгоритм одинаковы: обе цепочки строят малобазовую сеть и решают систему уравнений для временного ряда. Различия — инженерные: где считать, какую ЦМР взять, на каком этапе убирать атмосферу. Опыт независимой обработки Крымского геодинамического полигона показывает цену вопроса: SBAS по 85 парам из 18 снимков за один год потребовал около трёх суток счёта на рабочей станции. Облачный конвейер переносит нагрузку на сервис, но делает исследователя зависимым от его квот и настроек.
Результаты: карты среднегодовых скоростей
Ниже — карты скоростей для Соликамска за 2017, 2019 и 2021 гг. Шкала единая: от −360 до +360 мм/год в проекции LOS; отрицательные значения — удаление от спутника, то есть оседание. Пиксели с низкой когерентностью замаскированы, поэтому значения есть только на застройке, промплощадках, дорогах и открытых грунтах; лес и акватория Камы остаются без данных. Поверх карт нанесены точки реестра провалов и — на одной из карт 2019 г. — полигоны, выделенные визуальным дешифрированием оптических снимков как провальные и просадочные формы, включая затопленные.
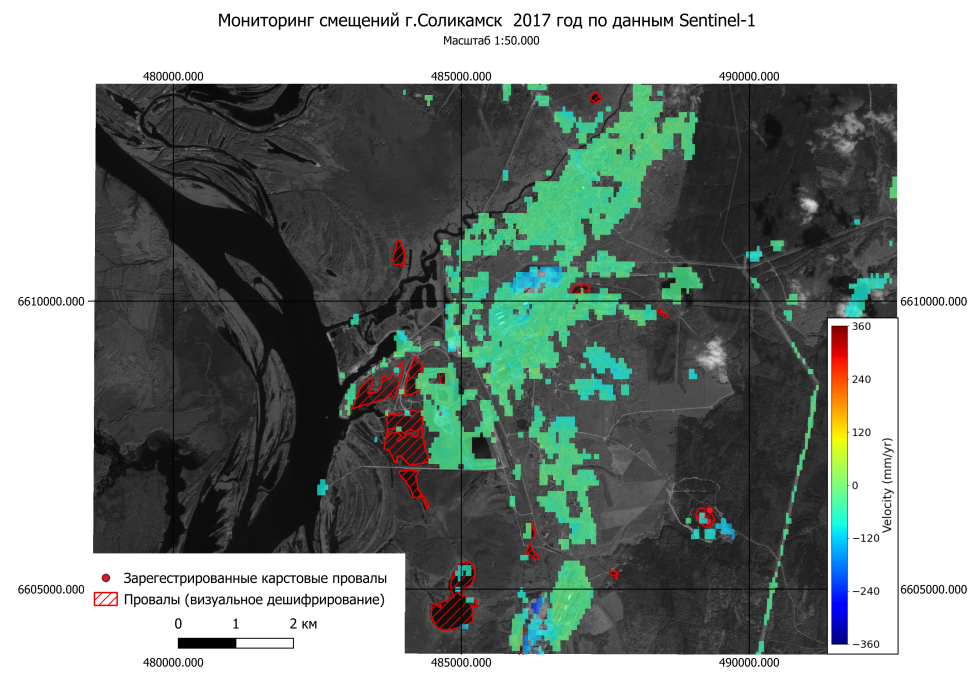
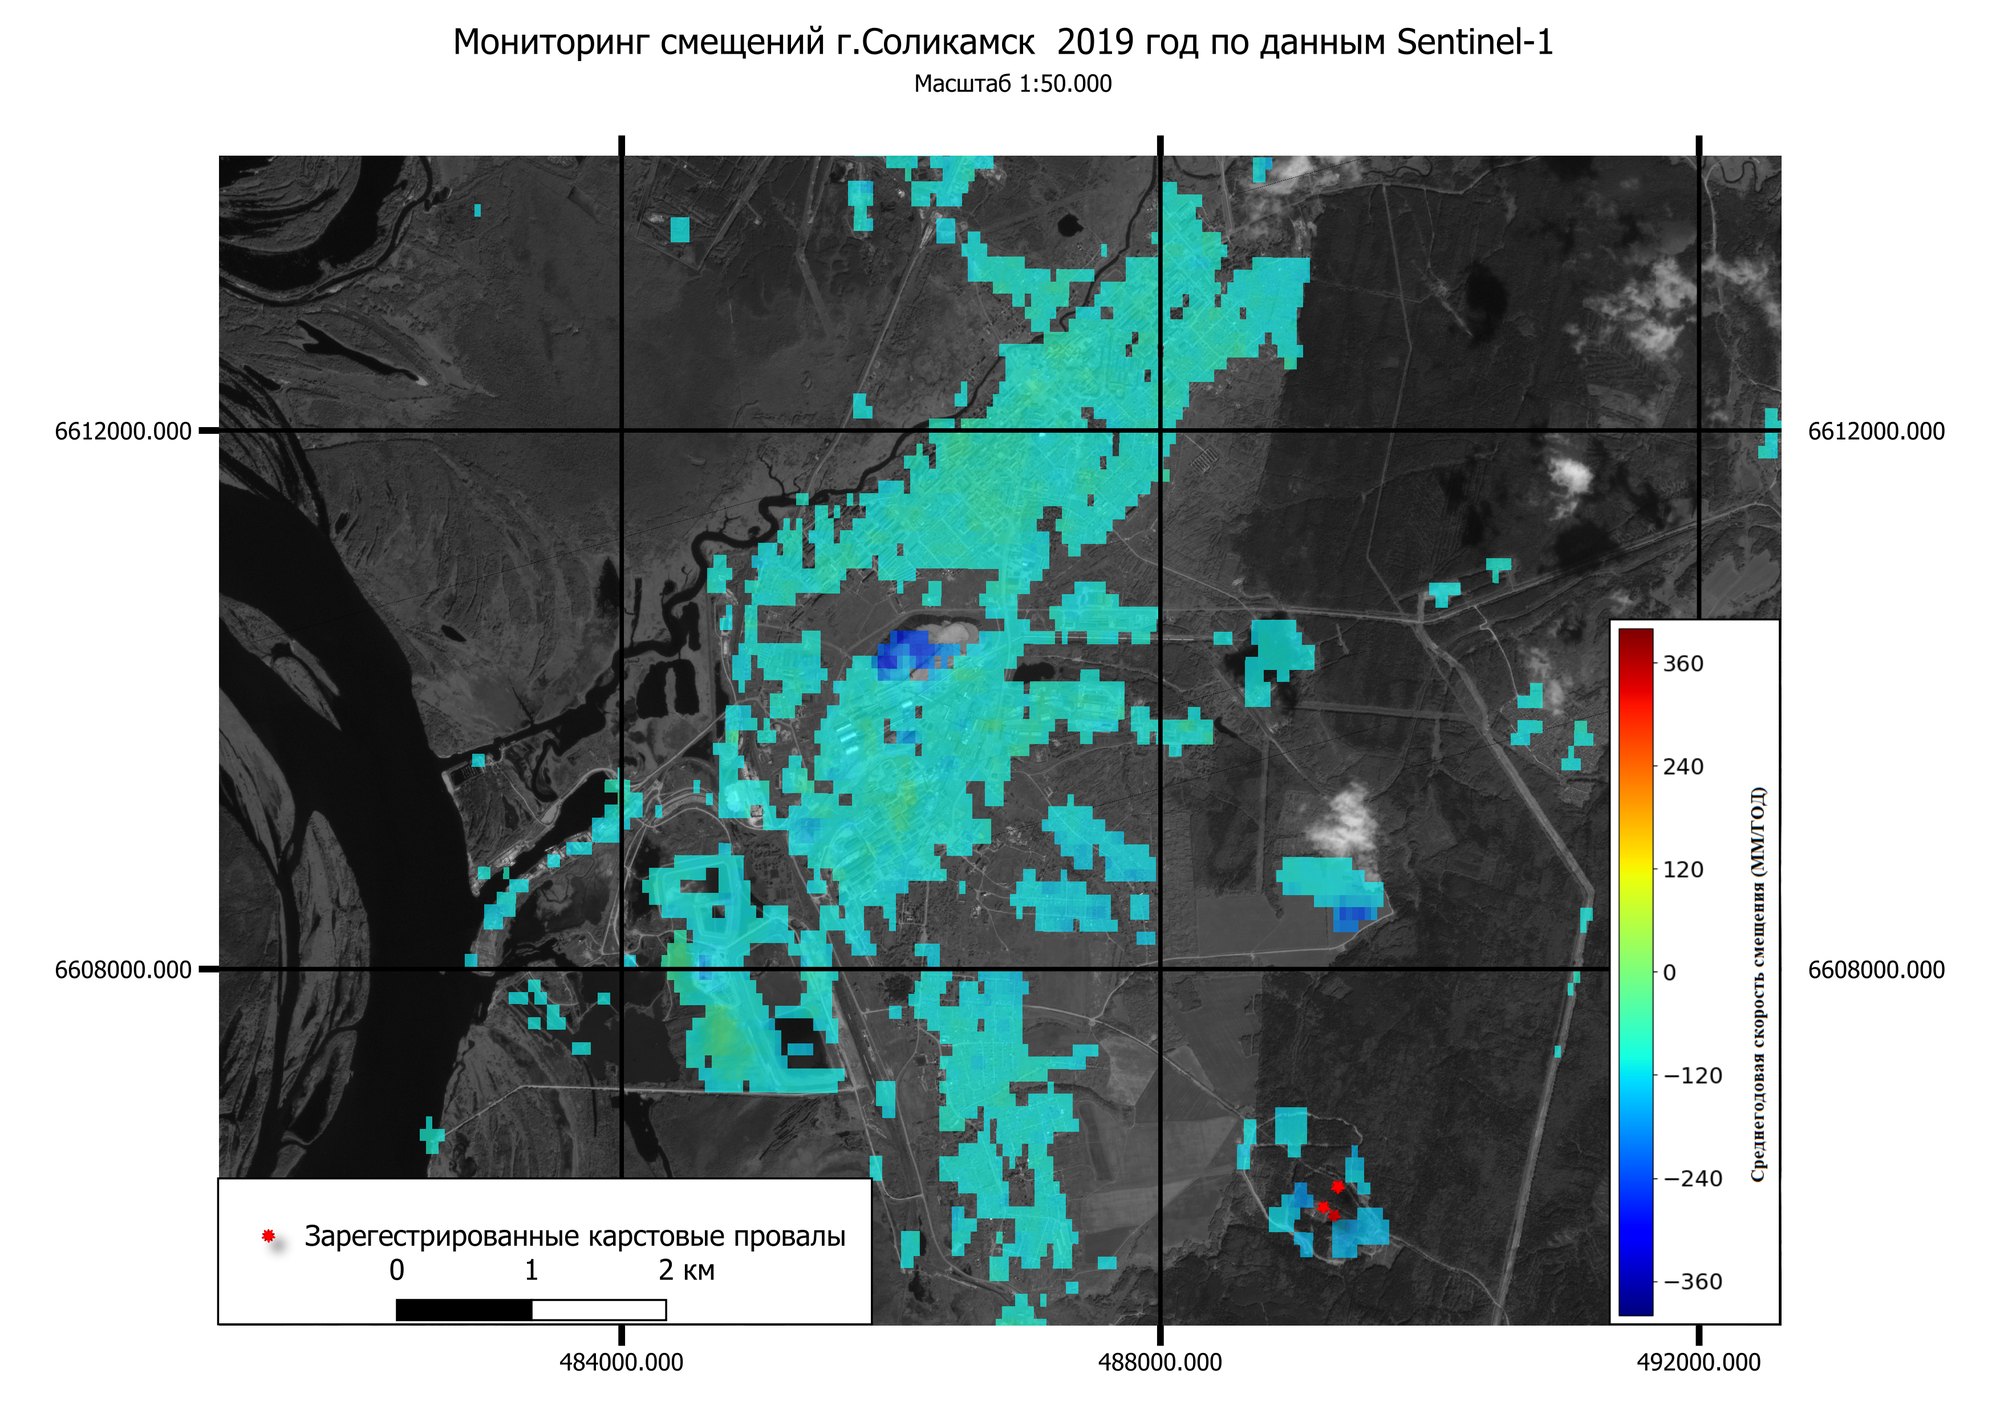
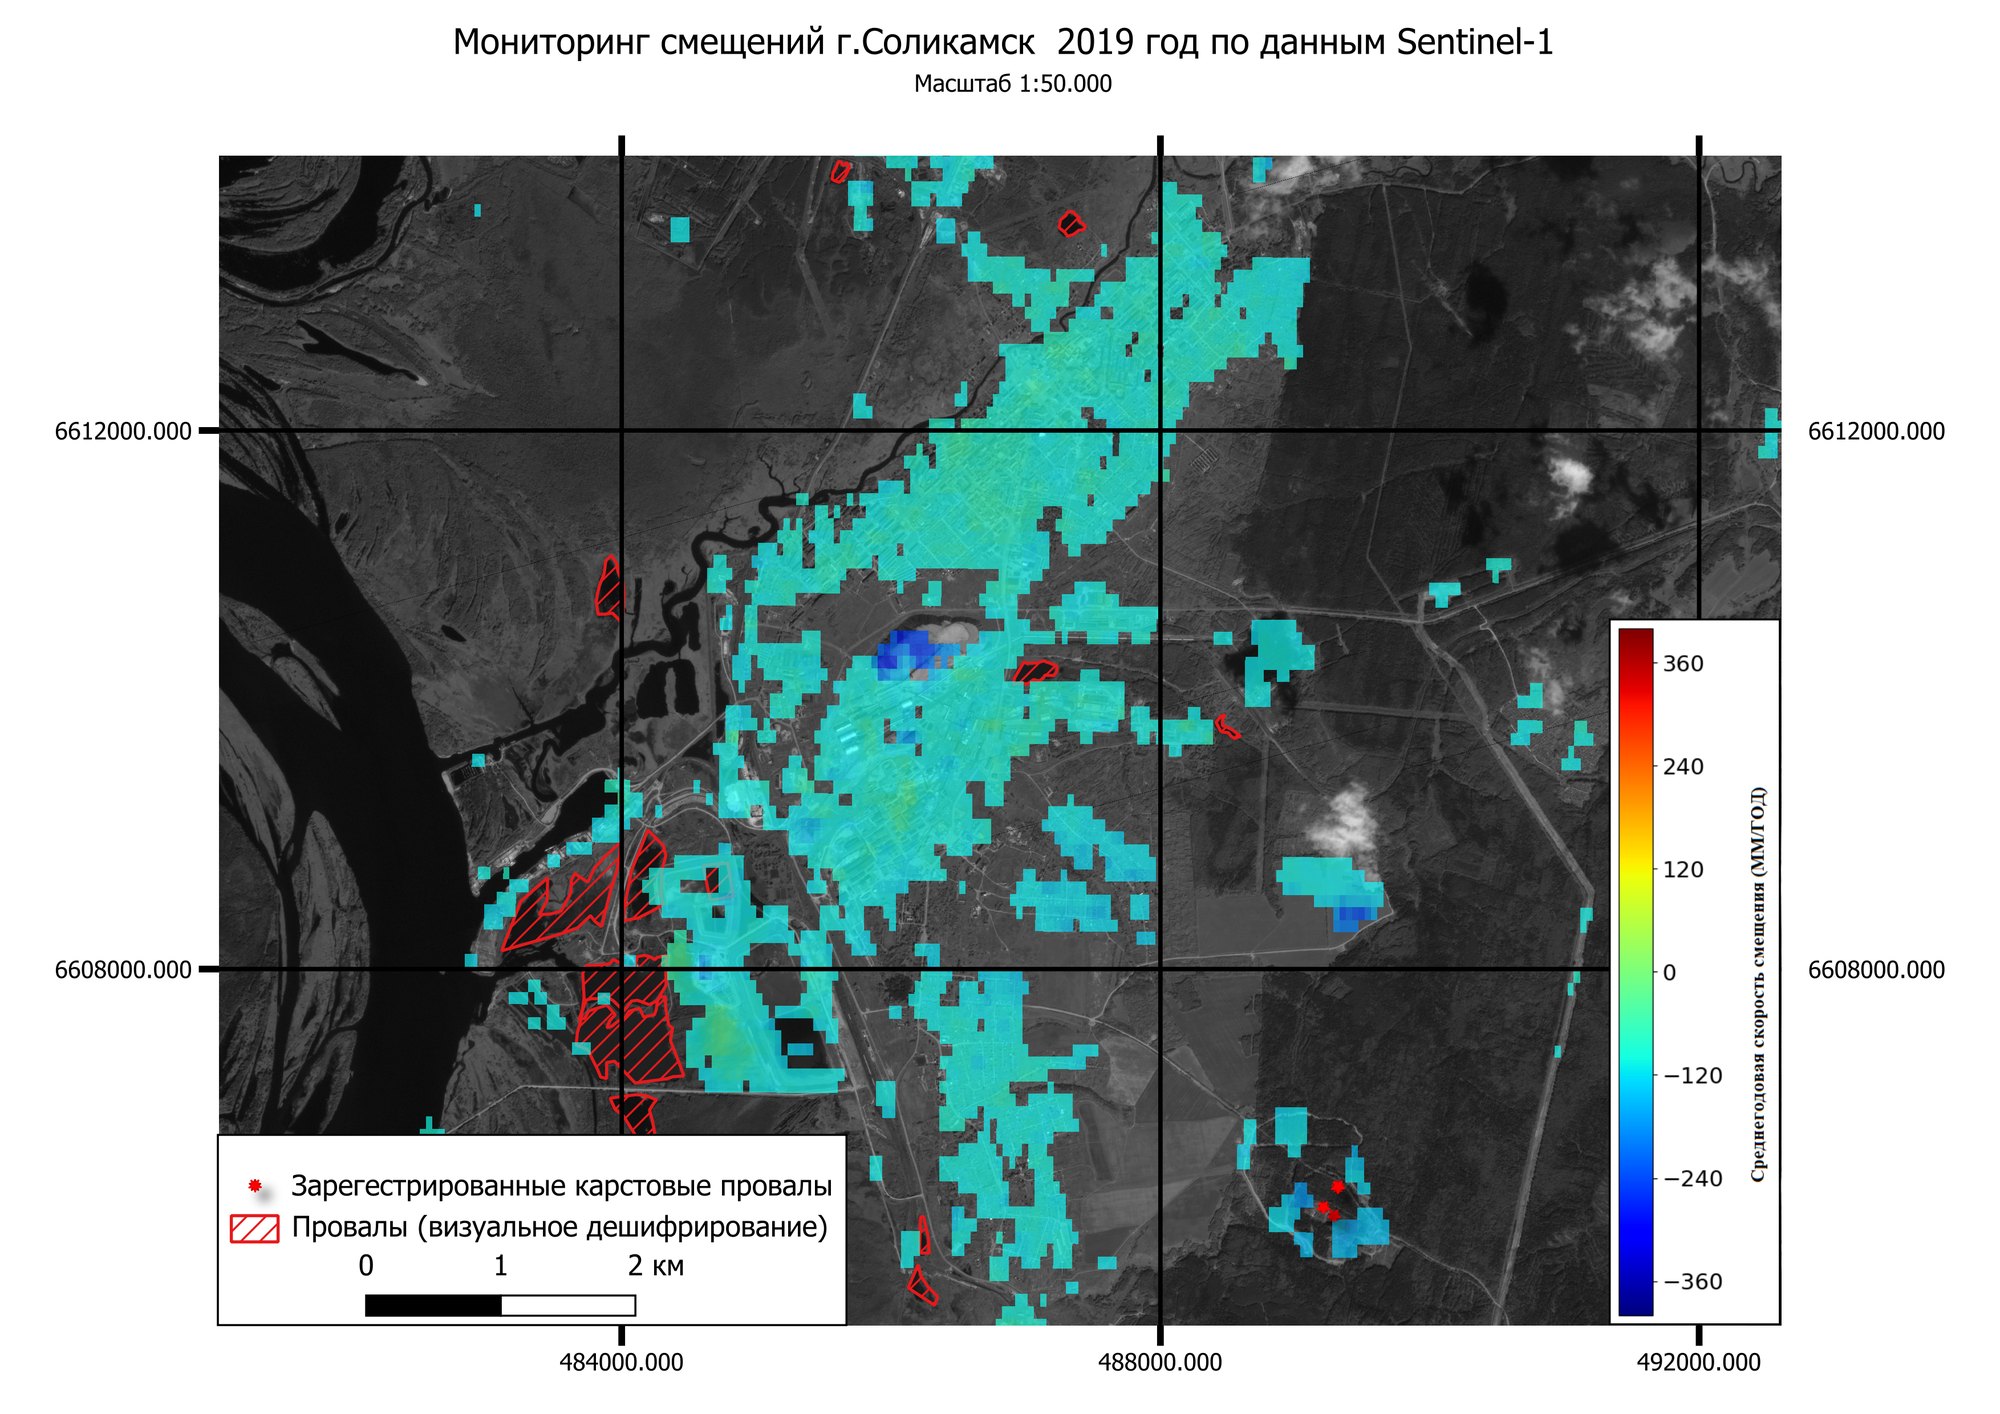
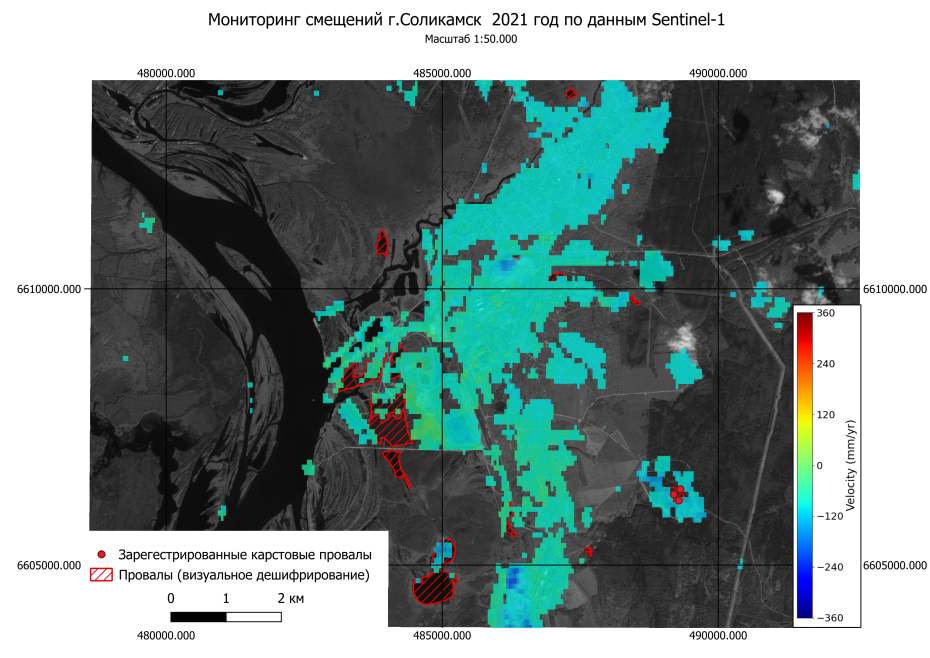
Что видно на картах. Площадь с данными из года в год примерно одинакова — застроенная часть Соликамска и промплощадки на юго-западе, где когерентность устойчиво высокая. Фон на застройке близок к нулю (от 0 до −120 мм/год), а локальные минимумы до −300 мм/год и ниже сосредоточены на промплощадке в центральной части и на отдельных участках к югу. В районе «Ключиков» на юго-востоке карт вокруг провалов 1995, 2014 и 2018 гг. выделяется пятно отрицательных скоростей размером в несколько сотен метров: мульда оседания видна на радаре, хотя сами воронки находятся в лесу и когерентности там нет. Провалы «Ключиков» лежат над шахтным полем, и поверхность над ним продолжает оседать после их образования.
Интерпретировать величины следует осторожно. Это LOS-скорости за один бесснежный сезон; они относительны; они сглажены фильтром 200 м, поэтому пиковые значения в центрах мульд занижены, а границы размыты. Сравнение трёх лет между собой возможно по конфигурации зон, а не по абсолютным значениям, если опорные точки выбирались независимо.
Сопоставление с публикациями и независимым мониторингом
Березники изучены интерферометрически подробнее Соликамска. По данным Samsonov и Baryakh (2020), по RADARSAT-2 за октябрь 2011 — апрель 2014 г. вертикальная скорость оседания над затопленным БКПРУ-1 достигала 14 см/год при горизонтальной до 10 см/год; по Sentinel-1 за июль 2016 — июнь 2020 г. — до 17 см/год. Результаты проверены точным нивелированием, коэффициент корреляции 0,75. Авторы отмечают два ограничения: оседания быстрее 17 см/год дифференциальной интерферометрией не разрешаются (градиент фазы превышает предел развёртки), а вне застройки метод страдает от декорреляции. Наши значения для Соликамска — того же порядка, первые десятки сантиметров в год в центрах мульд.
По данным независимого мониторинга Березников за 2020–2023 гг. (TerraSAR-X, X-диапазон, длина волны 3,1 см, цикл 11 суток; пакет GAMMA, методы DInSAR, SBAS и IPTA — анализ точечных целей) когерентность ниже 0,2 имеет около половины территории города, устойчиво отражают рельсы, дороги и крыши. Максимальные скорости — до 40 см/год в 2021–2022 гг. и до 52 см/год в 2023 г. у проспекта Ленина; у юго-западного борта Нижнезырянского водохранилища — до 25 см/год. Регион атмосферно неустойчив: в 2022 г. из 18 дат съёмки лишь 2 были безоблачными, 10 — облачными, 1 — с дождём и 5 — с ливнями, и на отдельных парах атмосферная задержка полностью маскировала сигнал. Метод устойчивых отражателей дал точность единиц миллиметров в год, но только по завершении всей серии. Ускорение оседаний у железнодорожного вокзала впервые зафиксировано именно по спутниковым данным, затем подтверждено наземными измерениями, а через два месяца образовался провал.
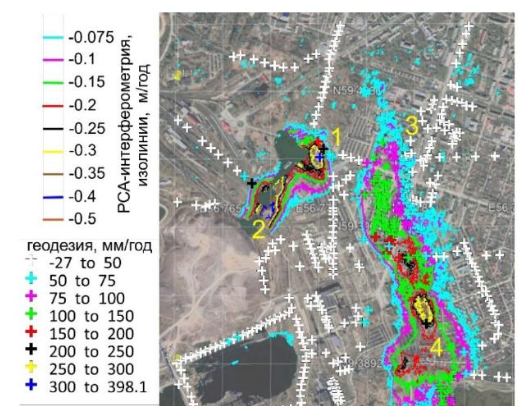
Сопоставление с 765 маркшейдерскими пунктами за 2020 г. — без отбраковки точек — показало, что 90 % расхождений лежат в интервале ±20 мм/год, 75 % — в интервале ±10 мм/год; стандартное отклонение 20 мм/год. Остаток объясняется двумя допущениями: отсутствием горизонтальной компоненты (на краях мульд оно нарушается) и несовпадением реперов с отражающими площадками (репер стоит в стороне от дороги, от которой приходит отражение). Sentinel-1 по сравнению с TerraSAR-X имеет худшее разрешение, но менее чувствителен к атмосфере.
Типичная ошибка
Доверять одиночной интерферограмме. Турбулентная атмосферная задержка на одной паре может дать «мульду» амплитудой в несколько сантиметров, которой нет, или скрыть настоящую. Атмосферная составляющая длиннопериодна в пространстве и короткопериодна во времени; при суммировании многих пар в SBAS она подавляется, а стратифицированная (зависящая от рельефа) часть вычитается по модели GACOS. Деформационный вывод делается по временному ряду, а не по одной паре.
Сведём ограничения метода на этом объекте. Декорреляция: лес, вода и поля не дают сигнала, карта покрывает только застройку и промзоны, а провалы в лесу видны лишь по мульде вокруг. Атмосфера: регион влажный и облачный, без коррекции отдельные пары непригодны. Сезонность: зимние снимки исключены, ряд разорван, годовые карты независимы. Геометрия: одна орбита даёт только LOS. Градиент: при пикселе 20 м и длине волны 5,55 см предельный перепад смещения между соседними пикселями за один интервал — половина длины волны, около 2,8 см; более быстрые процессы развёртываются с ошибкой. Разрешение: фильтр 200 м сглаживает мелкие формы. Ни одно ограничение не является непреодолимым, но каждое надо помнить при интерпретации.
Оптическое дополнение: Sentinel-2
Автоматический поиск потенциальных провалов в Google Earth Engine
Для площадного поиска участков, где могли образоваться новые провалы, написан скрипт для платформы Google Earth Engine (GEE) по коллекции Sentinel-2 уровня 2A (поверхностное отражение, COPERNICUS/S2_SR_HARMONIZED). Идея: свежий провал в лесу или на лугу — участок без растительности с тёмной поверхностью (вода или влажный грунт), и таких участков со временем становится больше. Алгоритм по шагам:
- Территория и годы. Прямоугольник 56,3–57,0° в. д., 59,4–59,8° с. ш. (Соликамский район); годы 2016–2025.
- Отбор сцен. Для каждого года — сцены с 1 июня по 1 сентября с облачностью по метаданным менее 20 %.
- Маскирование облаков. По слою классификации SCL исключаются классы 3 (тень облака), 8 и 9 (облака средней и высокой вероятности), 10 (перистые облака); дополнительно — пиксели с вероятностью облака
MSK_CLDPRB> 50 % и с флагом перистых облаков. - Медианный композит. По оставшимся сценам года вычисляется попиксельная медиана — она устойчива к пропущенным облакам и теням.
- Индекс и пороги. Рассчитывается \( NDVI = (B8 - B4)/(B8 + B4) \). Пиксель — кандидат, если \( NDVI < 0{,}45 \) и отражение в канале B8A (ближний ИК, 865 нм) меньше 2000 в единицах коллекции (менее 0,20). Первое условие отсекает растительность, второе — светлые объекты: сухой грунт, крыши, дороги, у которых NDVI низкий, но отражение в ближнем ИК высокое.
- Морфологический фильтр. Для бинарной маски считается число связных пикселей (
connectedPixelCount), и оставляются компоненты заданного размера — чтобы убрать одиночные шумовые пиксели и слишком крупные объекты. - Куб масок и тренд. Годовые маски складываются в коллекцию, к каждой добавляется канал с номером года, и для каждого пикселя по десяти точкам подбирается линейная зависимость \( m = a + b\,t \) (
linearFit), где \( m \in \{0, 1\} \) — признак кандидата, \( t \) — год. - Порог риска. Итоговая маска — пиксели с наклоном \( b > 0{,}1 \): такие участки в поздние годы попадают в кандидаты чаще, чем в ранние, то есть обнажённый или затопленный участок появился или расширяется. Порог 0,2 зарезервирован для категории высокого риска.
- Статистика. Для каждого года суммируется площадь маски (
pixelArea) — получается ряд динамики.
Наклон \( b \) — средний годовой прирост «доли кандидата». Пиксель, покрытый лесом до 2020 г. и обнажённый после, получит \( b \approx 0{,}1 \); пиксель, обнажённый все десять лет (дорога, карьер), — \( b = 0 \), и в итоговую маску не попадёт. Так тренд отделяет новые формы от постоянных.
Типичная ошибка
Путать единицы в морфологическом фильтре. В скрипте пороги названы MIN_AREA = 50 и MAX_AREA = 2000 «м²», но сравниваются они с числом связных пикселей, а пиксель Sentinel-2 — 100 м². Фактически фильтр оставляет компоненты крупнее 50 пикселей (0,5 га); верхний порог не работает вовсе, так как connectedPixelCount(100) ограничивает счёт сотней пикселей. При переносе скрипта пороги задаются в пикселях или площадь пикселя умножается явно — это одна из правок, запланированных в работе.
Подход согласуется с опытом других авторов, но с оговоркой. Дробинина (2022) для гипсового карста Кишертского района использовала противоположный признак: там воронки на лугах заросли влаголюбивым кустарником и выделяются повышенным NDVI на фоне луговой растительности. Тодорова и Дракин (2023) предлагают технологию автоматизированной обработки мультиспектральных снимков в GEE для карстовых явлений. Знак и величина порога определяются ландшафтом: в лесной зоне ВКМС свежая воронка — тёмное пятно без растительности, на лугах Кишерти — зелёное пятно кустарника. Пороги не переносятся между районами без проверки.
Сверхразрешение S2DR3: от 10 м к 1 м
Пиксель 10 м достаточен для площадной статистики, но мал для дешифрирования отдельных форм. Для детального просмотра применён модуль S2DR3 (Sentinel-2 Deep Resolution 3.0) компании Gamma Earth — нейросетевая модель сверхразрешения по одному снимку, переводящая десять мультиспектральных каналов Sentinel-2 с 10 и 20 м в 1 м. Модель сама загружает сцену Sentinel-2 L2A, ближайшую к заданной дате (архив доступен с 2018 г.), обрабатывает участок 4×4 км вокруг точки и возвращает десятиканальный GeoTIFF с пикселем 1 м. Запускается в Google Colab на графическом процессоре T4; модель весит около 830 МБ.
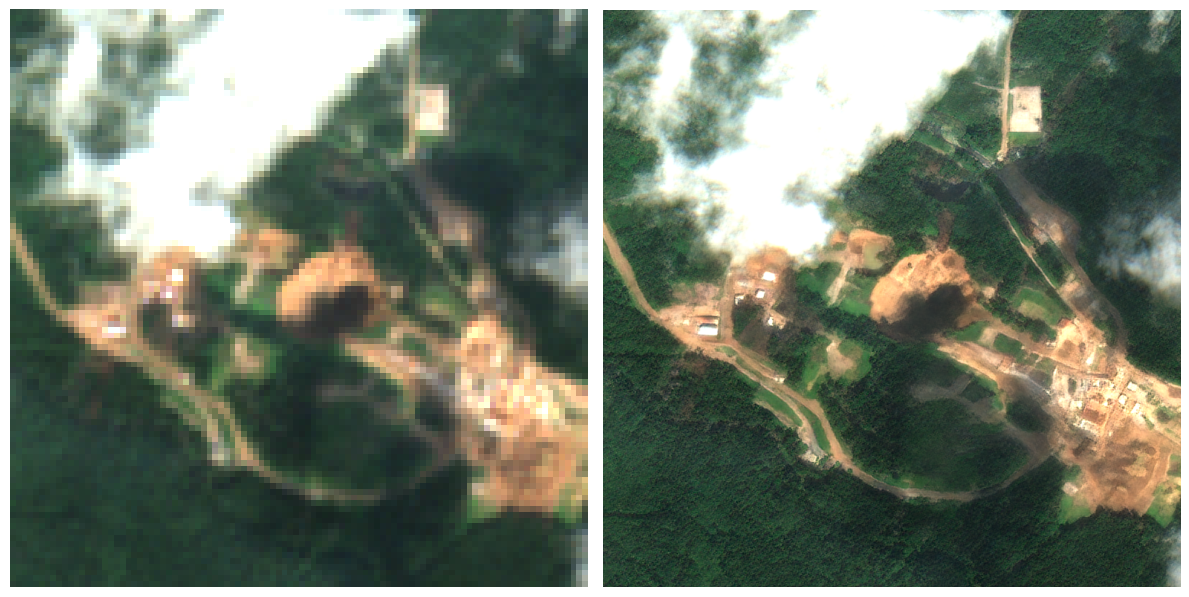
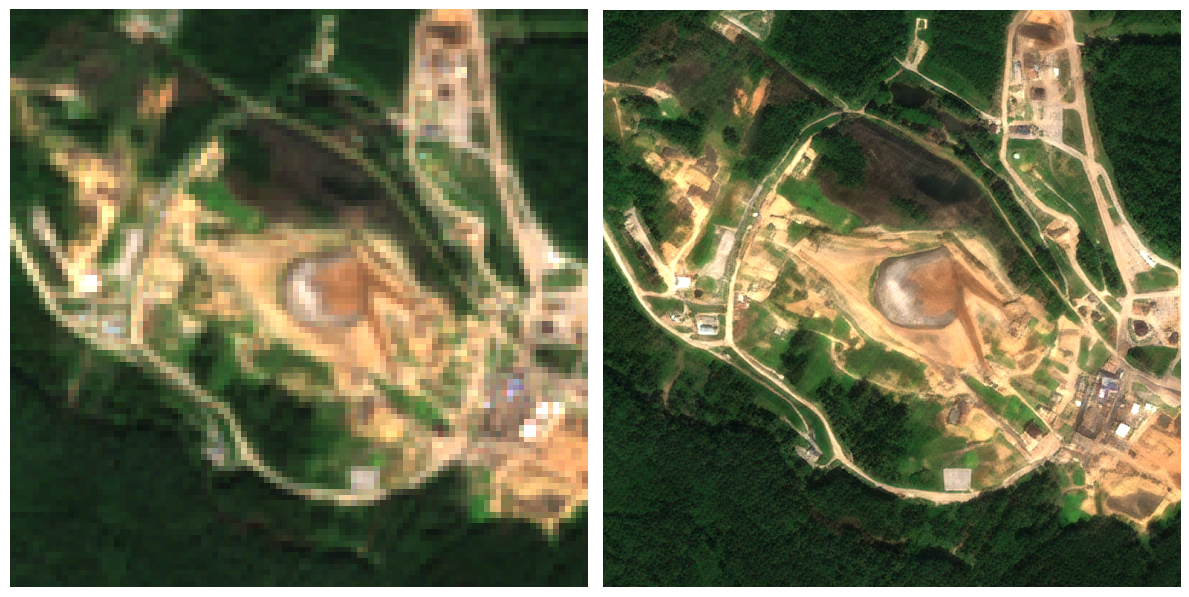
На снимках 1 м читаются контуры воронки, подъездные дороги, отдельные строения и границы расчистки — то, что на 10 м сливается в несколько пикселей. Следует помнить, что сверхразрешение — реконструкция по обученной модели, а не измерение: детали правдоподобны, но не гарантированы, и границы выглядят резкими даже при дымке на исходной сцене. Поэтому S2DR3 используется для визуального дешифрирования и контекста, а площади и размеры по нему приводятся только после проверки по независимым данным.
Динамика площади провалов по годам
Для количественной оценки развития воронок по инфракрасной космической съёмке высокого разрешения измерены площади 11 провалов реестра за три эпохи — 2015, 2021 и 2025 гг.:
| № | Площадь 2015, м² | Площадь 2021, м² | Площадь 2025, м² |
|---|---|---|---|
| 1 | 5 754,6 | 7 456,9 | 8 564,7 |
| 2 | 1 570,0 | 2 768,4 | 3 508,2 |
| 3 | 166 420 | 170 914 | 171 712 |
| 4 | 19 116,4 | 36 743,3 | 49 814 |
| 5 | 29 585,7 | 36 223,5 | 52 319 |
| 6 | 6 954,8 | 26 682 | 16 288 |
| 7 | 705,8 | 2 237,9 | 2 578,2 |
| 8 | — | 91,5 | 132,2 |
| 9 | — | 146,1 | 172,9 |
| 10 | — | 27,0 | 46,0 |
| 11 | — | 2 923,6 | 3 443,0 |
Таблица согласуется с реестром: провалы 8–11 образовались в 2017–2018 гг. и в 2015 г. отсутствуют. Крупнейший провал 2007 г. (№ 3) растёт медленно — на 3 % за десять лет, тогда как провалы 2010 и 2011 гг. (№ 4, 5) увеличили площадь в 1,8–2,6 раза. Уменьшение площади провала № 6 («Ключики», 2014 г.) с 2021 по 2025 г. — следствие засыпки и зарастания, а не остановки процесса: площадь по снимку описывает видимую поверхность, а не объём полости.
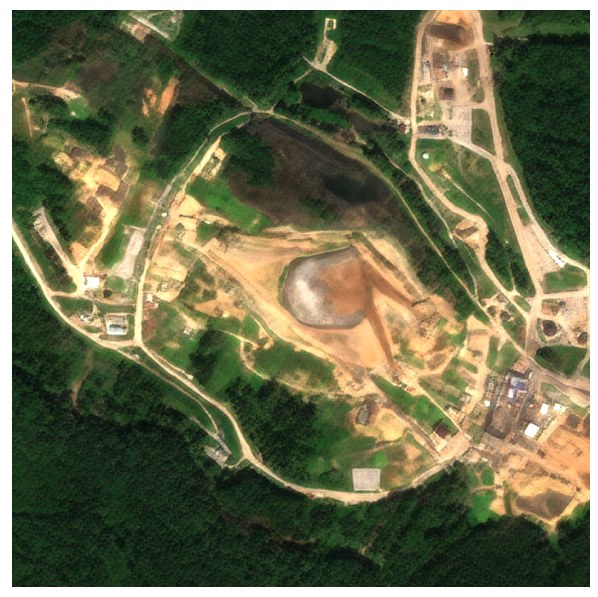
Ряд снимков Sentinel-2 за 2016–2025 гг. (8 бесснежных композитов, разрешение 10 м, участок 1,3 км у соликамского провала) показывает ту же динамику качественно — расширение расчищенной площадки и дорожной сети вокруг воронки:
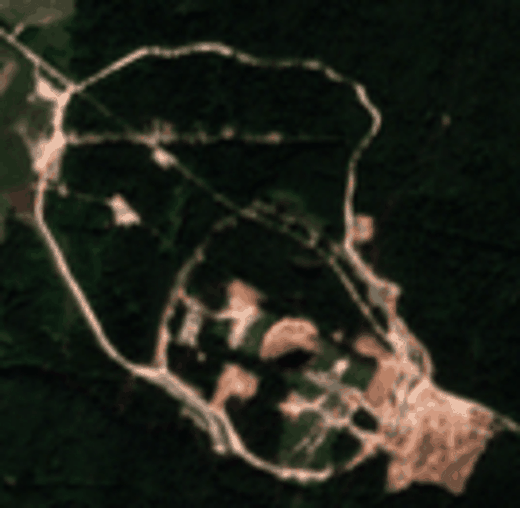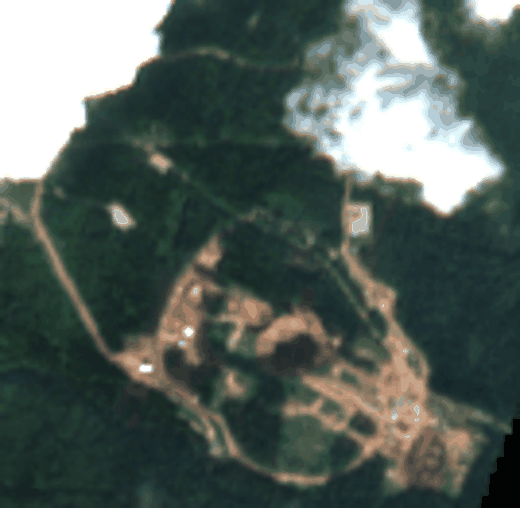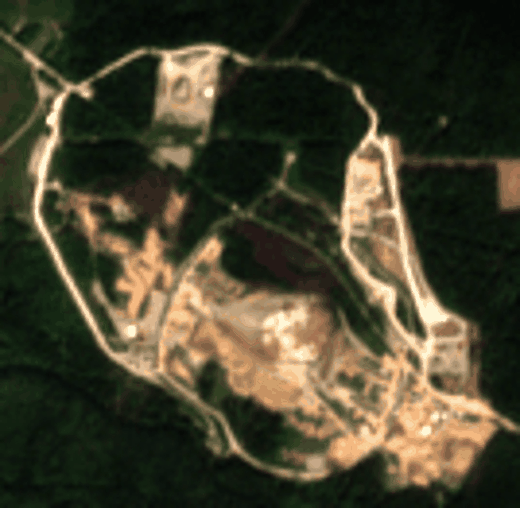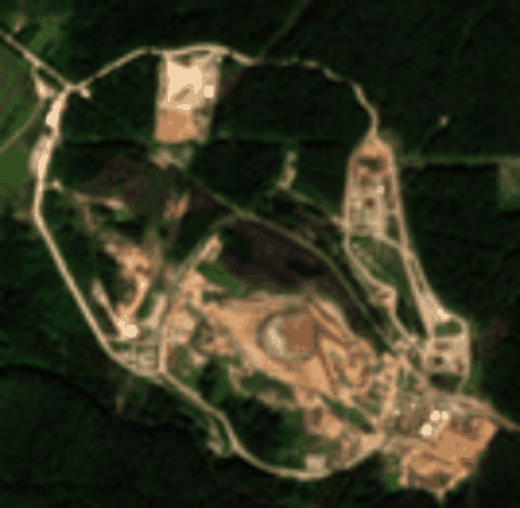
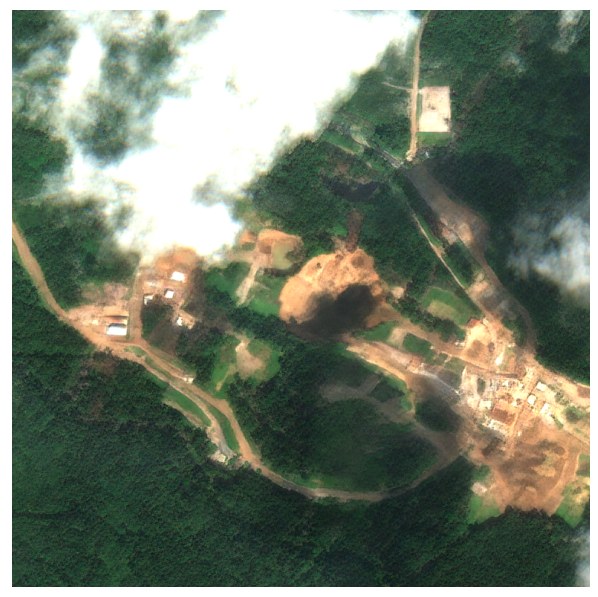
Ниже реестр провалов, карта и снимки сверхразрешения собраны в одном тренажёре: слайдер года показывает, какие провалы были известны к выбранному году, кнопки переносят карту в Березники и Соликамск, а перетаскиваемый разделитель сравнивает снимки S2DR3 2018 и 2025 гг. у «Ключиков».
Карта провалов и мониторинг
Слайдер показывает провалы, зарегистрированные к выбранному году; красным выделены провалы этого года. Щелчок по строке списка или по маркеру открывает карточку с датой, местом и размерами.
До и после: снимки Sentinel-2 со сверхразрешением S2DR3 (1 м), 2018 и 2025 гг.
Провал у кооператива «Ключики» (Соликамск). Перетащите разделитель по снимку или воспользуйтесь ползунком.
Источники данных: реестр провалов — сводная таблица по маркшейдерским наблюдениям и публикациям (координаты переведены из градусов-минут-секунд, точность порядка 30 м); подложка — © OpenStreetMap contributors; снимки — Copernicus Sentinel-2 (ESA), сверхразрешение S2DR3 (Gamma Earth).
Карта документов: реестры контроля и кадастр
Карта скоростей не отвечает на вопрос, что именно оседает и кто за это отвечает. Для этого собрана «карта документов» — векторный слой объектов, о которых есть официальные записи: объекты регионального государственного геологического контроля с категориями риска и месторождения из Государственного кадастра Росгеолфонда. Наложенные на карту скоростей, эти слои позволяют перейти от пятна на растре к конкретному лицензионному участку или объекту надзора.
Реестр объектов контроля выгружается в виде текстовых карточек: категория риска, номер и название, вид контроля, контрольный орган, тип и вид объекта, адрес, местоположение. Координаты записаны по-разному: «N 57 36 05.2676 E 056 53 57.3524», «57°1′20.571″, 55°35′49.071″», десятичные градусы через запятую, а в части карточек их нет вовсе. Разбор ведётся регулярными выражениями в несколько проходов — сначала форматы с градусами, минутами и секундами, затем пары десятичных чисел — с переводом в десятичные градусы: \( \varphi = d + m/60 + s/3600 \). Карточки без координат, но с адресом геокодируются через сервис Nominatim проекта OpenStreetMap; такие точки помечаются отдельно — геокодирование даёт положение здания или населённого пункта, а не объекта недропользования, и для карьера или скважины ошибка может составлять километры.
Часть координат задана в системе ГСК-2011, тогда как снимки — в WGS-84. Переход выполняется через геоцентрические координаты семипараметрическим преобразованием Гельмерта: широта и долгота переводятся в \( X, Y, Z \), применяются сдвиги \( \Delta X, \Delta Y, \Delta Z \), малые повороты \( \omega_x, \omega_y, \omega_z \) и масштаб \( m \), затем выполняется обратный переход на эллипсоид WGS-84:
\[ \begin{pmatrix} X' \\ Y' \\ Z' \end{pmatrix} = (1 + m) \begin{pmatrix} 1 & -\omega_z & \omega_y \\ \omega_z & 1 & -\omega_x \\ -\omega_y & \omega_x & 1 \end{pmatrix} \begin{pmatrix} X \\ Y \\ Z \end{pmatrix} + \begin{pmatrix} \Delta X \\ \Delta Y \\ \Delta Z \end{pmatrix}. \]
Линейные элементы перехода между ГСК-2011 и WGS-84 составляют сантиметры, угловые — тысячные доли секунды. На пикселе 20 м эти поправки незаметны, и реальную точность слоя определяют не параметры преобразования, а качество исходных записей: ошибки в секундах, перепутанные широта и долгота, геокодирование по адресу. Формальный шаг тем не менее необходим — иначе слой нельзя документировать как приведённый к единой системе.
Собранные слои накладываются в ГИС на растр скоростей и точки реестра провалов; объекты, попавшие в зоны со скоростью ниже порога (например, −50 мм/год), образуют список приоритетного наземного обследования. Так карта документов превращает результат интерферометрии в управленческий инструмент.
Выводы и перспективы
Метод SBAS по годовым бесснежным стекам Sentinel-1 устойчиво выделяет мульды оседания над шахтными полями Соликамска, в том числе вокруг провалов «Ключиков», и даёт значения того же порядка, что опубликованные для Березников. Настольный конвейер InSARLite над GMTSAR и облачный HyP3 с MintPy реализуют одну физику разными инженерными средствами; выбор между ними — вопрос ресурсов и контроля над параметрами. Оптические данные Sentinel-2 — через поиск в GEE, сверхразрешение S2DR3 и ряды по годам — показывают поверхностное выражение процессов, которого радар не видит в лесу. Карта документов связывает результат с объектами надзора. Главные ограничения — декорреляция, атмосфера, сезонный разрыв ряда и геометрия LOS — известны и учитываются при интерпретации.
Перспективы определяются этими же ограничениями. Для застройки Березников следующий шаг — метод постоянных рассеивателей (PSI): по опыту независимого мониторинга он даёт единицы миллиметров в год на крышах и дорогах, где SBAS с фильтром 200 м размывает сигнал. Для лесных участков интерес представляет российский спутник «Кондор-ФКА» S-диапазона (см. Практику 1): более длинная волна, чем в C-диапазоне, должна снизить декорреляцию на растительности. Вычислительная сторона — перенос трудоёмких шагов (совмещение, развёртка, сверхразрешение) на графические процессоры: S2DR3 уже работает только на GPU, а SBAS-обработка годового стека на рабочей станции занимает часы и сутки. Наконец, совместный анализ радара и оптики — единая процедура: радар указывает зону оседания, оптика проверяет её поверхностное выражение, наземные данные дают привязку, а карта документов — адресата результата.
Источники
- Andrejchuk V., Klimchouk A. Mechanisms of karst breakdown formation in the gypsum karst of the fore-Ural region, Russia (from observations in the Kungurskaja Cave) // International Journal of Speleology. 2002. Vol. 31, No. 1/4. P. 89–114.
- Дробинина Е. В. Автоматизация оценки поверхностной закарстованности по спутниковым снимкам Sentinel-2 // Современные проблемы дистанционного зондирования Земли из космоса. 2022. Т. 19, № 6. С. 79–90. DOI: 10.21046/2070-7401-2022-19-6-79-90.
- Красильников П. А., Татаркин А. В., Аброськин О. Д., Ашихмин С. Г., Батракова Г. М. Проявления опасных геологических и техногенных процессов на урбанизированных закарстованных территориях Пермского края в 2023 году // Вестник Пермского университета. Геология. 2024. Т. 23, № 1. DOI: 10.17072/psu.geol.23.1.32.
- Кудряшов А. И. Верхнекамское месторождение солей. 2-е изд., перераб. М.: Эпсилон Плюс, 2013. 368 с.
- Орлов П. Ю. Анализ опыта геоинформационного моделирования карстово-суффозионных процессов // Известия высших учебных заведений. Геодезия и аэрофотосъёмка. 2022. Т. 66, № 5. С. 14–27. DOI: 10.30533/0536-101X-2022-66-5-14-27.
- Тодорова А. Й., Дракин М. А. Автоматизированный анализ карстовых явлений с помощью платформы Google Earth Engine // Вестник Евразийской науки. 2023. Т. 15, № 5. URL: https://esj.today/PDF/59NZVN523.pdf (дата обращения: 10.10.2026).
- Ushakova E., Perevoshchikova A., Menshikova E., Khayrulina E., Perevoshchikov R., Belkin P. Environmental Aspects of Potash Mining: A Case Study of the Verkhnekamskoe Potash Deposit // Mining. 2023. Vol. 3, No. 2. P. 176–204. DOI: 10.3390/mining3020011.
- Samsonov S., Baryakh A. Estimation of Deformation Intensity above a Flooded Potash Mine Near Berezniki (Perm Krai, Russia) with SAR Interferometry // Remote Sensing. 2020. Vol. 12, No. 19. Art. 3215. DOI: 10.3390/rs12193215.
- Berardino P., Fornaro G., Lanari R., Sansosti E. A new algorithm for surface deformation monitoring based on small baseline differential SAR interferograms // IEEE Transactions on Geoscience and Remote Sensing. 2002. Vol. 40, No. 11. P. 2375–2383. DOI: 10.1109/TGRS.2002.803792.
- Ferretti A., Prati C., Rocca F. Permanent scatterers in SAR interferometry // IEEE Transactions on Geoscience and Remote Sensing. 2001. Vol. 39, No. 1. P. 8–20. DOI: 10.1109/36.898661.
- Goldstein R. M., Werner C. L. Radar interferogram filtering for geophysical applications // Geophysical Research Letters. 1998. Vol. 25, No. 21. P. 4035–4038. DOI: 10.1029/1998GL900033.
- Chen C. W., Zebker H. A. Two-dimensional phase unwrapping with use of statistical models for cost functions in nonlinear optimization // Journal of the Optical Society of America A. 2001. Vol. 18, No. 2. P. 338–351. DOI: 10.1364/JOSAA.18.000338.
- Yu C., Li Z., Penna N. T., Crippa P. Generic atmospheric correction model for Interferometric Synthetic Aperture Radar observations // Journal of Geophysical Research: Solid Earth. 2018. Vol. 123, No. 10. P. 9202–9222. DOI: 10.1029/2017JB015305.
- Sandwell D., Mellors R., Tong X., Wei M., Wessel P. Open radar interferometry software for mapping surface deformation // Eos, Transactions American Geophysical Union. 2011. Vol. 92, No. 28. P. 234. DOI: 10.1029/2011EO280002.
- Munir M. B. InSARLite: A GUI Application for GMTSAR-based InSAR Processing (v1.3.0) [Computer software]. Zenodo, 2025. DOI: 10.5281/zenodo.17210560. URL: https://insarlite.readthedocs.io/ (дата обращения: 10.10.2026).
- Hogenson K., Kristenson H., Kennedy J., Johnston A., Rine J., Logan T., Zhu J., Williams F., Herrmann J., Smale J., Meyer F. Hybrid Pluggable Processing Pipeline (HyP3): A cloud-native infrastructure for generic processing of SAR data [Computer software]. Alaska Satellite Facility, 2020. DOI: 10.5281/zenodo.4646138. URL: https://hyp3-docs.asf.alaska.edu/ (дата обращения: 10.10.2026).
- Yunjun Z., Fattahi H., Amelung F. Small baseline InSAR time series analysis: Unwrapping error correction and noise reduction // Computers & Geosciences. 2019. Vol. 133. Art. 104331. DOI: 10.1016/j.cageo.2019.104331.
- Gorelick N., Hancher M., Dixon M., Ilyushchenko S., Thau D., Moore R. Google Earth Engine: Planetary-scale geospatial analysis for everyone // Remote Sensing of Environment. 2017. Vol. 202. P. 18–27. DOI: 10.1016/j.rse.2017.06.031.
- Sentinel-1 Mission: Interferometric Wide Swath [Электронный ресурс] / European Space Agency. URL: https://sentiwiki.copernicus.eu/web/s1-mission (дата обращения: 10.10.2026).
- Akhtman Y. S2DR3: Effective 10-Band 10x Single Image Super-Resolution for Sentinel-2 [Электронный ресурс] / Gamma Earth. URL: https://medium.com/@ya_71389/c71a601a2253 (дата обращения: 10.10.2026).
- ГОСТ 32453-2017. Глобальная навигационная спутниковая система. Системы координат. Методы преобразований координат определяемых точек. М.: Стандартинформ, 2017.