Дополнительная глава 2. Методы обработки радиолокационных данных
В дополнительной главе 1 рассмотрено, как радиолокатор с синтезированной апертурой (РСА) формирует сигнал: геометрия бокового обзора, спекл, поляризация, режимы съёмки, радиоголограмма. Настоящая лекция посвящена тому, что происходит с сигналом дальше — от радиоголограммы до карты смещений земной поверхности, — а также программным средствам и вычислительной стоимости этой обработки.
Уровни информационных продуктов
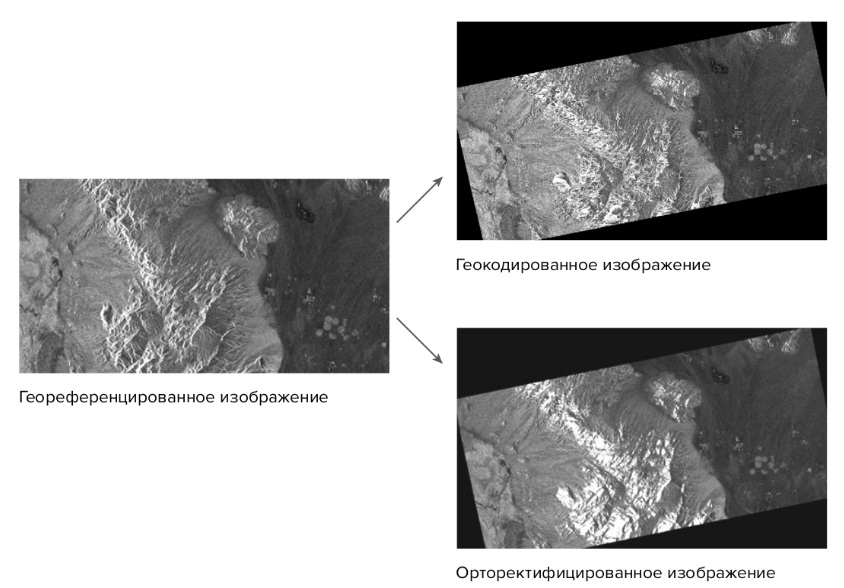
Стандартная обработка включает три операции: синтез радиолокационного изображения (РЛИ) из радиоголограммы, передискретизацию из системы координат наклонной дальности в систему наземной дальности и перепроецирование в геодезическую систему координат с учётом или без учёта рельефа. Каждой операции соответствует свой уровень продукта.
| Уровень | Название | Содержание | Система координат |
|---|---|---|---|
| 0 | Радиолокационная голограмма | Комплексные отсчёты принятых импульсов после распаковки и восстановления; строки соответствуют излучённым импульсам | Антенная: время приёма — номер импульса |
| 1A | Синтезированное изображение (SLC, Single Look Complex) | Комплексное РЛИ: амплитуда и фаза каждого элемента разрешения | Антенная: время съёмки — наклонная дальность |
| 1B | Геореференцированное изображение | Амплитудное изображение; фаза утрачена | Антенная: время съёмки — наземная дальность |
| 2A | Геокодированное изображение | Амплитудное изображение в картографической проекции без учёта рельефа | Картографическая |
| 2B | Орторектифицированное изображение | Амплитудное изображение в картографической проекции с учётом рельефа по цифровой модели рельефа (ЦМР) | Картографическая |
У Sentinel-1 (ESA) обозначения свои: Level-0 RAW (голограмма), Level-1 SLC (комплексное изображение в наклонной дальности — уровень 1A), Level-1 GRD (Ground Range Detected — амплитуда в наземной дальности после некогерентного накопления — уровень 1B) и Level-2 OCN (океанические продукты: ветер, волнение, течения). Орторектифицированный продукт пользователь получает сам — оператором Range-Doppler Terrain Correction в SNAP или заказом продукта RTC в облачном сервисе ASF HyP3. Для интерферометрии пригоден только SLC: фаза существует лишь в комплексном изображении; для дешифрирования и выделения изменений по амплитуде достаточно GRD.
Типичная ошибка
Продукт GRD не является геокодированным. Он представлен в наземной дальности, но по-прежнему в антенной системе координат «время — дальность», и его нельзя напрямую накладывать на карту. Перед совмещением с векторными данными требуется коррекция рельефа (terrain correction).
Синтез радиолокационного изображения
Служебная информация
Помимо целевой информации — отсчётов радиоголограммы — для синтеза нужна служебная информация о съёмочной аппаратуре и процессе съёмки: параметры орбиты (положение и скорость носителя с привязкой ко времени), ориентация антенны, частота повторения импульсов, частота дискретизации, параметры зондирующего сигнала (длительность, девиация частоты), диаграмма направленности, установки усиления приёмного тракта. Без неё нельзя построить ни опорную функцию, ни геометрию съёмки. У Sentinel-1 она содержится в XML-аннотациях продукта и в файлах точных орбит.
Технологическая схема
Для синтеза реализуются разные алгоритмы: Range-Doppler, Chirp Scaling, ω-K (Cumming, Wong, 2005). В разных режимах съёмки (маршрутный, обзорный, прожекторный) этапы различаются по составу и последовательности, поэтому схема ниже — обобщённая.
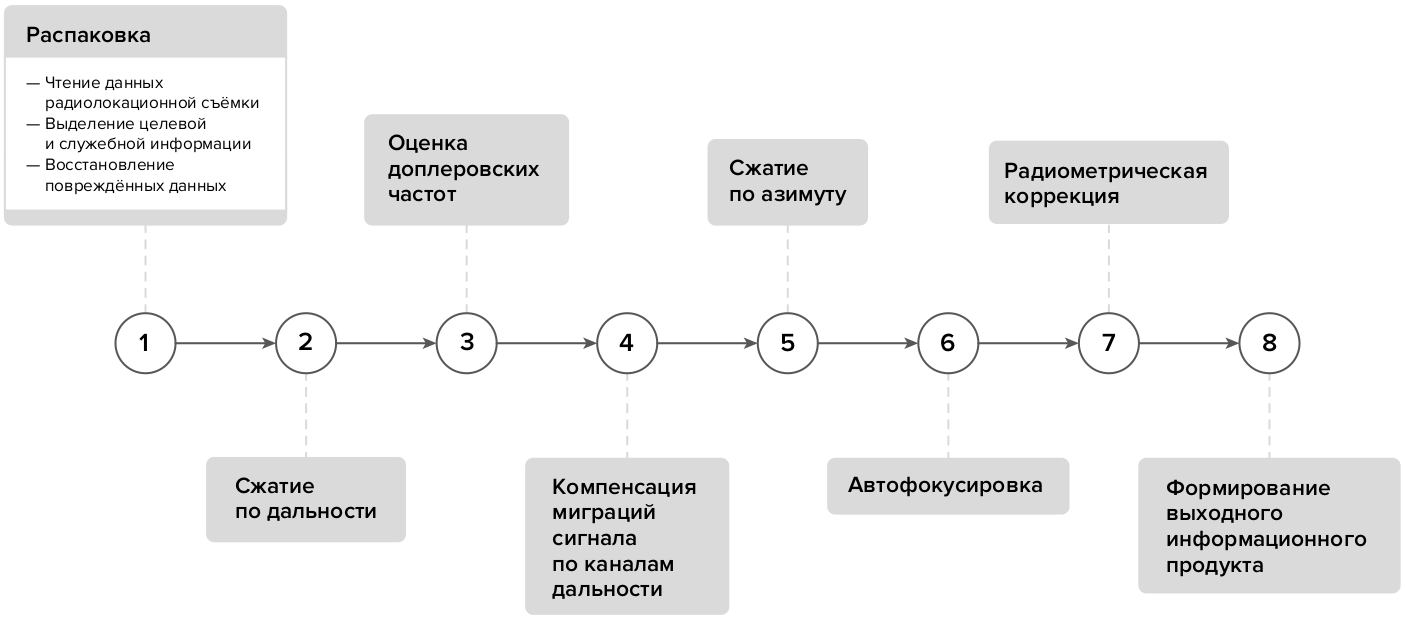
Шаг 1 включает чтение данных съёмки, выделение целевой и служебной информации и восстановление повреждённых данных; шаг 8 — формирование продуктов уровней 1A–2B. Ядро схемы — два этапа сжатия (шаги 2 и 5); остальные этапы либо готовят данные к сжатию (оценка доплеровских частот, компенсация миграций), либо исправляют результат (автофокусировка, радиометрическая коррекция).
Сжатие ЛЧМ-сигнала как согласованная фильтрация
Зондирующий импульс РСА — сигнал с линейной частотной модуляцией (ЛЧМ, chirp): частота линейно меняется за время импульса \( T \):
\[ s(t) = \operatorname{rect}\!\left(\frac{t}{T}\right)\exp\!\left(j\pi K t^2\right), \]
где \( K \) — скорость изменения частоты, ширина спектра \( B = |K|\,T \). Длинный импульс передаёт достаточную энергию при ограниченной пиковой мощности передатчика; широкая полоса даёт высокое разрешение. ЛЧМ совмещает оба требования.
В радиоголограмме отклик каждой цели растянут на длительность \( T \); сжатие собирает его в узкий пик. Операция сжатия — согласованная фильтрация (matched filtering): оптимальная линейная фильтрация, максимизирующая отношение сигнал/шум. Импульсная характеристика согласованного фильтра — комплексно-сопряжённая обращённая во времени копия сигнала, \( h(t) = s^{\ast}(-t) \), а выход фильтра равен корреляции принятого сигнала с опорной функцией:
\[ y(\tau) = \int s_{\text{пр}}(t)\, s^{\ast}(t-\tau)\,dt . \]
Для одиночной точечной цели результат имеет вид функции \( \operatorname{sinc} \) с главным лепестком шириной \( 1/B \), что даёт разрешение по наклонной дальности \( \delta r = c/(2B) \). Амплитуда пика возрастает в \( TB \) раз; произведение \( TB \) называют базой сигнала или коэффициентом сжатия. У Sentinel-1 в режиме IW полоса составляет 43–57 МГц в зависимости от подполосы, разрешение по наклонной дальности — около 3 м.
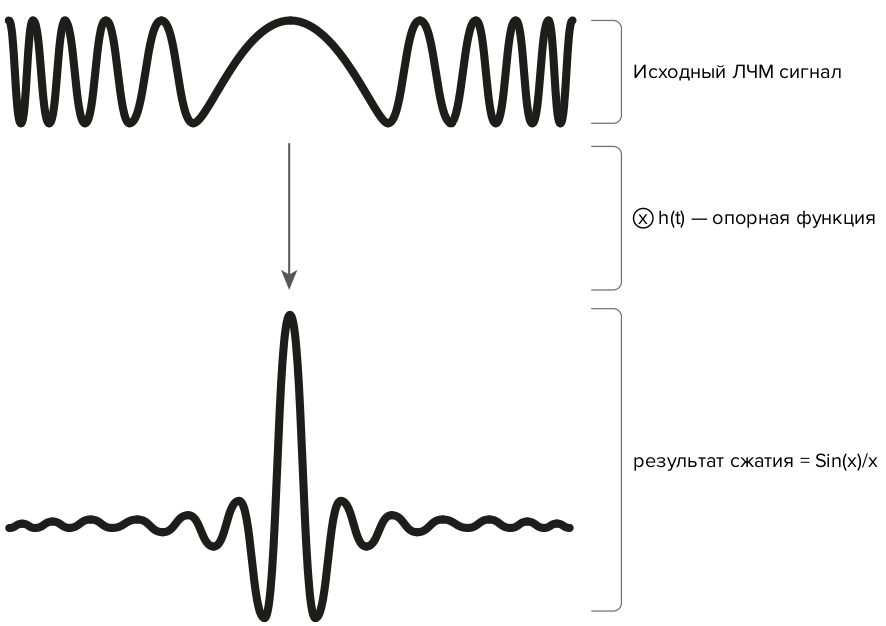
Сжатие по азимуту устроено так же. Пока цель находится в луче антенны, дальность до неё меняется, и отражённый сигнал получает доплеровский сдвиг, линейно зависящий от времени, — азимутальный сигнал тоже ЛЧМ со скоростью изменения частоты \( K_a = -2v^2/(\lambda R_0) \), где \( v \) — скорость носителя, \( R_0 \) — минимальная наклонная дальность. После сжатия разрешение по азимуту равно половине длины реальной антенны (см. Дополнительную главу 1). Практически сжатие выполняют не свёрткой, а умножением спектров: по теореме о свёртке корреляция сводится к быстрому преобразованию Фурье (БПФ), умножению на спектр опорной функции и обратному БПФ, что снижает стоимость с \( O(N^2) \) до \( O(N\log N) \) на строку. Поэтому именно БПФ-стадии первыми переносят на графические процессоры.
Линейность и суперпозиция откликов
Радиоголограмма — результат детектирования суммы отражённых сигналов от множества объектов. Все этапы обработки линейны, поэтому действует принцип суперпозиции: результат операции над суммой сигналов равен сумме результатов над каждым сигналом. Если \( p(\tau,\eta) \) — сжатый отклик одиночной точечной цели (функция рассеяния точки), то изображение
\[ g(\tau,\eta) = \sum_i \sigma_i\, p(\tau-\tau_i,\ \eta-\eta_i), \]
где \( \sigma_i \) — комплексный коэффициент отражения \( i \)-й цели, \( (\tau_i,\eta_i) \) — её координаты. Суперпозиция позволяет разрешить отдельные цели: отклик каждой узок, и цели, отстоящие дальше ширины главного лепестка, видны раздельно. Спекл — другое следствие той же суперпозиции: внутри одного элемента разрешения отклики многих отражателей складываются с произвольными фазами.
Оценка доплеровского центроида
Ось диаграммы направленности может отклоняться от положения нулевого доплера — направления, перпендикулярного вектору скорости. Тогда центр азимутального спектра сдвигается на доплеровский центроид \( f_{DC} = 2v\sin\theta_{sq}/\lambda \), где \( \theta_{sq} \) — угол скоса (squint), и траекторный сигнал оказывается рассогласован с опорной функцией по частоте.
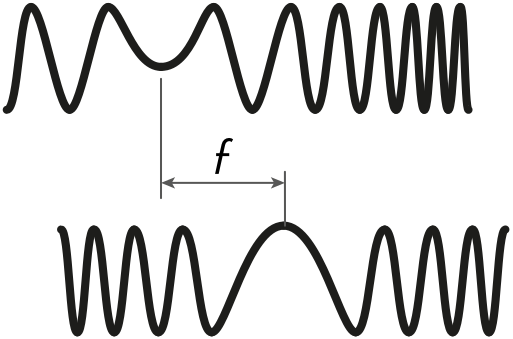
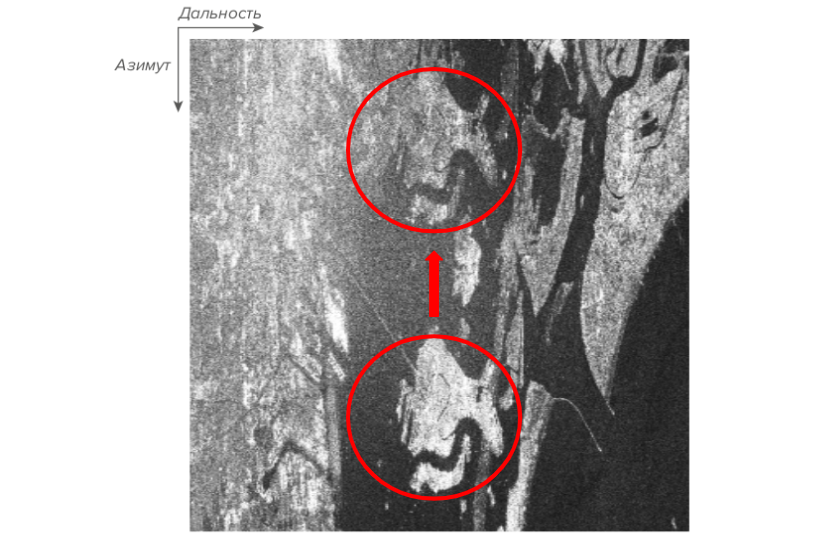
Синтез без учёта доплеровского смещения приводит к смещению целей относительно истинного положения, двоению объектов и ухудшению фокусировки. Центроид оценивают по самим данным — по положению максимума усреднённого азимутального спектра или по фазе корреляции соседних строк — отдельно для нескольких интервалов дальности.
Типичная ошибка
Двоение объектов на РЛИ принимают за реальные парные объекты или за спекл. Если дублирующиеся контуры сдвинуты строго по азимуту на одинаковое расстояние, причина — неверная оценка доплеровского центроида или неоднозначность по частоте повторения импульсов, а не содержание сцены.
Компенсация миграции по дальности
За время формирования синтезированной апертуры наклонная дальность до цели изменяется:
\[ R(\eta) = \sqrt{R_0^2 + v^2\eta^2} \approx R_0 + \frac{v^2\eta^2}{2R_0}, \]
где \( \eta \) — азимутальное время. Сигналы от одной цели приходят с меняющейся задержкой, и траекторный сигнал «мигрирует» по каналам дальности: в радиоголограмме отклик цели — не вертикальная линия, а гипербола. Без компенсации энергия отклика распределяется по нескольким элементам разрешения, и азимутальное сжатие не соберёт её в один пик. Компенсацию миграции (range cell migration correction) выполняют одновременно со сжатием по дальности в двумерной спектральной области умножением строк спектра на фазовую функцию. В многоцелевой обстановке сигналы с разными миграциями складываются, что усложняет компенсацию; при большой крутизне миграций она может вносить радиометрические искажения и ухудшать разрешение.
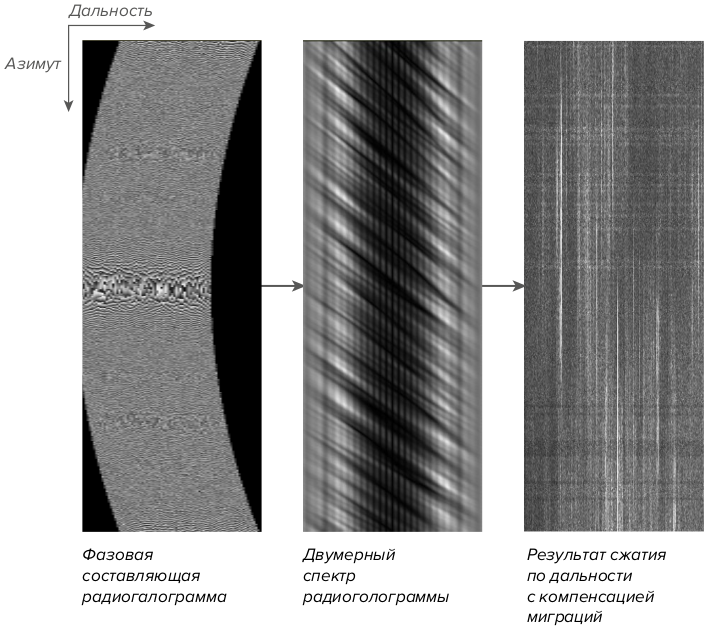
Остаточные ошибки фокусировки из-за неточностей орбиты исправляет автофокусировка — итерационная подстройка фазы опорной функции по критерию максимальной резкости изображения.
Геореференцирование, геокодирование и орторектификация
От наклонной дальности к наземной
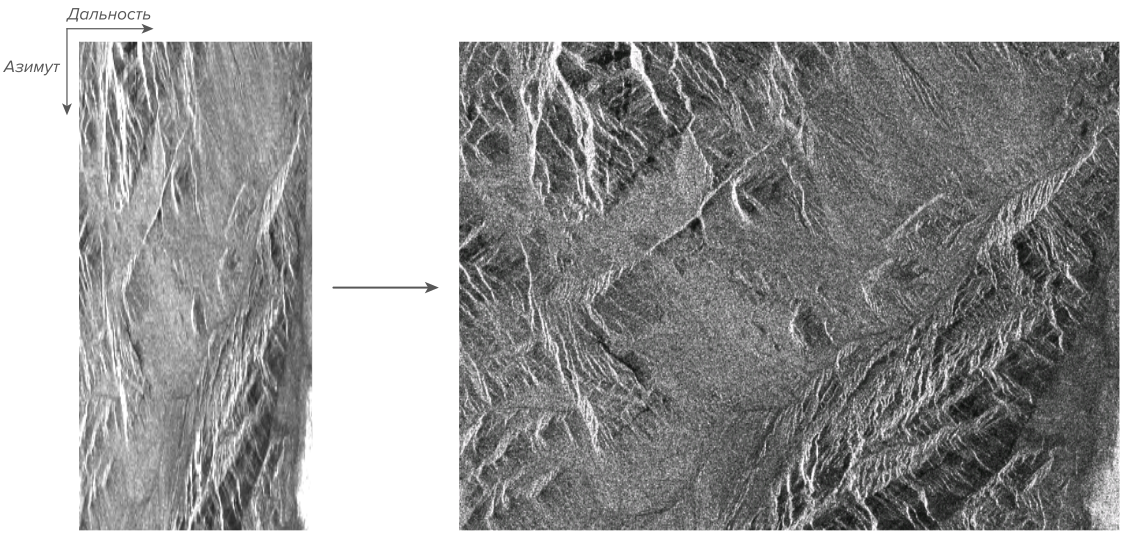
РЛИ уровня 1A представлено в системе «время съёмки — наклонная дальность». Этот уровень незаменим для обработки, основанной на фазе, но из-за геометрического сжатия в направлении дальности (см. Дополнительную главу 1) дешифрировать его трудно: ближняя зона полосы сжата сильнее дальней. Поэтому формируют изображение уровня 1B в системе «время съёмки — наземная дальность»: для каждой строки создаётся сетка с заданным шагом по наземной дальности \( r_g \) (в приближении плоской Земли \( r_g = \sqrt{r^2 - H^2} \), где \( r \) — наклонная дальность, \( H \) — высота орбиты), и яркость каждого узла рассчитывается интерполяцией пикселей исходной строки. Результат — амплитудное изображение; фаза при этом теряется.
Обратное геокодирование и коррекция рельефа
Геокодирование и орторектификация приводят РЛИ к картографической проекции без учёта (геокодирование) либо с учётом (орторектификация) ЦМР. Обе выполняются по схеме обратного геокодирования: формируется выходная сетка в заданной проекции, и для каждого узла с геодезическими координатами и высотой \( \mathbf{P} \) решается обратная задача — найти момент \( t \) и наклонную дальность \( R \), при которых радиолокатор «видел» эту точку. Для этого решают уравнения дальности и доплера (Range-Doppler equations):
\[ R = \left|\mathbf{S}(t) - \mathbf{P}\right|, \qquad f_D = -\frac{2}{\lambda R}\,\bigl(\mathbf{S}(t)-\mathbf{P}\bigr)\cdot\mathbf{V}(t) = f_{DC}, \]
где \( \mathbf{S}(t) \), \( \mathbf{V}(t) \) — положение и скорость носителя по орбитальным данным; для продуктов нулевого доплера (в том числе Sentinel-1) \( f_{DC} = 0 \). Пара \( (t, R) \) переводится в растровые координаты исходного изображения, и яркость узла получается интерполяцией в их окрестности.
Различие двух операций — только в источнике высоты: при геокодировании она постоянна (эллипсоид или средняя высота сцены), при орторектификации берётся из ЦМР. Поскольку радиолокатор измеряет дальность, а не угол, ошибка высоты \( \Delta h \) смещает точку поперёк трассы на \( \Delta h/\tan\theta \), где \( \theta \) — угол падения; при \( \theta = 35^\circ \) и \( \Delta h = 100 \) м смещение составляет около 140 м. В горной местности геокодирование без ЦМР непригодно. Этот алгоритм реализован в операторе Range-Doppler Terrain Correction в SNAP: на входе РЛИ, орбитальный файл и ЦМР (SRTM 1″ или Copernicus DEM GLO-30), на выходе растр в заданной проекции и маски переналожения и тени.
Типичная ошибка
Орторектификация по ЦМР низкого качества создаёт артефакты, которых не было на снимке: ступеньки на склонах, разрывы линейных объектов. Высота ЦМР должна относиться к той же поверхности, что и отражение: для C-диапазона в лесу это полог, а не грунт, поэтому модель поверхности (DSM), такая как Copernicus DEM, уместнее модели «голой земли».
Радиометрическая калибровка и фильтрация спекла
Значения отсчётов РЛИ зависят от усиления приёмника и диаграммы направленности и несопоставимы между сценами. Радиометрическая калибровка переводит их в удельную эффективную площадь рассеяния. Три нормировки различаются опорной площадью: \( \beta^0 \) — площадь в плоскости наклонной дальности, \( \sigma^0 \) — площадь горизонтальной поверхности, \( \gamma^0 \) — площадь, перпендикулярная линии визирования:
\[ \sigma^0 = \beta^0 \sin\theta, \qquad \gamma^0 = \frac{\sigma^0}{\cos\theta}, \qquad \sigma^0_{\text{дБ}} = 10\lg\sigma^0 . \]
Калибровочные таблицы Sentinel-1 входят в аннотации продукта. Нормировка \( \gamma^0 \) слабее зависит от угла падения; её уточнение по ЦМР — terrain flattening (Small, 2011) — учитывает реальную площадь склона и устраняет «подсветку» склонов, обращённых к радиолокатору.
Спекл подавляют двумя путями. Некогерентное накопление (англ. multilooking) усредняет \( L \) независимых парциальных изображений и снижает стандартное отклонение в \( \sqrt{L} \) раз ценой разрешения; в продукте GRD Sentinel-1 IW накопление уже выполнено (пять накоплений по дальности). Адаптивные фильтры сохраняют разрешение: фильтр Ли (Lee) строит оценку минимальной среднеквадратической ошибки по локальным среднему и дисперсии; фильтр Фроста (Frost) — экспоненциально взвешенное среднее с шириной ядра, управляемой локальным коэффициентом вариации; фильтр Gamma-MAP (Lopes et al., 1990) — оценку максимума апостериорной вероятности в предположении гамма-распределения отражательной способности. Все три сглаживают однородные участки и сохраняют границы; размер окна задаёт компромисс между подавлением шума и размытием.
Выделение изменений по амплитудным парам
Для выделения изменений обрабатывают пару амплитудных изображений, снятых в разное время: наложение, совмещение, вычитание. Простейшая визуализация — мультивременной RGB-композит: в красный канал помещается одна дата, в зелёный и синий — другая; неизменившиеся участки получаются серыми, участки с ростом отражения — голубыми, с падением — красными.
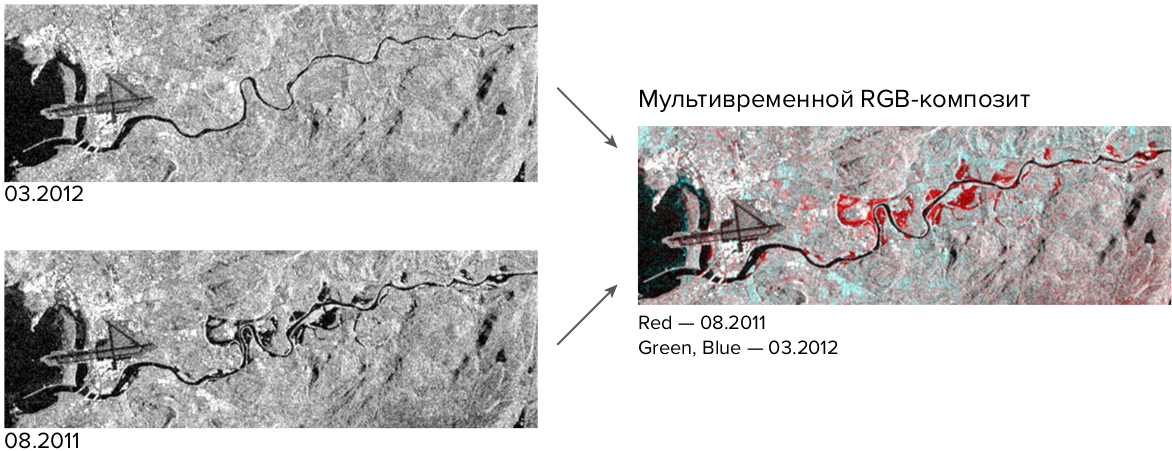
Перед сравнением сцены калибруют, приводят к одной сетке орторектификацией и фильтруют спекл. Разность интенсивностей \( D = I_2 - I_1 \) зависит от абсолютного уровня сигнала: одно и то же относительное изменение на ярком объекте даёт большую разность, чем на тёмном. Отношение \( I_2/I_1 \) свободно от этого недостатка и устойчиво к мультипликативным калибровочным ошибкам, поскольку спекл — шум мультипликативный. Логарифм отношения
\[ L = 10\lg\frac{I_2}{I_1} \]
симметричен относительно нуля (рост и падение в \( k \) раз дают \( \pm 10\lg k \) дБ) и переводит мультипликативный шум в аддитивный, что упрощает выбор порога — вручную (например, \( \pm 3 \) дБ) или по гистограмме (метод Оцу). Бинарная карта изменений очищается морфологическими операциями (см. Лекцию 6).
Для стопок из многих дат используют временное измерение. REACTIV (Rapid and EAsy Change detection in radar TIme-series by Variation coefficient; Koeniguer et al., 2018) вычисляет для каждого пикселя временной коэффициент вариации и кодирует результат в модели HSV: тон — дата максимума интенсивности, насыщенность — коэффициент вариации, яркость — максимум; устойчивые объекты получаются серыми, изменившиеся — цветными с датой события в тоне. RPCA (Robust Principal Component Analysis) раскладывает матрицу стопки на низкоранговую часть (неизменный фон) и разреженную (изменения и малые цели, например суда). Операторы Log Ratio, REACTIV и RPCA реализованы в Microwave Toolbox SNAP (Lu, Veci, 2025).
Типичная ошибка
Отношение интенсивностей, вычисленное по сценам с разных орбит (восходящей и нисходящей) или с разными углами падения, показывает не изменения местности, а различие геометрии съёмки. Пару подбирают с одного относительного витка и одной подполосы.
Интерферометрия
Фаза как мера расстояния
Каждый пиксель комплексного РЛИ — число \( s = A\,e^{j\varphi} \). Амплитуда \( A \) описывает силу отражения, фаза \( \varphi \) — долю периода несущего колебания, накопленную на пути сигнала туда и обратно, плюс вклад самого отражателя:
\[ \varphi = -\frac{4\pi}{\lambda}R + \varphi_{\text{отр}} . \]
Множитель \( 4\pi/\lambda \) отражает двойной путь: у Sentinel-1 с \( \lambda = 5{,}55 \) см полный оборот фазы соответствует изменению дальности на \( \lambda/2 = 2{,}77 \) см. Фаза одного изображения бесполезна: \( R \) составляет сотни километров, \( \varphi_{\text{отр}} \) случайна. Но если снять участок дважды из близких положений, то для неизменившегося отражателя \( \varphi_{\text{отр}} \) одинакова и при вычитании исчезает.
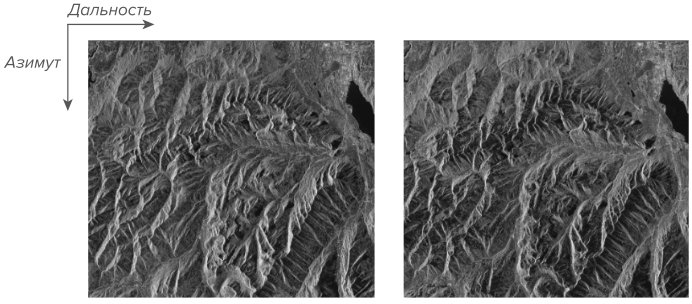
Интерферограмма — произведение первого изображения на комплексно-сопряжённое второе после их совмещения:
\[ I = s_1 s_2^{\ast}, \qquad \Delta\varphi = \arg(s_1 s_2^{\ast}) = -\frac{4\pi}{\lambda}(R_1 - R_2) \pmod{2\pi}. \]
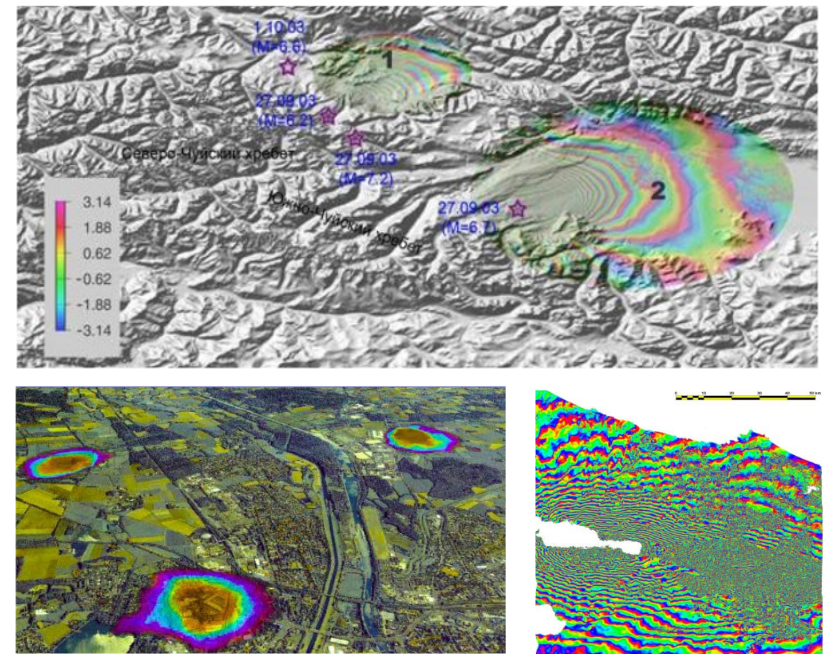
Разность фаз известна лишь по модулю \( 2\pi \) — она свёрнута (wrapped). На изображении это чередование полос (fringes); каждая полоса — один полный оборот фазы.
Геометрия пары: базовая линия
Положения радиолокатора \( O_1 \) и \( O_2 \) разнесены на вектор \( \mathbf{B} \) — пространственную базовую линию (baseline); её раскладывают на составляющую вдоль линии визирования \( B_\parallel \) и перпендикулярную \( B_\perp \). Именно \( B_\perp \) определяет чувствительность пары к рельефу.
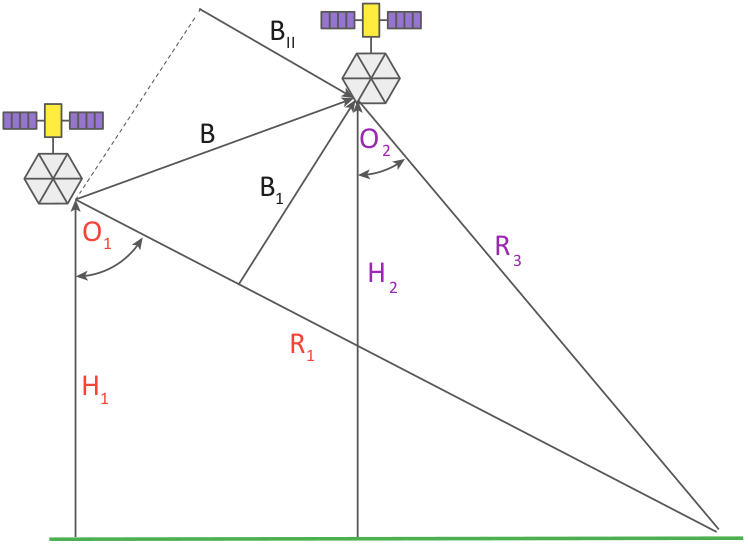
Разность дальностей до точки на высоте \( h \) над опорной поверхностью складывается из двух частей. Первая — «плоская Земля» — присутствует и при \( h = 0 \), плавно меняется поперёк полосы, вычисляется по орбитам и вычитается (flattening). Вторая пропорциональна высоте, и высота, при которой она меняется на \( 2\pi \), называется высотой неоднозначности (height of ambiguity):
\[ \varphi_{topo} = -\frac{4\pi}{\lambda}\,\frac{B_\perp}{R\sin\theta}\,h, \qquad h_a = \frac{\lambda R \sin\theta}{2B_\perp}. \]
Для Sentinel-1 (\( R \approx 850 \) км, \( \theta \approx 39^\circ \)) при \( B_\perp = 150 \) м получаем \( h_a \approx 100 \) м: одна полоса соответствует перепаду высот 100 м. Чем длиннее база, тем меньше \( h_a \) и точнее рельеф. Но с ростом \( B_\perp \) спектры отражений, видимые с двух позиций, расходятся, и при критической базовой линии
\[ B_{\perp,\text{кр}} = \frac{\lambda B_R R\tan\theta}{c} \]
(\( B_R \) — полоса сигнала) перестают перекрываться: интерферограмма превращается в шум. Для ERS (\( B_R = 15{,}5 \) МГц) критическая база была около 1,1 км, для Sentinel-1 IW (\( B_R \approx 50 \) МГц) — порядка 5–7 км; геометрическая декорреляция растёт линейно, \( \gamma_{geom} = 1 - B_\perp/B_{\perp,\text{кр}} \). Орбита Sentinel-1 удерживается в трубке радиусом около 100 м, поэтому перпендикулярные базы редко превышают 200–300 м.
Когерентность
Когерентность — мера согласованности фаз двух изображений, то есть постоянства их разности. Её оценивают по окну \( W \) из нескольких пикселей (например, \( 5\times 5 \)) как модуль нормированной комплексной корреляции:
\[ \hat\gamma = \frac{\left|\sum_{W} s_1 s_2^{\ast}\right|}{\sqrt{\sum_{W}|s_1|^2\,\sum_{W}|s_2|^2}}, \qquad 0 \le \hat\gamma \le 1 . \]
Общая когерентность — произведение сомножителей: геометрической (базовая линия), временной (изменения поверхности), объёмной (рассеяние в толще растительности или снега), тепловой (отношение сигнал/шум) и процессорной (ошибки совмещения). Когерентность определяет шум фазы: при \( L \) накоплениях
\[ \sigma_\varphi \approx \sqrt{\frac{1-\gamma^2}{2L\gamma^2}} . \]
При \( \gamma = 0{,}3 \) без накопления \( \sigma_\varphi \approx 2{,}3 \) рад — фаза практически случайна; при 20 накоплениях — около 0,5 рад. Поэтому накопление перед развёрткой обязательно.
Руководство ESA по построению ЦМР в S1TBX рекомендует минимальную когерентность 0,3: участки ниже порога (долины рек, лес, вода) не дают корректных высот, а если они преобладают, развёртка терпит неудачу. Типичный вопрос на форуме STEP: пользователь подобрал пару Sentinel-1A/1B с перпендикулярной базой 143 м — самой длинной из доступных — и спрашивает, достаточно ли её, если для ЦМР рекомендуют 150–300 м и долю пикселей с когерентностью выше 0,4 не менее 70 %. Ответ следует из формулы высоты неоднозначности: при базе 143 м \( h_a \approx 100 \) м, и ошибка фазы 0,5 рад даёт ошибку высоты около 8 м — предел возможного для C-диапазона с 6–12-суточным интервалом.
Требования к интерферометрической паре
Интерферометрическая съёмка реализуется тремя способами: однопроходная схема — носитель несёт два РСА с фиксированной базой (SRTM); двухпроходная — один РСА повторно снимает участок с близких витков (ERS, Sentinel-1); бистатическая — два носителя на соседних орбитах, один излучает, оба принимают (TanDEM-X). Для двухпроходной схемы ограничены два параметра. Пространственная база должна быть достаточной для чувствительности к рельефу, но заметно меньше критической. Временная база — интервал между съёмками — должна быть как можно меньше: с ростом интервала растёт вероятность изменений поверхности (растительность, осадки, снег, сельскохозяйственные работы); у Sentinel-1 минимальный интервал — 6 суток при двух аппаратах и 12 при одном. Для измерения смещений требования обратные: временная база большая, чтобы накопилось измеримое смещение, пространственная — малая, чтобы остаточная топографическая фаза была пренебрежима.
Цепочка построения ЦМР
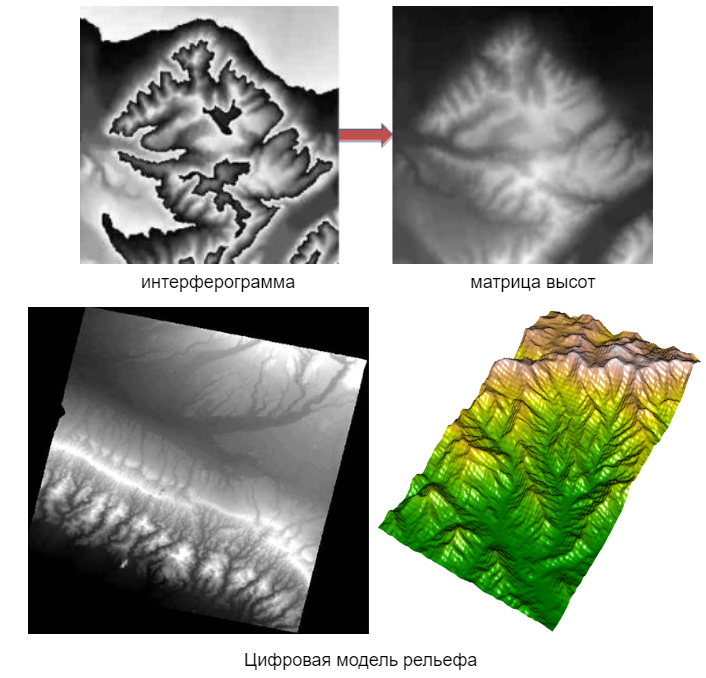
Построение ЦМР включает четыре этапа: корегистрацию РЛИ; построение и фильтрацию интерферограммы; развёртку фазы; вычисление матрицы высот и формирование ЦМР в картографической проекции.
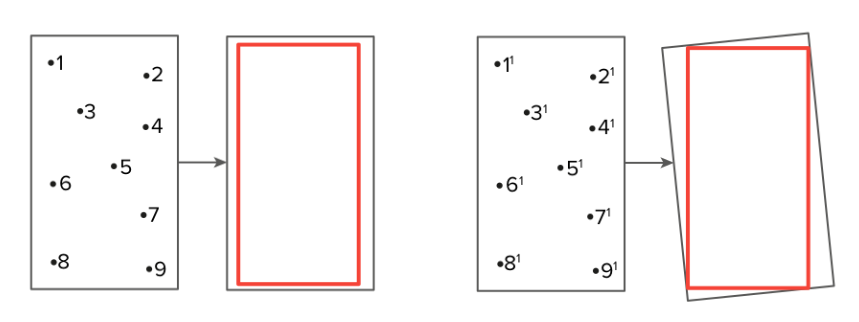
Корегистрация (coregistration) — совмещение основного (reference) и вспомогательного (secondary) изображений с точностью 0,1 пикселя и лучше. Ищется преобразование, трансформирующее вспомогательное изображение к основному, максимизацией корреляции по локальным областям в окрестности контрольных точек; при наличии точных орбит и ЦМР начальное приближение получают геометрически — обратным геокодированием. Для режима TOPS (Sentinel-1 IW) требование жёстче: из-за быстрого изменения доплеровского центроида вдоль бёрста ошибка совмещения по азимуту в 0,001 пикселя уже даёт заметную фазовую рампу, поэтому применяется уточнение по перекрытиям бёрстов — улучшенное спектральное разнообразие (Enhanced Spectral Diversity, ESD).
После корегистрации формируется интерферограмма и вычитается фаза плоской Земли. Фильтрация повышает отношение сигнал/шум. Стандартный метод — фильтр Гольдштейна (Goldstein, Werner, 1998): интерферограмма разбивается на перекрывающиеся блоки (например, \( 32\times 32 \)), в каждом вычисляется двумерный спектр \( S(u,v) \), по его сглаженной мощности \( Z(u,v) \) строится отклик фильтра \( H(u,v) = |Z(u,v)|^{\alpha} \) с показателем \( \alpha \) от 0,2 до 1, и спектр блока умножается на этот отклик; отфильтрованные блоки складываются с перекрытием (в исходной реализации — 75 % с треугольными весами). Сильные гармоники — регулярные полосы — подчёркиваются, слабые — шум — подавляются; в шумных областях фильтр сглаживает сильнее.
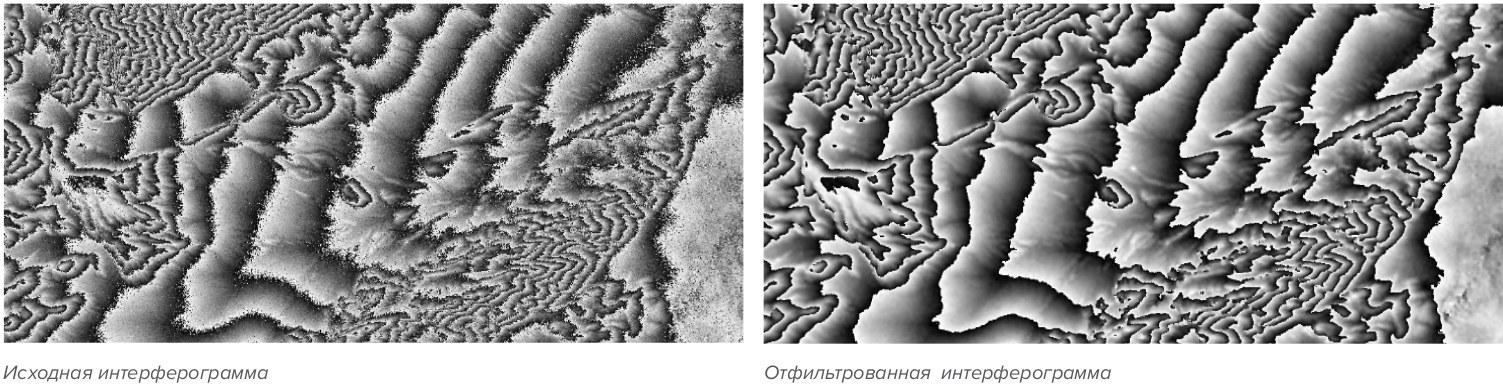
Развёртка фазы (phase unwrapping) — пересчёт значений из интервала \( (-\pi, \pi] \) в абсолютные добавлением к каждому пикселю целого числа периодов \( 2\pi \). Задача некорректна: решение единственно лишь в предположении, что истинная фаза между соседними пикселями меняется меньше чем на \( \pi \). Методы наименьших квадратов (Ghiglia, Romero, 1994) ищут поле, градиент которого ближе всего к свёрнутому градиенту; задача сводится к уравнению Пуассона и решается через дискретное косинусное преобразование — быстро, но ошибки размазываются по всему полю. Сетевые методы, в частности минимальный поток стоимости (minimum cost flow, MCF) в программе SNAPHU (Chen, Zebker, 2001), размещают целочисленные «разрезы» с минимальной суммарной стоимостью, взвешенной когерентностью, — точнее, но это комбинаторная задача на графе. Результат определён с точностью до константы, поэтому нужна опорная точка (reference point) с известной высотой или нулевым смещением.
Типичная ошибка
Развёртка через участок с низкой когерентностью (водоём, лес) переносит ошибку на всё, что лежит за ним: целые области получают ложный сдвиг на \( 2\pi k \). Такие участки маскируют до развёртки (порог когерентности, маска воды), а после проверяют связные компоненты (connected components): регионы, развёрнутые независимо, нельзя сравнивать без дополнительной привязки.
Матрица абсолютных значений фазы пересчитывается в матрицу высот по формуле топографической фазы с привлечением наземных контрольных точек для устранения константы и остаточных орбитальных ошибок; ЦМР — матрица высот, трансформированная в картографическую проекцию обратным геокодированием.
Дифференциальная интерферометрия
Разложение фазы
Если между съёмками поверхность сместилась, разность дальностей содержит дополнительный член. Полная интерферометрическая фаза раскладывается на слагаемые:
\[ \varphi = \varphi_{flat} + \varphi_{topo} + \varphi_{def} + \varphi_{atm} + \varphi_{orb} + \varphi_{noise}, \]
где \( \varphi_{flat} \) — фаза плоской Земли, \( \varphi_{topo} \) — топографическая фаза, \( \varphi_{def} \) — фаза смещения, \( \varphi_{atm} \) — атмосферная задержка, \( \varphi_{orb} \) — ошибка орбит, \( \varphi_{noise} \) — шум декорреляции. Дифференциальная интерферометрия (DInSAR) выделяет \( \varphi_{def} \), устраняя остальные члены. Фазу плоской Земли и орбитальную составляющую вычисляют по точным орбитам. Топографическую фазу либо моделируют по внешней ЦМР (двухпроходный метод — стандарт для Sentinel-1 с Copernicus DEM или SRTM), либо берут из второй интерферограммы с заведомо нулевым смещением (трёхпроходный метод): дифференциальная интерферограмма формируется совмещением и вычитанием интерферограмм разных пар. Остаточная ошибка ЦМР даёт фазу, пропорциональную \( B_\perp \), поэтому для DInSAR выбирают пары с малой перпендикулярной базой.
Фаза смещения связана со смещением вдоль линии визирования \( d_{LOS} \) (line of sight):
\[ \varphi_{def} = -\frac{4\pi}{\lambda}\, d_{LOS}. \]
Одна полоса дифференциальной интерферограммы соответствует смещению \( \lambda/2 \): для Sentinel-1 — 2,8 см, для TerraSAR-X (\( \lambda = 3{,}1 \) см) — 1,55 см, для L-диапазона (\( \lambda = 23{,}6 \) см) — 11,8 см. Чувствительность X-диапазона выше, но полосы при том же смещении почти вдвое плотнее, чем в C-диапазоне, что осложняет развёртку при быстрых деформациях.
Проекция смещения на линию визирования
Радиолокатор измеряет только проекцию вектора смещения на линию визирования. Если \( d_U \), \( d_E \), \( d_N \) — вертикальная, восточная и северная составляющие, \( \theta \) — угол падения, \( \alpha \) — азимут направления визирования, то
\[ d_{LOS} = d_U\cos\theta - \sin\theta\,\bigl(d_E\cos\alpha - d_N\sin\alpha\bigr) \]
(знаки зависят от соглашения о положительном направлении). При \( \theta \approx 30\text{–}45^\circ \) вертикальная составляющая входит с весом 0,7–0,87, горизонтальная поперёк трассы — с весом 0,5–0,7, а горизонтальная вдоль трассы (приблизительно север — юг для полярных орбит) почти не измеряется. По одной интерферограмме вектор не восстановить; комбинация восходящего и нисходящего витков даёт две проекции и разделяет вертикальную и восточную составляющие. Для мульд оседания над выработками, где движение преимущественно вертикальное, допустимо приближение \( d_U \approx d_{LOS}/\cos\theta \).
Типичная ошибка
Карта скоростей по одному витку подписана «мм/год по LOS», а интерпретируется как вертикальное оседание. Для склонов, оползней и горизонтальных сдвигов это даёт ошибку не только в величине, но и в знаке: движение склона к радиолокатору выглядит как «поднятие».
Декорреляция и атмосфера
Два фактора ограничивают DInSAR сильнее прочих. Временная декорреляция — изменение расположения отражателей внутри элемента разрешения между съёмками: рост растительности, вспашка, снег, вода. Для C-диапазона над лесом когерентность падает ниже 0,3 уже за 12 суток; над застройкой и скальными выходами сохраняется годами; L-диапазон проникает сквозь полог и декоррелирует медленнее. Атмосферная задержка — изменение показателя преломления тропосферы (водяной пар, давление, температура) и ионосферы между съёмками. Тропосфера создаёт фазовый экран с масштабом километры и амплитудой до нескольких сантиметров эквивалентного смещения; по одной паре отличить его от деформации невозможно. Средства борьбы: внешние модели (GACOS — по данным численного прогноза погоды и ГНСС), оценка корреляции фазы с высотой и, главное, многовременной анализ, в котором атмосфера разных дат статистически независима, а деформация накапливается.
Ниже — тренажёр. Левая часть показывает синтетическую мульду оседания гауссовой формы и её свёрнутую фазу для трёх длин волн; правая — построение графа пар по порогам базовых линий, используемое в методе SBAS, который рассматривается далее.
Интерферометрическая фаза и граф SBAS
Слева — синтетическая мульда оседания и её свёрнутая фаза. Справа — граф интерферометрических пар по порогам временной и перпендикулярной базы. Все числа синтетические, иллюстративные.
Многовременные методы
Одна дифференциальная интерферограмма даёт смещение между двумя датами с ошибкой порядка сантиметра, определяемой атмосферой и декорреляцией. Многовременные методы обрабатывают стопку из десятков и сотен снимков и за счёт избыточности снижают ошибку до миллиметров в год. Два классических семейства — SBAS и PSI — различаются тем, какие пары и какие пиксели используются.
Метод малых базовых линий (SBAS)
Метод малых базовых линий (Small BAseline Subset, SBAS; Berardino et al., 2002) строит граф: вершины — даты съёмки, рёбра — интерферограммы. Ребро включается, если временная база пары не превышает порог \( T_{max} \), а перпендикулярная — \( B_{max} \). Малые базы обеспечивают высокую когерентность каждой интерферограммы, избыточность графа — устойчивость решения. При мониторинге Верхнекамского месторождения (дополнительная глава 3) для Sentinel-1 используются пороги 48 сут и 150–200 м при 12-суточном интервале съёмки; желательно, чтобы среднее число связей на дату превышало пять. По данным независимого мониторинга Крымского геодинамического полигона, за год при таких порогах получается 70–85 пар из 18–21 снимка.
Каждая интерферограмма графа проходит цепочку DInSAR: совмещение, вычитание топографической фазы, фильтрацию, накопление, развёртку. Затем для каждого пикселя решается обратная задача. Пусть \( t_0 < t_1 < \dots < t_N \) — даты, \( v_k \) — средняя скорость смещения на интервале \( [t_{k-1}, t_k] \), \( \delta\varphi_j \) — развёрнутая фаза \( j \)-й интерферограммы между датами с номерами \( s_j < e_j \). Тогда
\[ \delta\varphi_j = \frac{4\pi}{\lambda}\sum_{k=s_j+1}^{e_j}(t_k - t_{k-1})\,v_k, \qquad j = 1,\dots,M, \]
или в матричной форме \( \mathbf{B}\mathbf{v} = \boldsymbol{\delta\varphi} \), где в строке \( j \) матрицы \( \mathbf{B} \) размера \( M\times N \) стоят длины интервалов, покрываемых \( j \)-й парой, и нули в остальных позициях. При \( M > N \) система переопределена и решается методом наименьших квадратов (см. Лекцию 7): \( \hat{\mathbf{v}} = (\mathbf{B}^T\mathbf{B})^{-1}\mathbf{B}^T\boldsymbol{\delta\varphi} \). Если граф несвязен — распадается на подмножества (subsets), давшие название методу, — матрица вырождена и решение неединственно. Berardino и соавторы предложили брать решение с минимальной нормой через сингулярное разложение, то есть \( \hat{\mathbf{v}} = \mathbf{B}^{+}\boldsymbol{\delta\varphi} \), где \( \mathbf{B}^{+} \) — псевдообратная матрица из Лекции 7. В расширенной модели к неизвестным добавляют ошибку ЦМР, фаза которой пропорциональна \( B_{\perp,j} \). Та же структура — переопределённая система с матрицей, заданной графом пар и базами, — лежит в основе всех многовременных методов; отличие от задач предыдущих лекций только в объёме: систему решают для миллионов пикселей.
Полученный ряд ещё содержит атмосферу. Атмосферный фазовый экран (atmospheric phase screen, APS) коррелирован в пространстве (масштаб километры) и некоррелирован во времени, тогда как деформация плавна во времени; временной высокочастотный фильтр, затем пространственный низкочастотный выделяют APS, который вычитается из ряда.
Типичная ошибка
Увеличение порогов \( T_{max} \) и \( B_{max} \) ради «большего числа пар» ухудшает результат, если добавленные пары некогерентны: ошибки развёртки длинных пар попадают в инверсию наравне с хорошими данными. Пары отбирают по когерентности и проверяют замыкание фазы по треугольникам графа (phase closure).
Метод устойчивых отражателей (PSI)
Метод устойчивых отражателей (Persistent Scatterer Interferometry, PSI; Ferretti et al., 2001) идёт от обратного: вместо подбора когерентных пар выбираются пиксели, когерентные во всех парах. Устойчивые отражатели — объекты с одним доминирующим рассеивателем: углы зданий, опоры, скальные выходы. Их фаза не зависит от спекла и сохраняется даже при больших базах, поэтому используется стопка с одним общим основным изображением. Кандидатов отбирают по индексу дисперсии амплитуды \( D_A = \sigma_A/\mu_A \), где \( \sigma_A \), \( \mu_A \) — стандартное отклонение и среднее амплитуды пикселя по стопке; при \( D_A < 0{,}25 \) дисперсия амплитуды хорошо приближает дисперсию фазы. Кандидаты соединяются в сеть (триангуляция Делоне), и неизвестные оцениваются для дуг сети: разность фаз между соседними отражателями свободна от атмосферы, поскольку на расстоянии сотен метров она почти одинакова. Для дуги в \( k \)-й интерферограмме
\[ \Delta\varphi_k = \frac{4\pi}{\lambda}\,\Delta v\, T_k + \frac{4\pi}{\lambda}\,\frac{B_{\perp,k}}{R\sin\theta}\,\Delta h + w_k, \]
где \( \Delta v \) — разность скоростей, \( \Delta h \) — разность ошибок ЦМР, \( w_k \) — остаток. Оценку ищут перебором \( (\Delta v, \Delta h) \), максимизируя временную когерентность \( \gamma_t = \left|\frac{1}{M}\sum_k e^{j w_k}\right| \), — это позволяет работать со свёрнутой фазой без развёртки по изображению. Оценки интегрируются по сети от опорной точки, остаточная фаза раскладывается на APS (низкочастотный в пространстве, высокочастотный во времени) и нелинейное смещение. Плотность отражателей в городах достигает сотен и тысяч на квадратный километр, в сельской местности и лесу падает почти до нуля — главный недостаток PSI для природных территорий. Реализации: StaMPS (Hooper et al., 2004), IPTA в GAMMA, модуль PS в SARscape.
SqueeSAR и фазовая линковка
SqueeSAR (Ferretti et al., 2011) распространяет PSI на распределённые отражатели (distributed scatterers) — однородные участки без доминирующего рассеивателя, где спекл статистически стационарен: поля, пустыни, каменистые склоны. Для каждого пикселя по критерию Колмогорова — Смирнова подбирается множество статистически однородных соседей, по ним оценивается матрица когерентности между всеми датами, и из неё методом фазовой линковки (phase linking) извлекается оптимальная фаза каждой даты — максимально согласованная со всеми \( N(N-1)/2 \) парами. Далее распределённые отражатели обрабатываются совместно с устойчивыми. Фазовая линковка — задача на собственные векторы матрицы \( N\times N \) для каждого пикселя, независимая от соседей и потому хорошо распараллеливаемая; на ней построен конвейер OPERA (библиотека dolphin), выполняющий её на GPU.
Программные средства
Свободные пакеты покрывают весь цикл; коммерческие отличаются поддержкой, графическим интерфейсом и числом сенсоров. Сведения актуальны на 2025–2026 гг. и подлежат проверке по официальной документации.
| Пакет | Разработчик, лицензия | Методы | Интерфейс | ОС | GPU |
|---|---|---|---|---|---|
| SNAP / Microwave Toolbox (ранее S1TBX) | ESA, SkyWatch; GPL-3.0 | Калибровка, фильтрация спекла, коррекция рельефа, выделение изменений, интерферометрия пар, ЦМР, DInSAR; экспорт стопок в StaMPS | Графический; командный gpt; Python (esa_snappy) | Windows, Linux, macOS | Нет |
| ISCE2 | NASA JPL, Caltech, Stanford; Apache-2.0 | Пары stripmap и TOPS (topsApp), стопки для MintPy, RTC; ESD, SNAPHU | Командный; Python, C, Fortran | Linux, macOS | Частично (модули CUDA: GPUtopozero, GPUgeo2rdr, PyCuAmpcor) |
| ISCE3 | NASA JPL (платформа NISAR); Apache-2.0 | Библиотека: геокодирование, интерферограммы, ресемплинг; конвейеры NISAR и OPERA | Python-привязки к C++/CUDA | Linux (conda-forge: isce3-cpu, isce3-cuda) | Да (isce3-cuda) |
| GMTSAR | Scripps, Univ. of Hawaii (Sandwell et al.); GPL-3.0 | Пары и стопки, TOPS, SBAS; развёртка SNAPHU | Командный (C, сценарии csh, GMT) | Linux, macOS | Нет (сторонняя экспериментальная сборка gmtsar-gpu) |
| PyGMTSAR | А. Печников; BSD-3-Clause | Пары, SBAS, PSI, бёрсты Sentinel-1; автозагрузка сцен, орбит и ЦМР; развивается как экосистема insar.dev (часть компонентов по подписке) | Python (xarray, Dask), Jupyter, Google Colab, Docker | Linux, macOS; Windows через WSL или Docker | Нет (Dask на CPU) |
| InSARLite | M. B. Munir; MIT; v1.3.0, 2025 | Графическая оболочка над GMTSAR: отбор сцен, граф пар, интерферограммы, развёртка, SBAS, коррекция GACOS | Графический (pip install insarlite) | Linux (требует GMTSAR) | Нет |
| MintPy | Z. Yunjun, H. Fattahi, F. Amelung; GPL-3.0 | Инверсия рядов SBAS по стопкам из ISCE, GAMMA, SNAP, HyP3, GMTSAR; коррекции тропосферы, ошибок ЦМР и развёртки | Командный, Python, Jupyter | Linux, macOS, Windows | Нет (инверсия через Dask) |
| StaMPS | A. Hooper и др.; GPL-3.0 | PSI, SBAS и их комбинация по стопкам из ISCE, GAMMA, SNAP | Командный; MATLAB и C | Linux, macOS | Нет |
| LiCSBAS | Y. Morishita (COMET); GPL-3.0 | SBAS по интерферограммам портала LiCSAR; проверка замыкания, GACOS | Командный, Python | Linux | Нет |
| ASF HyP3 | Alaska Satellite Facility (NASA); сервис, плагины открытые (BSD-3-Clause) | Облачная обработка по заказу: RTC, InSAR полных сцен (GAMMA), бёрст-InSAR (ISCE2, SNAPHU); месячная квота кредитов | Веб-портал Vertex, Python SDK (hyp3_sdk) | Браузер | Не применимо |
| dolphin / sweets | NASA JPL, проект OPERA; BSD-3-Clause или Apache-2.0 | Фазовая линковка PS и DS, развёртка (SNAPHU, spurt, tophu), инверсия рядов; sweets — сквозной конвейер от продуктов CSLC | Командный, Python (conda-forge) | Linux; Google Colab | Да (JAX и CUDA; isce3-cuda для геокодирования) |
| GAMMA | GAMMA Remote Sensing AG (Швейцария); коммерческая | Полный цикл: синтез (MSP), интерферометрия (ISP), DInSAR и геокодирование (DIFF&GEO), PSI и SBAS (IPTA) | Командный (C), Python-обёртки | Linux | Нет (OpenMP) |
| SARscape | sarmap SA, расширение ENVI (NV5 Geospatial); коммерческая | Полный цикл: синтез, интерферометрия, PS, SBAS, поляриметрия, выделение изменений | Графический (ENVI) | Windows, Linux | Многопоточность на CPU |
Типичная связка для учебной и исследовательской работы с Sentinel-1 — свободная: интерферограммы в GMTSAR (через InSARLite или PyGMTSAR), в ISCE2 или по заказу в HyP3, инверсия рядов в MintPy. Так построен облачный конвейер из дополнительной главы 3: бёрст-InSAR в HyP3 (ISCE2, шаг 20 м, накопление 5×1, SNAPHU, Copernicus DEM GLO-30), 70 пар за май — октябрь 2020 г., инверсия SBAS в MintPy на 24 рабочих процессах.
Вычислительная стоимость и способы ускорения
Объёмы данных
Сцена Sentinel-1 IW SLC занимает около 4 ГБ в архиве и 7–8 ГБ в распакованном виде; GRD — около 1 ГБ. Стопка за год при 12-суточном интервале — около 30 сцен, то есть 120–240 ГБ только исходных данных; промежуточные продукты (совмещённые SLC, интерферограммы, когерентность, развёрнутые фазы) многократно превышают исходный объём. Документация InSARLite приводит оценку: 60 сцен Sentinel-1 требуют около 50 часов обработки и около 710 ГБ дискового пространства. По данным независимого мониторинга Крымского полигона, построение SBAS за 2023 г. из 85 пар по 18 снимкам заняло трое суток. Объём сокращают вырезанием области интереса на уровне бёрстов (бёрст Sentinel-1 — около 20×80 км) и децимацией: в InSARLite задаются коэффициенты прореживания по дальности и азимуту, снижающие разрешение и пропорционально — нагрузку.
Модель времени выполнения
Чтобы сравнивать способы ускорения количественно, время выполнения стадии обработки на \( p \) потоках записывают суммой
\[ T(p) = T_{\text{вв}} + T_{\text{посл}} + \frac{T_{\text{пар}}}{p} + n_{\text{зад}}\,\tau , \]
где \( T_{\text{вв}} \) — время чтения и записи данных, \( T_{\text{посл}} \) — последовательная часть вычислений, \( T_{\text{пар}} \) — часть, которая делится между потоками, \( n_{\text{зад}} \) — число задач, на которые разбита работа, \( \tau \) — накладные расходы планировщика на одну задачу. Последнее слагаемое с ростом \( p \) не убывает: задачи распределяет один планировщик.
Если пренебречь вводом-выводом и накладными расходами и обозначить через \( f = T_{\text{пар}} / (T_{\text{посл}} + T_{\text{пар}}) \) долю распараллеливаемой работы, получается закон Амдала (Amdahl, 1967) в общепринятой записи (Gustafson, 1988):
\[ S(p) = \frac{T(1)}{T(p)} = \frac{1}{(1-f) + f/p}, \qquad \lim_{p\to\infty} S(p) = \frac{1}{1-f} . \]
На 24 потоках при \( f = 0{,}9 \) ускорение составляет \( S \approx 7{,}3 \), при \( f = 0{,}99 \) — \( S \approx 19{,}5 \); при \( f = 0{,}9 \) никакое число потоков не даст ускорения больше 10. В интерферометрии последовательную долю образуют чтение и распаковка снимков, разбор метаданных, сшивка бёрстов и операции с глобальной зависимостью — развёртка фазы, интегрирование по сети PSI. В программах на Python к ней добавляется код, удерживающий глобальную блокировку интерпретатора (GIL): при потоковом планировщике такие фрагменты выполняются по одному, тогда как операции NumPy и SciPy над большими массивами блокировку освобождают и выполняются параллельно.
Закон Амдала относится к задаче фиксированного объёма. При удлинении стопки или расширении территории растёт прежде всего распараллеливаемая часть, и для такой масштабируемой задачи используют оценку Густафсона (Gustafson, 1988) \( S(p) = (1-f') + f' p \), где \( f' \) — доля времени параллельной части, измеренная на \( p \) потоках.
Уровни параллелизма
Обработка стопки допускает параллелизм на двух уровнях. На уровне пар интерферограммы независимы: каждую можно считать на своём ядре или узле — так устроены параметр «число ядер» в InSARLite и GMTSAR и очередь заданий HyP3. На уровне блоков одна интерферограмма разбивается на части по азимуту и дальности: большинство операций локальны и выполняются поблочно, а операции с окрестностью требуют перекрытия блоков. Исключение — операции с глобальной зависимостью: развёртка фазы и интегрирование по сети PSI требуют всего поля сразу; их параллелят по независимым подсетям или тайлам с последующей сшивкой (режим тайлов в SNAPHU).
Модель вычислений Dask
Библиотека Dask (Rocklin, 2015) представляет вычисление графом задач: вершина — вызов функции над блоком данных, ребро — зависимость по данным. Граф строится лениво, при описании вычисления, и исполняется планировщиком только по вызову compute. Планировщиков несколько: пул потоков одного процесса (по умолчанию для dask.array и dask.delayed), пул процессов и распределённый планировщик dask.distributed, который можно запустить и на одной машине (LocalCluster). Потоки разделяют память без копирования, но из-за GIL дают параллелизм, только когда время уходит на код вне интерпретатора, как в операциях NumPy; процессы свободны от GIL, но получают задачи и данные через сериализацию.
Растровые данные описывает dask.array — сетка блоков (chunks), каждый из которых является массивом NumPy. Операции над таким массивом переводятся в граф по нескольким шаблонам.
- Поэлементные операции и функции, применяемые к каждому блоку отдельно (
blockwise,map_blocks), дают по одной задаче на блок; при оптимизации графа цепочки таких операций сливаются в одну задачу на блок. - Операции с окрестностью (свёртки, оконные фильтры) выполняет
map_overlap: каждый блок дополняется полосой ширины \( d \) из соседних блоков, обрабатывается и обрезается обратно; ширина полосы должна быть не меньше радиуса окна фильтра, а внешний край массива по умолчанию не дополняется (параметрboundary). - Редукции (сумма, среднее, максимум по оси) выполняются деревом: частичные результаты блоков объединяются группами по
split_every(по умолчанию по 4), поэтому глубина дерева для \( n \) блоков — \( \lceil \log_4 n \rceil \). - Произведение блочных матриц \( A B \) вычисляется как набор произведений блоков \( A_{IJ} B_{J} \) с последующей древовидной суммой по \( J \).
- Операции с глобальной зависимостью требуют перекройки блоков (
rechunk) или выполняются вне Dask; например, БПФ вdask.array.fftдопускается только вдоль оси, целиком лежащей в одном блоке.
Каждая задача стоит планировщику фиксированного времени \( \tau \): около 50 мкс у потокового планировщика и порядка 1 мс у распределённого. Поэтому задачи делают крупными: по рекомендации документации задача должна выполняться дольше 100 мс, типичный размер блока — от 10 МБ до 1 ГБ, а при автоматическом выборе размера Dask ориентируется на 128 МиБ (параметр array.chunk-size). Одновременно в памяти находится, как правило, до двух блоков на каждый активный поток. Распределённый планировщик следит за памятью рабочего процесса: когда хранимые данные превышают 60 % лимита или память процесса — 70 %, редко используемые блоки выгружаются на диск во временный каталог (параметр temporary-directory); при 80 % рабочий процесс перестаёт запускать новые задачи, при 95 % управляющий процесс его перезапускает.
Пример: два шаблона Dask в конвейере DInSAR и PSI
В Python-конвейере DInSAR и PSI Dask применяется по двум шаблонам; планировщик — LocalCluster из одного рабочего процесса с 24 потоками, временный каталог выгрузки вынесен на диск с данными.
Независимые задачи. Узлы разреженной сетки смещений при корегистрации и сетки обратного геокодирования вычисляются через dask.delayed: в каждом узле уравнения дальности и доплера решаются методом Ньютона, узлы друг от друга не зависят, и результаты собираются одним вызовом dask.compute. Граф не содержит рёбер, поэтому время описывается двумя первыми членами модели:
\[ T \approx \frac{N c}{p} + \frac{N}{b}\,\tau , \]
где \( N \) — число элементов, \( c \) — время обработки одного элемента, \( b \) — число элементов в задаче. Для распределённых отражателей \( N \approx 3\cdot 10^5 \) кандидатов: при \( b = 1 \) одни накладные расходы распределённого планировщика составили бы \( 3\cdot 10^5 \times (0{,}2\ldots 1) \) мс = 60–300 с, при пакетах по \( b = 2000 \) — 150 задач и около 0,15 с. Размер пакета выбирают из двух условий: \( b c \gg \tau \) (накладные расходы малы по сравнению с работой) и \( N/b \) в несколько раз больше \( p \) (потоки загружены равномерно). Потоки, а не процессы, выбраны потому, что задачи обращаются к общим объектам — интерполятору орбиты и модели рельефа — и не должны их сериализовать; ценой является GIL на той части решения Ньютона, которая написана на Python.
Блочный массив. Атмосферный экран в PSI оценивается в два шага. Пусть \( \mathbf{R} \) — матрица \( M\times P \) остатков фазы \( P \) точек по \( M \) датам после вычитания модели смещения. Временной фильтр верхних частот — ядерное сглаживание Надарая — Ватсона по неравномерной шкале дат:
\[ \mathbf{R}_{\text{вч}} = \mathbf{R} - \mathbf{T}\mathbf{R}, \qquad T_{kl} = \frac{\exp\!\left(-(t_k - t_l)^2 / 2\sigma_t^2\right)}{\sum_{l'} \exp\!\left(-(t_k - t_{l'})^2 / 2\sigma_t^2\right)}, \qquad \sigma_t = 1\ \text{год}. \]
Матрица \( \mathbf{T} \) размера \( M\times M \) общая для всех точек, поэтому шаг сводится к одному матричному произведению. Затем каждая точка сглаживается гауссовым ядром по всем точкам:
\[ \hat{\mathbf{S}} = \mathbf{D}^{-1}\mathbf{W}\mathbf{R}_{\text{вч}}^{\top}, \qquad w_{ij} = \exp\!\left(-\frac{\lVert \mathbf{r}_i - \mathbf{r}_j \rVert^2}{2L^2}\right), \qquad \mathbf{D} = \operatorname{diag}(\mathbf{W}\mathbf{1}), \]
где \( \mathbf{r}_i \) — плановые координаты точки в метрах, \( L = 1200 \) м. Матрица \( \mathbf{W} \) имеет размер \( P\times P \), и при плотном хранении в двойной точности требует \( 8P^2 \) байт. На окне 300×1500 пикселей при пороге \( D_A < 0{,}4 \) отбирается около 77 тысяч кандидатов: \( 8\cdot(7{,}7\cdot 10^4)^2 \approx 4{,}7\cdot 10^{10} \) байт, то есть 47 ГБ.
В блочной записи точки делятся на группы по \( b \), матрица — на блоки \( \mathbf{W}_{IJ} \) размера \( b\times b \), которые вычисляются из координат двух групп и нигде не хранятся целиком:
\[ (\mathbf{W}\mathbf{R}_{\text{вч}}^{\top})_I = \sum_J \mathbf{W}_{IJ} (\mathbf{R}_{\text{вч}}^{\top})_J, \qquad (\mathbf{W}\mathbf{1})_I = \sum_J \mathbf{W}_{IJ}\mathbf{1} . \]
Это ровно шаблоны 1, 3 и 4 предыдущего подраздела: поэлементное построение блоков, древовидная сумма строк и блочное матричное произведение. При \( b = 2000 \) блок занимает \( 8b^2 = 32 \) МБ, число блоков \( \lceil P/b \rceil^2 = 39^2 = 1521 \). Граф содержит 18 135 задач, после слияния поэлементных операций — 5967; при \( \tau = 0{,}2\ldots 1 \) мс накладные расходы составляют 1–6 с, что мало по сравнению с вычислением \( P^2 \approx 6\cdot 10^9 \) весов. Пиковая память определяется числом одновременно хранимых блоков — до двух на активный поток, то есть порядка \( 2\cdot 24\cdot 32 \) МБ \( \approx 1{,}5 \) ГБ, — а не величиной \( P^2 \). Результат не зависит от размера блока, что проверено тестом. На том же окне при строгом пороге \( D_A < 0{,}15 \) отобрано 5323 устойчивых отражателя; полный прогон с оценкой атмосферного экрана на 24 потоках занял около 68 с, среднеквадратический остаток фазы снизился с 0,98 до 0,68 рад.
Растровые стадии того же конвейера — формирование интерферограммы, фильтр Гольдштейна, некогерентное накопление, развёртка через косинусное преобразование — выполняются векторизованными операциями NumPy и SciPy над бёрстом целиком: бёрст SLC занимает сотни мегабайт и помещается в оперативную память.
Модель roofline и графические процессоры
Будет ли стадия быстрее на графическом процессоре, определяет соотношение арифметики и обмена с памятью. Модель roofline (Williams et al., 2009) оценивает достижимую производительность как
\[ P_{\text{дост}} = \min\left(P_{\text{пик}},\; I\cdot B\right), \qquad I = \frac{\text{число операций}}{\text{число байт обмена с памятью}}, \qquad I^{*} = \frac{P_{\text{пик}}}{B}, \]
где \( P_{\text{пик}} \) — пиковая производительность устройства, \( B \) — пропускная способность памяти, \( I \) — операционная интенсивность (operational intensity), то есть число операций на байт обмена с оперативной памятью. Авторы модели отличают её от арифметической интенсивности, которая учитывает обмен процессора с кэшем: для оценки предела важен именно трафик оперативной памяти. При \( I < I^{*} \) стадия ограничена памятью и ускоряется пропорционально \( B \); при \( I > I^{*} \) — арифметикой и ускоряется пропорционально \( P_{\text{пик}} \). Пиковая производительность считается как произведение числа вычислительных блоков, тактовой частоты и числа операций за такт: для 12-ядерного процессора с двумя конвейерами FMA по 8 чисел одинарной точности на ядро \( P_{\text{пик}} = 12 \times 4{,}7\cdot 10^9 \times 32 \approx 1{,}8 \) TFLOPS; для видеокарты с 7680 ядрами CUDA \( 7680 \times 2{,}61\cdot 10^9 \times 2 \approx 40 \) TFLOPS.
| Устройство | \( P_{\text{пик}} \), FP32 | \( P_{\text{пик}} \), FP64 | \( B \) | \( I^{*} \), FP32 | Связь с хостом |
|---|---|---|---|---|---|
| Видеокарта GeForce RTX 4070 Ti (7680 ядер CUDA, 12 ГБ GDDR6X) | ≈ 40 TFLOPS | ≈ 0,63 TFLOPS (1/64 от FP32) | 504 ГБ/с | ≈ 80 | PCIe 4.0 x16, ≈ 31,5 ГБ/с в одну сторону |
| Процессор Ryzen 9 7900X (12 ядер, DDR5-4800, 2 канала) | ≈ 1,8 TFLOPS | ≈ 0,9 TFLOPS | 76,8 ГБ/с | ≈ 23 | — |
Интенсивность основных стадий оценивается из числа операций на элемент и объёма чтения и записи.
| Стадия | Оценка \( I \) | Предел | Выигрыш GPU (FP32, данные в видеопамяти) |
|---|---|---|---|
| Интерферограмма \( z = s_1 s_2^{\ast} \), complex64 | 6 операций на 24 байта: 0,25 | память | не больше \( 504/76{,}8 \approx 6{,}6 \) раза |
| Фильтр Гольдштейна: БПФ патчей \( 32\times 32 \) | \( 5N\log_2 N / 16N \approx 3 \) при \( N = 1024 \) | память | не больше 6,6 раза |
| Развёртка методом наименьших квадратов через DCT | единицы | память | не больше 6,6 раза |
| Инверсия рядов \( \mathbf{X} = \mathbf{A}^{+}\boldsymbol{\Phi} \), \( \mathbf{A}^{+} \) размера \( n\times m \) | \( nm / 2(n+m) \): 0,7 (PSI, 5 дат) — 7 (SBAS, 85 пар) | память | не больше 6,6 раза |
| Фильтр атмосферы, блоки \( \mathbf{W}_{IJ} \) хранятся в памяти | меньше 1 | память | не больше 6,6 раза |
| Фильтр атмосферы, веса вычисляются в регистрах и сразу суммируются | много больше 80 | арифметика | до \( 40/1{,}8 \approx 22 \) раз в FP32; в FP64 около 0,7 |
| Развёртка методом минимального потока (SNAPHU) | — | ветвления | нет: графовый алгоритм с нерегулярным доступом к памяти |
Для интерферограммы на каждый пиксель приходится 4 умножения и 2 сложения, а читается и записывается три комплексных числа по 8 байт. Для БПФ длины \( N \) принята условная оценка \( 5N\log_2 N \) операций — асимптотика алгоритма Кули — Тьюки по основанию 2, которой пользуются при сравнении реализаций БПФ (методика benchFFT), — при чтении и записи \( 16N \) байт. Для инверсии на пиксель выполняется \( 2nm \) операций при чтении \( m \) и записи \( n \) чисел по 4 байта. Фильтр атмосферы показывает, что интенсивность — свойство не алгоритма, а его реализации: если блоки весов строятся последовательностью операций NumPy, каждая из которых читает и пишет массив \( b\times b \), интенсивность меньше единицы; если вес вычисляется в регистрах и сразу умножается на остатки (слитое ядро), обмен с памятью сводится к координатам и остаткам, и стадия становится арифметической.
Данные нужно ещё доставить в видеопамять. Перенос стадии выгоден, если
\[ \frac{V_{\text{вх}}}{B_{\text{PCIe}}} + T_{\text{GPU}} + \frac{V_{\text{вых}}}{B_{\text{PCIe}}} < T_{\text{CPU}}, \]
где \( V_{\text{вх}} \), \( V_{\text{вых}} \) — объёмы входных и выходных данных. Для стадии, ограниченной памятью, \( T_{\text{CPU}} \geq V_{\text{вх}}/B_{\text{CPU}} \), и так как \( B_{\text{PCIe}} \approx 31{,}5 < B_{\text{CPU}} \approx 76{,}8 \) ГБ/с, одна такая операция с пересылкой туда и обратно на видеокарте выполняется медленнее, чем на процессоре. Поэтому на GPU переносят цепочку стадий — например, интерферограмма, фильтр, накопление, когерентность, — чтобы данные пересылались один раз. Второе ограничение — точность: у потребительских видеокарт производительность в двойной точности составляет 1/64 от одинарной, и в FP64 такая карта уступает процессору. Фазу, веса и остатки хранят в FP32, а двойную точность оставляют для орбит и геометрии.
Перенос на CUDA геометрической корегистрации, ресемплинга, ESD и оценки когерентности для Sentinel-1 TOPS ускорил эти стадии в 145–168 раз относительно однопоточных реализаций на CPU, а обработку полного кадра — с 1415 до 8,6 с (Yu et al., 2019). Относительно многопоточной версии с ускорением \( S(p) \le p \) выигрыш составил бы \( 165/S(p) \), то есть не меньше \( 165/p \) — около 7 раз при 24 потоках. Плохо ускоряются графовые задачи: развёртка методом минимального потока стоимости — комбинаторный алгоритм с нерегулярным доступом к памяти, и GPU-реализации сетевых методов (SNAPHU, MCF) не опубликованы (Rouet-Leduc, Hulbert, 2026). Выигрыш здесь даёт смена постановки: в методе FAUST-ADMM развёртка ставится как взвешенная задача в норме \( L_1 \) и решается методом переменных направлений с множителями (ADMM); каждая итерация сводится к уравнению Пуассона, решаемому через DCT, как в методе наименьших квадратов (Ghiglia, Romero, 1994), и поэлементному мягкому пороговому преобразованию — обе операции параллельны по пикселям. На интерферограмме Sentinel-1 из трёх полос (около \( 6500\times 8500 \) пикселей) метод на GPU совпал со SNAPHU в 99,7 % пикселей и отработал за 35 с — в 74 раза быстрее (Rouet-Leduc, Hulbert, 2026). Из свободных пакетов GPU используют ISCE3, отдельные модули ISCE2 и dolphin.
Порядок оптимизации
- Измерить слагаемые \( T_{\text{вв}} \), \( T_{\text{посл}} \), \( T_{\text{пар}} \) на реальном фрагменте данных и оценить по закону Амдала предел выигрыша.
- Устранить структуры данных, растущие квадратично по числу точек или пикселей, и операции, которые не помещаются в память.
- Хранить стопку в формате с блочным доступом (Zarr, HDF5) и читать только нужные блоки.
- Укрупнить задачи так, чтобы \( b c \gg \tau \), сохранив число задач в несколько раз больше числа потоков.
- Для стадий, ограниченных памятью, переносить на GPU цепочку целиком; для арифметических стадий — писать слитые ядра; вычисления вести в FP32.
- Сравнивать с лучшей многопоточной реализацией на CPU, исключая из замера первый запуск (создание контекста CUDA и компиляцию ядер).
Типичная ошибка
Сравнивать время на видеокарте с однопоточным кодом. Ускорение относительно одного потока включает выигрыш от распараллеливания, который на 24-поточном процессоре достигается и без видеокарты. Корректное сравнение — с лучшей многопоточной реализацией на том же наборе данных, с учётом времени пересылки и при той же точности вычислений.
Источники
- Cumming I. G., Wong F. H. Digital Processing of Synthetic Aperture Radar Data: Algorithms and Implementation. — Boston : Artech House, 2005. — 660 p.
- Hanssen R. F. Radar Interferometry: Data Interpretation and Error Analysis. — Dordrecht : Kluwer Academic Publishers, 2001. — 308 p. — (Remote Sensing and Digital Image Processing ; vol. 2).
- Ferretti A., Prati C., Rocca F. Permanent scatterers in SAR interferometry // IEEE Transactions on Geoscience and Remote Sensing. — 2001. — Vol. 39, № 1. — P. 8–20. — DOI 10.1109/36.898661.
- Berardino P., Fornaro G., Lanari R., Sansosti E. A new algorithm for surface deformation monitoring based on small baseline differential SAR interferograms // IEEE Transactions on Geoscience and Remote Sensing. — 2002. — Vol. 40, № 11. — P. 2375–2383. — DOI 10.1109/TGRS.2002.803792.
- Ferretti A., Fumagalli A., Novali F., Prati C., Rocca F., Rucci A. A new algorithm for processing interferometric data-stacks: SqueeSAR // IEEE Transactions on Geoscience and Remote Sensing. — 2011. — Vol. 49, № 9. — P. 3460–3470. — DOI 10.1109/TGRS.2011.2124465.
- Hooper A., Zebker H., Segall P., Kampes B. A new method for measuring deformation on volcanoes and other natural terrains using InSAR persistent scatterers // Geophysical Research Letters. — 2004. — Vol. 31. — L23611. — DOI 10.1029/2004GL021737.
- Goldstein R. M., Werner C. L. Radar interferogram filtering for geophysical applications // Geophysical Research Letters. — 1998. — Vol. 25, № 21. — P. 4035–4038. — DOI 10.1029/1998GL900033.
- Chen C. W., Zebker H. A. Two-dimensional phase unwrapping with use of statistical models for cost functions in nonlinear optimization // Journal of the Optical Society of America A. — 2001. — Vol. 18, № 2. — P. 338–351. — DOI 10.1364/JOSAA.18.000338.
- Ghiglia D. C., Romero L. A. Robust two-dimensional weighted and unweighted phase unwrapping that uses fast transforms and iterative methods // Journal of the Optical Society of America A. — 1994. — Vol. 11, № 1. — P. 107–117. — DOI 10.1364/JOSAA.11.000107.
- Small D. Flattening gamma: radiometric terrain correction for SAR imagery // IEEE Transactions on Geoscience and Remote Sensing. — 2011. — Vol. 49, № 8. — P. 3081–3093. — DOI 10.1109/TGRS.2011.2120616.
- Lopes A., Touzi R., Nezry E. Adaptive speckle filters and scene heterogeneity // IEEE Transactions on Geoscience and Remote Sensing. — 1990. — Vol. 28, № 6. — P. 992–1000. — DOI 10.1109/36.62623.
- Colin-Koeniguer E., Boulch A., Trouvé-Peloux P., Janez F. Colored visualization of multitemporal SAR data for change detection: issues and methods // EUSAR 2018 : 12th European Conference on Synthetic Aperture Radar. — Aachen : VDE, 2018.
- Lu J., Veci L. Change Detection with Sentinel-1 GRD Product : tutorial / ESA, SkyWatch Space Applications Inc. — 2025. — URL: http://step.esa.int (дата обращения: 10.10.2026).
- Braun A. DEM generation with Sentinel-1: workflow and challenges : S1TBX tutorial / ESA, SkyWatch Space Applications Inc. — 2021. — URL: http://step.esa.int (дата обращения: 10.10.2026).
- Sandwell D., Mellors R., Tong X., Wei M., Wessel P. Open radar interferometry software for mapping surface deformation // Eos, Transactions American Geophysical Union. — 2011. — Vol. 92, № 28. — P. 234. — DOI 10.1029/2011EO280002.
- Yunjun Z., Fattahi H., Amelung F. Small baseline InSAR time series analysis: unwrapping error correction and noise reduction // Computers & Geosciences. — 2019. — Vol. 133. — 104331. — DOI 10.1016/j.cageo.2019.104331.
- Morishita Y., Lazecky M., Wright T. J., Weiss J. R., Elliott J. R., Hooper A. LiCSBAS: an open-source InSAR time series analysis package integrated with the LiCSAR automated Sentinel-1 InSAR processor // Remote Sensing. — 2020. — Vol. 12, № 3. — 424. — DOI 10.3390/rs12030424.
- Staniewicz S., Mirzaee S., Gunter G. M., Oliver-Cabrera T., Havazli E., Fattahi H. Dolphin: a Python package for large-scale InSAR PS/DS processing // Journal of Open Source Software. — 2024. — Vol. 9, № 103. — 6997. — DOI 10.21105/joss.06997.
- Munir M. B. InSARLite : программа ; версия 1.3.0. — 2025. — DOI 10.5281/zenodo.17210560. — URL: https://github.com/mbadarmunir/InSARLite (дата обращения: 10.10.2026).
- Munir M. B., Tanyas H., Fadel I., Chang L., Ahmed A., Dahal A., van Westen C. J., Girgin S. InSARLite: an open-source GUI for streamlined InSAR time series processing : препринт. — EarthArXiv, 2026. — DOI 10.31223/X5RB5K.
- Pechnikov A. PyGMTSAR (Python InSAR) : программа. — URL: https://github.com/AlexeyPechnikov/pygmtsar (дата обращения: 10.10.2026).
- Hogenson K., Kristenson H., Kennedy J. et al. Hybrid Pluggable Processing Pipeline (HyP3): a cloud-native infrastructure for generic processing of SAR data : программа. — 2020. — DOI 10.5281/zenodo.4646138.
- Yu Y., Balz T., Luo H., Liao M., Zhang L. GPU accelerated interferometric SAR processing for Sentinel-1 TOPS data // Computers & Geosciences. — 2019. — Vol. 129. — P. 12–25. — DOI 10.1016/j.cageo.2019.04.010.
- Sentinel-1 Burst InSAR Product Guide / Alaska Satellite Facility. — URL: https://hyp3-docs.asf.alaska.edu/guides/burst_insar_product_guide/ (дата обращения: 10.10.2026).
- Sentinel-1 Products / Copernicus SentiWiki. — URL: https://sentiwiki.copernicus.eu/web/s1-products (дата обращения: 10.10.2026).
- Amdahl G. M. Validity of the single processor approach to achieving large scale computing capabilities // AFIPS '67 (Spring) : Proceedings of the April 18–20, 1967, Spring Joint Computer Conference. — New York : ACM, 1967. — P. 483–485. — DOI 10.1145/1465482.1465560.
- Gustafson J. L. Reevaluating Amdahl's law // Communications of the ACM. — 1988. — Vol. 31, № 5. — P. 532–533. — DOI 10.1145/42411.42415.
- Williams S., Waterman A., Patterson D. Roofline: an insightful visual performance model for multicore architectures // Communications of the ACM. — 2009. — Vol. 52, № 4. — P. 65–76. — DOI 10.1145/1498765.1498785.
- Rocklin M. Dask: parallel computation with blocked algorithms and task scheduling // Proceedings of the 14th Python in Science Conference (SciPy 2015). — 2015. — P. 126–132. — DOI 10.25080/Majora-7b98e3ed-013.
- Dask documentation : Scheduling ; Best practices ; Dask Array: chunks, overlapping computations, reductions / Dask Developers. — URL: https://docs.dask.org/en/stable/ (дата обращения: 21.10.2026).
- Dask.distributed documentation : Worker memory management / Dask Developers. — URL: https://distributed.dask.org/en/stable/worker-memory.html (дата обращения: 21.10.2026).
- benchFFT: methodology / FFTW. — URL: https://www.fftw.org/speed/method.html (дата обращения: 21.10.2026).
- NVIDIA Ada GPU Architecture : white paper ; version 1.0. — NVIDIA, 2022. — URL: https://web.archive.org/web/20221001193741/https://images.nvidia.com/aem-dam/Solutions/geforce/ada/nvidia-ada-gpu-architecture.pdf (дата обращения: 21.10.2026).
- Rouet-Leduc B., Hulbert C. Phase unwrapping in seconds: a spectral ADMM algorithm for large-scale InSAR // Remote Sensing. — 2026. — Vol. 18, № 11. — 1801. — DOI 10.3390/rs18111801.