Дополнительная глава 1. Радиолокационные данные ДЗЗ
Назначение радиолокационной съёмки
Оптическая съёмка зависит от освещённости и прозрачности атмосферы: снимок невозможен ночью и бесполезен под облаками. Радиолокационное наблюдение (РЛН) свободно от обоих ограничений: радиолокатор сам излучает сигнал, а радиоволны сантиметрового и дециметрового диапазонов проходят сквозь облачность почти без ослабления. Поэтому радиолокационные данные стали основой регулярного мониторинга там, где важна гарантированная периодичность: ледовая обстановка, наводнения, смещения земной поверхности.
На космических аппаратах РЛН используются радиолокаторы с синтезированной апертурой антенны (РСА, англ. Synthetic Aperture Radar, SAR). Результат — радиолокационное изображение (РЛИ): по форме оно похоже на панхроматический снимок, но яркость пикселя определяется не отражённым солнечным светом, а долей излучённой радиолокатором энергии, вернувшейся к антенне. Выделяют три направления развития РСА: разрешение 1 м и лучше, сокращение периодичности наблюдения до одних суток (в том числе ради интерферометрических пар) и использование нескольких диапазонов частот и поляризаций.
Требования к разрешению зависят от задачи. Обнаружение — объект отличим от фона как отдельное пятно (достаточно одного–нескольких элементов разрешения). Распознавание — определение класса: общее (судно, а не льдина) или точное (тип судна). Детальное описание — измерение размеров, формы и структуры; на объект должны приходиться десятки элементов разрешения.
| Объект или задача | Обнаружение, м | Распознавание, м (общее / точное) | Детальное описание, м |
|---|---|---|---|
| Общие задачи ДЗЗ | |||
| Мониторинг ледовых образований | — | 1000 / 300 | — |
| Судоходство, рыбная ловля | 300 | 30 / 15 | — |
| Мониторинг растительности, лесов, землепользование | — | 25 / — | 2–5 |
| Экологический мониторинг | — | 25 / — | 2–5 |
| Геологическое картирование | — | 25 / — | 3 |
| Мониторинг чрезвычайных ситуаций | |||
| Землетрясения, извержения | — | 25 / — | 2–5 |
| Аварии трубопроводов | — | — / — | 2–5 |
| Картографирование | |||
| Местность | — | 90 / 4,5 | 1,5 |
| Населённые пункты | 60 | 30 / 3 | 3 |
| Дороги | 6–9 | 6 / 1,8 | 0,6 |
| Мосты | 6 | 4,5 / 1,5 | 1 |
| Обнаружение и дешифрирование объектов | |||
| Корабли | 7,6–15 | 4,5 / 0,6 | 0,3 |
| Самолёты | 4,5 | 1,5 / 1 | 0,15 |
| Автомобили | 1,5 | 0,6 / 0,3 | 0,05 |
Большинство тематических задач (растительность, геология, чрезвычайные ситуации) закрывается разрешением 2–25 м, то есть открытыми данными класса Sentinel-1. Метровое и субметровое разрешение нужно для картографирования населённых пунктов и дешифрирования техники — это ниша коммерческих систем X-диапазона.
Действующие космические РСА
Сегодня на орбите одновременно работают десятки радиолокационных аппаратов государственных агентств и частных компаний. Ниже — лента времени запусков и распределение систем по диапазонам и разрешению.
Рис. Д1.1 — лента времени запусков космических РСА, 2007–2025 гг.; цвет карточки — диапазон длин волн
Режимы съёмки аппаратов
- TerraSAR-X, TanDEM-X, PAZ — Staring SpotLight, High Resolution SpotLight, SpotLight, StripMap, ScanSAR, Wide ScanSAR.
- COSMO-SkyMed 1–4 — Spotlight, Stripmap, ScanSAR, поляриметрический.
- RADARSAT-2 — Ultra-Fine, Wide Ultra-Fine, Multi-Look Fine, Wide Multi-Look Fine, Fine, Wide Fine, Standard, Wide, ScanSAR Narrow, ScanSAR Wide, Extended High, Extended Low.
- RISAT-1 — SpotLight, Stripmap-1, Stripmap-2, ScanSAR, Coarse Resolution ScanSAR.
- KOMPSAT-5 — High Resolution, Standard, Wide Swath.
- ALOS-2 — SpotLight, StripMap (ultra-fine, high-sensitive, fine), ScanSAR.
- Sentinel-1 — Stripmap, Interferometric Wide Swath, Extra Wide Swath, Wave.
- GaoFen-3 — 12 режимов: SL, UFS, FSI, FSII, SS, NSC, WSC, QPSI, QPSII, WAV, GLO, EXT.
- SAOCOM — высокого разрешения, среднего разрешения, ScanSAR с широкой полосой.
- NovaSAR-1 — Stripmap, ScanSAR, ScanSAR Wide, Maritime Surveillance.
- ASNARO-2 — Spotlight, Stripmap, ScanSAR.
- Кондор-Э, Кондор-ФКА — прожекторный, детальный непрерывный, обзорный.
- Обзор-Р — высокодетальный кадровый, детальный кадровый, узкополосный маршрутный, маршрутный, широкополосный маршрутный.
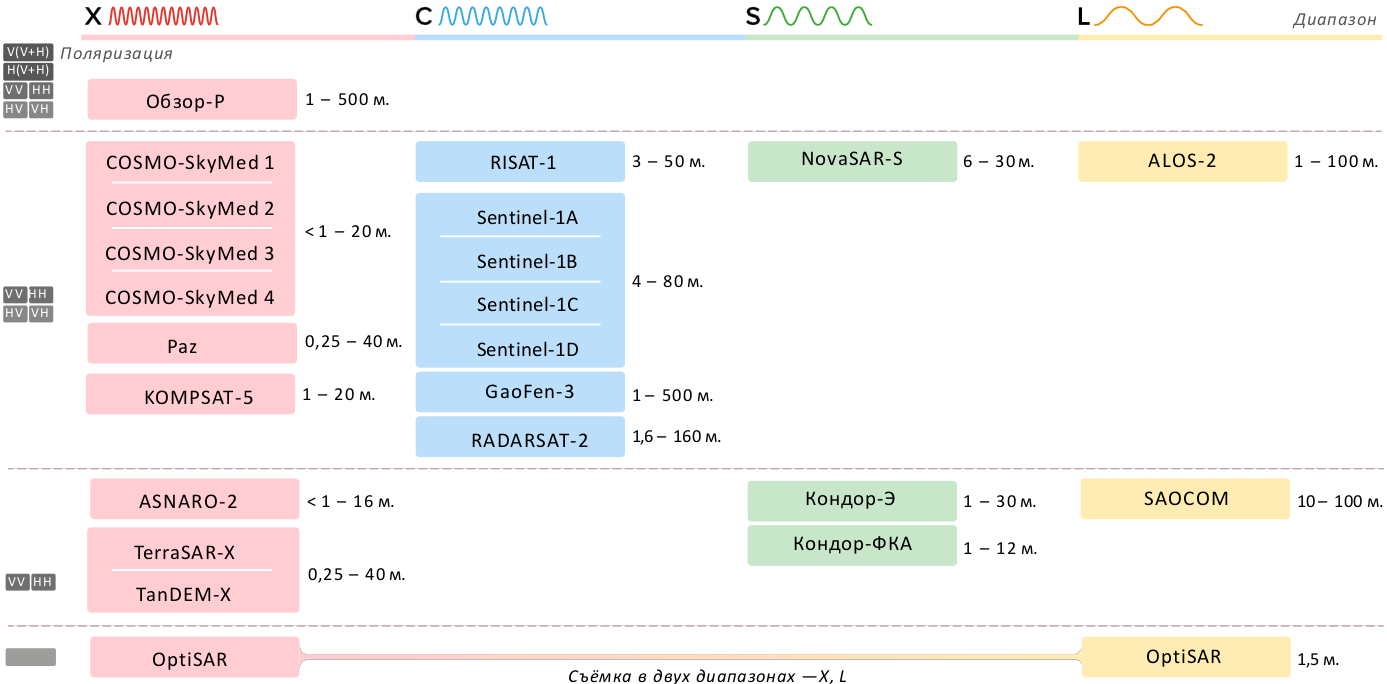
В таблице собраны основные действующие системы; характеристики приведены по документации операторов (ESA, DLR, ASI, CSA, JAXA, НЦ ОМЗ) и каталогу eoPortal. Разрешение указано от самого детального до самого обзорного режима.
| Система (оператор) | Диапазон | Разрешение | Запуск |
|---|---|---|---|
| Sentinel-1A / 1C / 1D (ESA, Copernicus); 1B работал в 2016–2021 гг. | C, 5,405 ГГц (λ ≈ 5,55 см) | 5×5 м (SM), 5×20 м (IW), 20×40 м (EW) | 2014 / 2024 / 2025 |
| TerraSAR-X / TanDEM-X (DLR, Airbus); полоса сигнала до 300 МГц | X, 9,65 ГГц | 0,25 м (Staring SpotLight), 1 м, 3 м (SM), 18 м (ScanSAR) | 2007 / 2010 |
| COSMO-SkyMed 1–4; второе поколение CSG-1, CSG-2 (ASI) | X | ≈1 м (Spotlight) … 100 м (ScanSAR) | 2007–2010; 2019, 2022 |
| RADARSAT-2; RCM, три КА (CSA, MDA) | C, 5,405 ГГц | 1–100 м; 1×3 м (Spotlight) … 100 м | 2007; 2019 |
| ALOS-2 (PALSAR-2); ALOS-4 (PALSAR-3), полоса 200 км (JAXA) | L, λ ≈ 23 см | 1×3 м (Spotlight), 3–10 м (SM), 100 м (ScanSAR); ALOS-4: 3 м | 2014; 2024 |
| ICEYE (Финляндия); к концу 2025 г. запущено более 60 малых КА | X | 0,25 м (Dwell), 1 м (Spot), 3 м (Strip), 15 м (Scan) | с 2018 |
| Capella (США); полоса сигнала 500–700 МГц | X | 0,25–0,5 м (Spotlight), ≈1,2 м (Stripmap) | с 2020 |
| Кондор-ФКА № 1, № 2 (Роскосмос, НПО машиностроения); см. Практику 1 | S, λ ≈ 9,4 см | 1–12 м (прожекторный, детальный непрерывный, обзорный) | 2023; 2024 |
| NISAR (NASA, ISRO); первый двухчастотный РСА, полоса 240 км, повтор 12 сут | L + S | 2–30 м по режимам | 2025 |
| Biomass (ESA); первый космический РСА P-диапазона, биомасса лесов | P, 435 МГц (λ ≈ 70 см) | десятки метров | 2025 |
| PAZ (Испания); KOMPSAT-5 (Республика Корея) | X | 0,25–40 м; 1–20 м | 2018; 2013 |
| SAOCOM-1A/1B (Аргентина); NovaSAR-1 (Великобритания); GaoFen-3 (Китай) | L; S; C | 10–100 м; 6–30 м; 1–500 м | 2018, 2020; 2018; 2016 |
| Обзор-Р (Роскосмос) — первый отечественный РСА X-диапазона | X | заявлено лучше 0,4 м | 2025 |
Связь пространственного разрешения и длины волны
Системы с разрешением 1 м и лучше работают почти исключительно в X-диапазоне (длина волны 2,5–3,75 см). Причина не в самой длине волны, а в ширине полосы зондирующего сигнала \( B \): как показано ниже, разрешение по наклонной дальности равно
\[ \delta_r = \frac{c}{2B}. \]
Для \( \delta_r = 1 \) м нужна полоса 150 МГц, для субметрового разрешения — более 300 МГц. Полосы, выделенные Регламентом радиосвязи активным спутниковым системам ДЗЗ, ограничены: L-диапазон 1215–1300 МГц (85 МГц), S-диапазон 3100–3300 МГц (200 МГц), C-диапазон 5250–5570 МГц (320 МГц), X-диапазон 9200–10 400 МГц (1200 МГц после расширения на ВКР-15). Полоса 150–200 МГц в принципе доступна в S-, C- и X-диапазонах, а свыше 300 МГц — только в X.
Вторая причина — время синтеза апертуры \( T_s = \lambda R/(DV) \) (\( R \) — дальность, \( D \) — длина антенны, \( V \) — скорость аппарата): чем короче волна, тем меньше время накопления сигнала и проще обработка.
Типичная ошибка
Считать, что «X-диапазон детальнее, потому что волна короче». Разрешение по дальности определяется полосой \( B \), по азимуту — длиной антенны \( D \). Короткая волна лишь даёт право на широкую полосу по Регламенту радиосвязи и сокращает время синтеза.
Принцип активной съёмки
Системы радиолокационного обзора — активные: радиолокатор генерирует электромагнитное излучение, принимает отражённые от поверхности импульсы и подвергает их специальной обработке. При пассивном зондировании (оптическая, тепловая съёмка) регистрируется излучение сторонних источников.
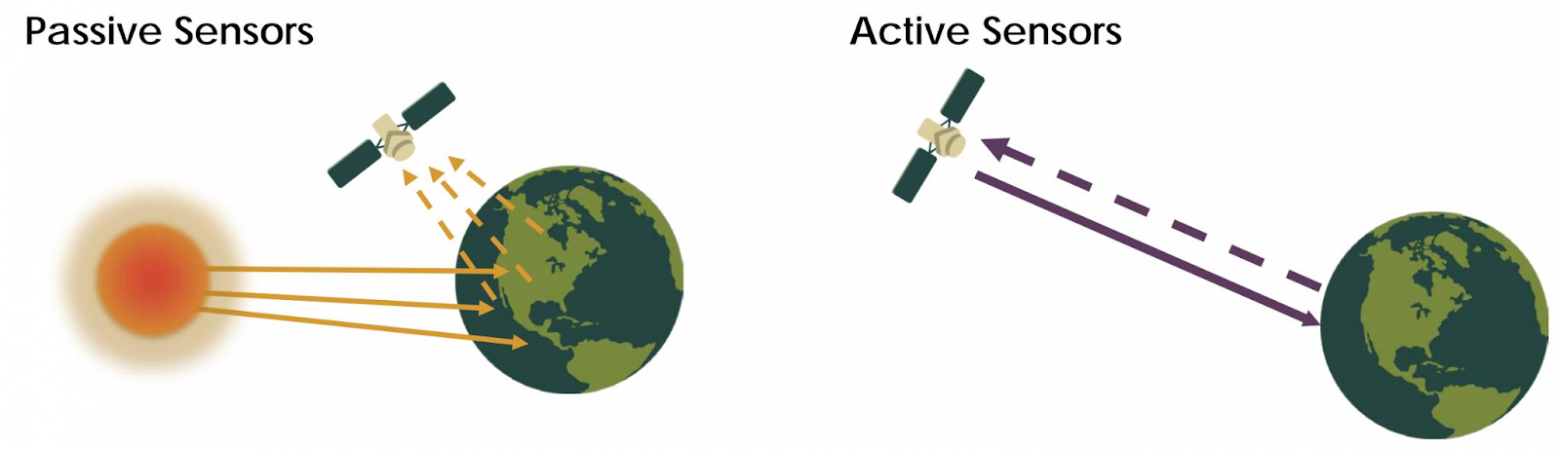
Основное измерение радиолокатора — время. Импульс возвращается от объекта на наклонной дальности \( R \) через \( \tau = 2R/c \); по задержке вычисляется дальность. Все геометрические свойства РЛИ следуют из того, что радиолокатор измеряет расстояние, а не угол.
Диаграмма направленности антенны
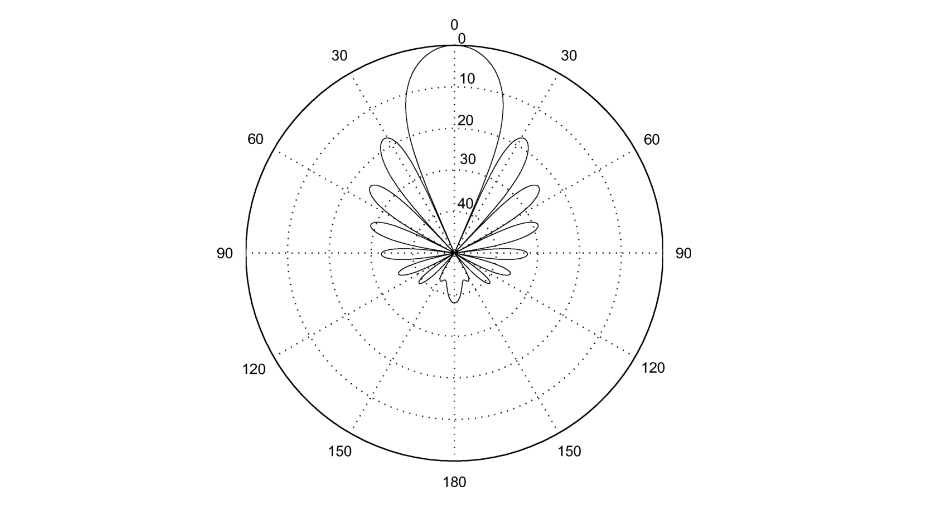
Волна распространяется во все стороны со скоростью света, но мощность излучения по направлениям различна. Зависимость мощности от направления называется диаграммой направленности антенны (ДНА): выделяют главный лепесток и боковые лепестки. Ширина главного лепестка связана с длиной волны и размером антенны:
\[ \beta \approx \frac{\lambda}{D}\ \text{(рад)}. \]
Для антенны Sentinel-1 длиной 12,3 м на волне 5,55 см ширина луча по азимуту составляет около 0,26°, что на дальности 800 км даёт пятно длиной примерно 3,6 км. Эта величина определяет длину синтезированной апертуры.
Отражение сигнала и голограмма
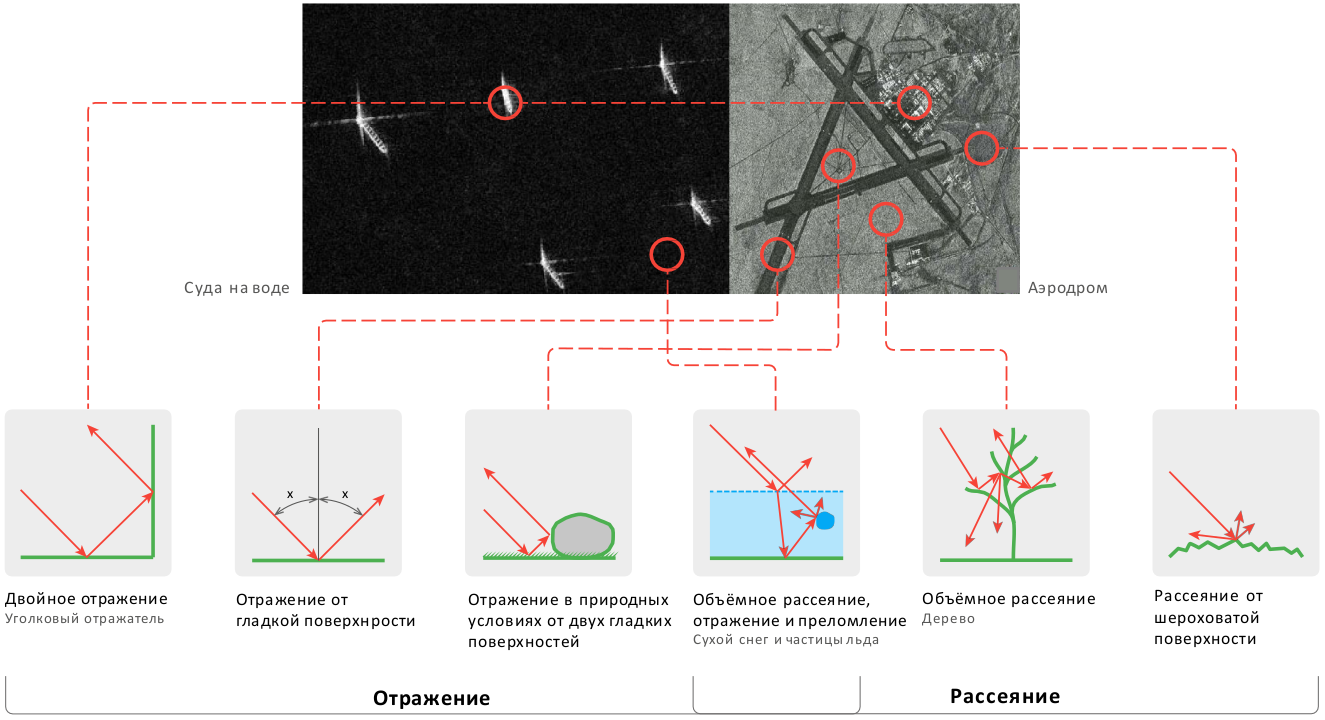
Достигнув поверхности, сигнал частично поглощается, частично рассеивается, частично отражается в пространство, и лишь часть энергии возвращается к радиолокатору. Эту долю характеризует удельная эффективная площадь рассеяния \( \sigma^0 \), которую выражают в децибелах: от примерно −25 дБ для гладкой воды до +5 дБ и выше для застройки. Гладкая вода отражает зеркально, в сторону от радиолокатора, и выглядит чёрной. Шероховатая поверхность рассеивает во все стороны и выглядит серой. Стена здания и земля перед ней образуют уголковый отражатель: после двух отражений сигнал возвращается точно назад — самые яркие точки снимка.
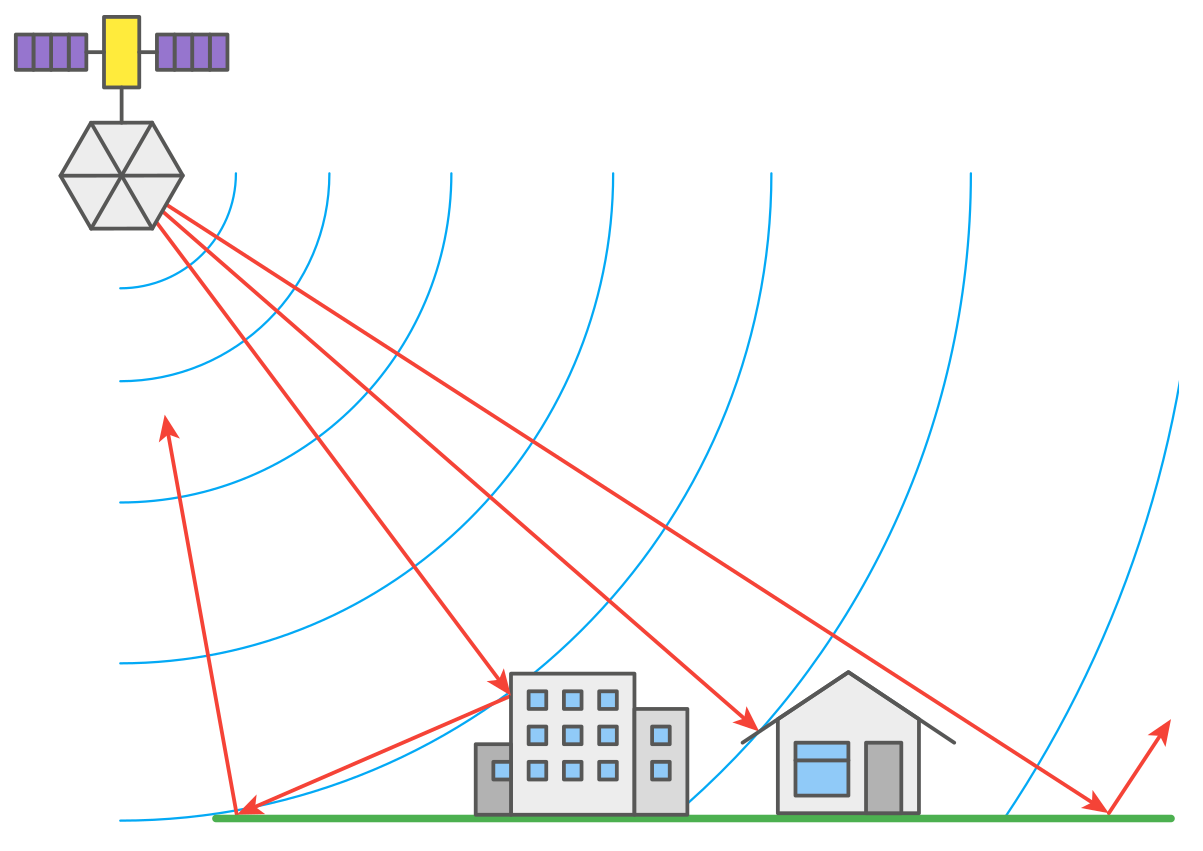
Отражённый сигнал детектируется, демодулируется и записывается на бортовой носитель. Совокупность записей образует радиолокационную голограмму — сырые данные, в которых изображения ещё не видно. Её устройство рассмотрено в конце лекции, синтез РЛИ — в дополнительной главе 2.
Геометрия бокового обзора
Необходимость бокового обзора
Принципиальное требование радиолокационной съёмки — боковой обзор: съёмка не производится в полосе надира на ширину ДНА в обе стороны. Если бы антенна смотрела вертикально вниз, объекты, расположенные симметрично слева и справа от трассы на одинаковой дальности, возвращали бы сигнал одновременно, и разделить их по задержке было бы невозможно — это неоднозначность по дальности. При боковом обзоре каждой задержке в пределах полосы соответствует одна точка поверхности.
Боковой обзор ограничивает и частоту повторения импульсов (ЧПИ, англ. PRF): эхо от дальнего края полосы должно вернуться раньше следующего импульса, иначе отражения соседних зондирований наложатся.
Наклонная и наземная дальность
Каждому отсчёту принятого сигнала соответствует наклонная дальность до точки, от которой пришло отражение; синтезированное РЛИ состоит из строк, пиксели которых отвечают определённой дальности. Расстояние по поверхности от подспутниковой точки до цели называют наземной дальностью \( R_g \), расстояние от аппарата до цели — наклонной дальностью \( R_{sl} \).
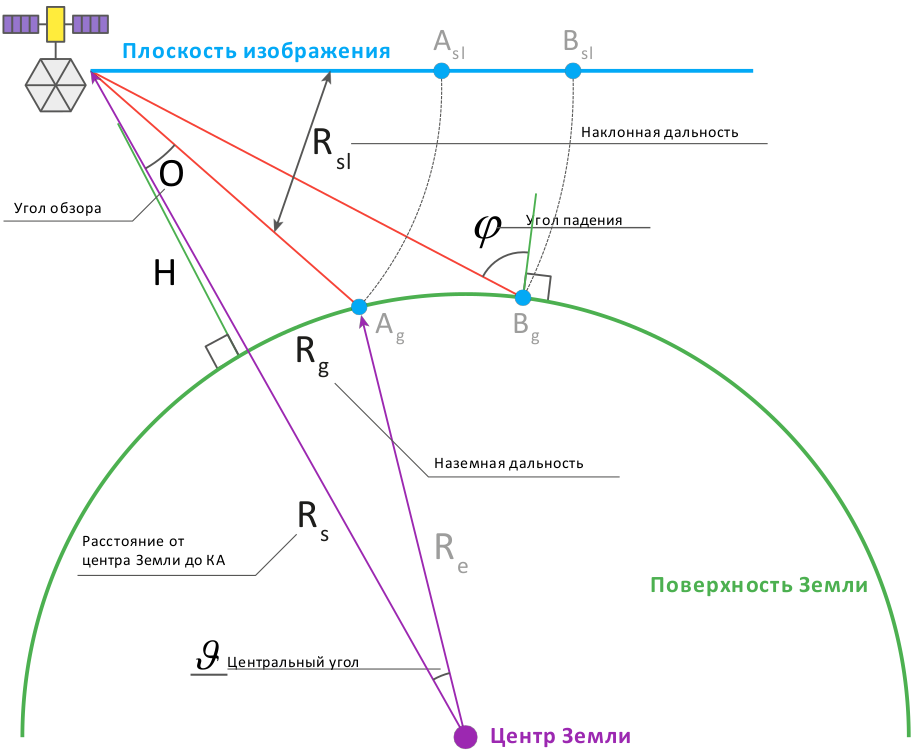
Угол обзора \( \theta_l \) (англ. look angle) отсчитывается у аппарата между надиром и линией визирования. Угол падения \( \theta_i \) (англ. incidence angle) отсчитывается у цели между линией визирования и местной вертикалью. Для плоской Земли они равны; с учётом кривизны угол падения больше на величину центрального угла \( \vartheta \). Из теоремы синусов для треугольника «центр Земли — аппарат — цель»:
\[ \sin\theta_i = \left(1 + \frac{H}{R_e}\right)\sin\theta_l, \qquad \vartheta = \theta_i - \theta_l, \qquad R_g = R_e\,\vartheta. \]
Для Sentinel-1 (\( H \approx 693 \) км) углу обзора 30° соответствует угол падения около 33,6°.
Типичная ошибка
Путать угол обзора и угол падения. В метаданных продуктов и документации (например, 29–46° для режима IW Sentinel-1) приводится угол падения — именно он определяет искажения рельефа. Угол обзора у аппарата всегда меньше.
Строка изображения и сжатие по дальности
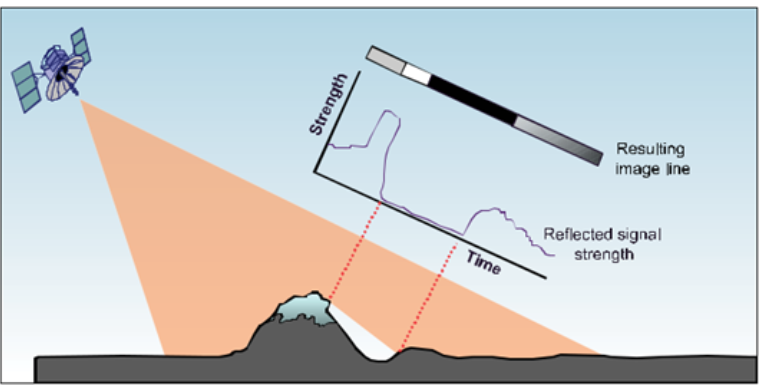
Строка РЛИ — запись мощности отражённого сигнала как функции задержки, то есть наклонной дальности. Объекты раскладываются по строке не по положению на местности, а по расстоянию до аппарата.
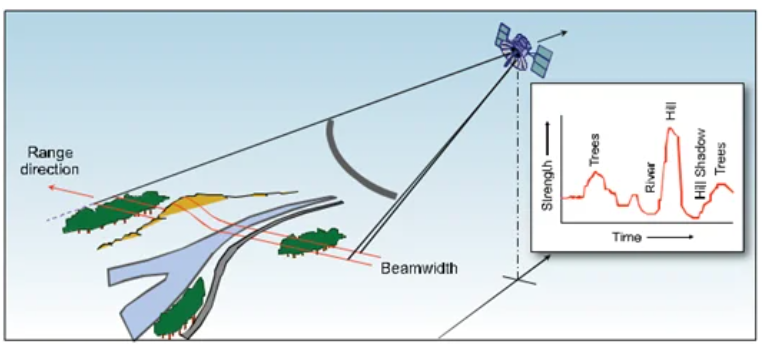
Отрезок длиной \( \Delta x \) на плоской поверхности занимает по наклонной дальности
\[ \Delta r = \Delta x \sin\theta_i , \]
то есть изображение сжато в направлении дальности, и тем сильнее, чем меньше угол падения: ближний край полосы сжат сильнее дальнего.
Разрешение по дальности и по азимуту
Для сигнала с полосой \( B \) длительность отклика после сжатия импульса равна \( 1/B \), откуда разрешение по наклонной и по наземной дальности:
\[ \delta_r = \frac{c}{2B}, \qquad \delta_g = \frac{c}{2B\sin\theta_i}. \]
Для Sentinel-1 в режиме IW полоса сигнала около 43–57 МГц (по подполосам) даёт \( \delta_r \approx 2{,}7\text{–}3{,}5 \) м по наклонной дальности и около 5 м по наземной; для TerraSAR-X с полосой 300 МГц \( \delta_r = 0{,}5 \) м.
Разрешение по азимуту для обычной антенны равно ширине луча на местности \( \lambda R/D \): на дальности 800 км для антенны 12 м в C-диапазоне это 3,7 км. Идея синтеза апертуры: пока аппарат движется, цель остаётся в луче на отрезке траектории длиной \( L_s = \lambda R/D \). Если запомнить сигналы с фазой от всех положений антенны на этом отрезке и сложить их когерентно, получится отклик антенны длиной \( L_s \) с шириной луча \( \lambda/(2L_s) \) (двойка — потому что путь туда и обратно удваивает набег фазы):
\[ \delta_a \approx \frac{\lambda}{2L_s} R = \frac{D}{2}. \]
Разрешение не зависит ни от дальности, ни от длины волны и улучшается при уменьшении антенны. Для Sentinel-1 (антенна 12,3 м) предел около 6 м, что и реализовано в маршрутном режиме (5 м). Ограничение снизу — энергетика и неоднозначность по азимуту: маленькая антенна даёт широкий луч и требует высокой ЧПИ.
Почему синтез апертуры требует сохранения фазы сигнала?
Когерентное сложение — сложение с учётом фаз, а не мощностей. Фаза сигнала от цели меняется при изменении наклонной дальности по мере движения аппарата (на \( 4\pi/\lambda \) на метр дальности). Только зная эти изменения, можно скомпенсировать их и сложить сигналы «в фазе» для данной цели и «в противофазе» для соседних. Поэтому голограмма хранит комплексные отсчёты.
Искажения, вызванные рельефом
Все искажения бокового обзора следуют из одного факта: положение объекта в строке определяется наклонной дальностью, а она зависит не только от положения на местности, но и от высоты.
Радиолокационная тень
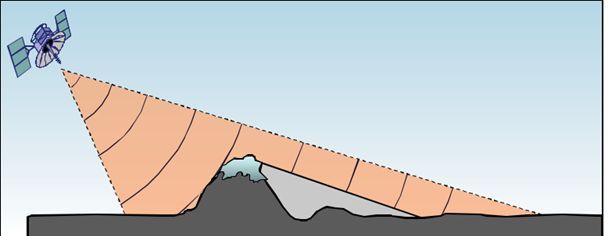
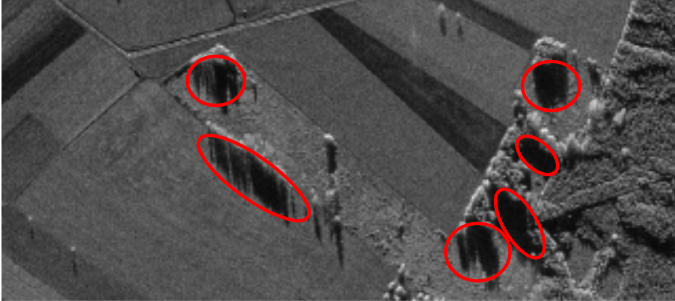
Радиоволны распространяются прямолинейно и в используемых диапазонах практически не рассеиваются в атмосфере, поэтому за препятствием образуется область, куда сигнал не попадает, — радиолокационная тень. На РЛИ она абсолютно чёрная: сигнала нет вовсе. Тень возникает на обратных склонах крутизной \( \beta \), если
\[ \beta > 90^\circ - \theta_i . \]
Чем больше угол падения (положе луч), тем длиннее тени. По теням хорошо читаются отдельно стоящие деревья, опоры, здания, кромки леса.
Типичная ошибка
Читать тёмные и светлые участки РЛИ как освещённые и неосвещённые солнцем. Радиолокационная тень всегда лежит с противоположной от аппарата стороны объекта, а яркость склона определяется его ориентацией относительно луча радиолокатора, а не Солнца. На восходящем и нисходящем витках один и тот же склон выглядит по-разному.
Сжатие и растяжение склонов
Склон длиной \( L \), обращённый к радиолокатору, с крутизной \( \alpha \) проецируется на направление наклонной дальности как
\[ \Delta r = L \sin(\theta_i - \alpha), \]
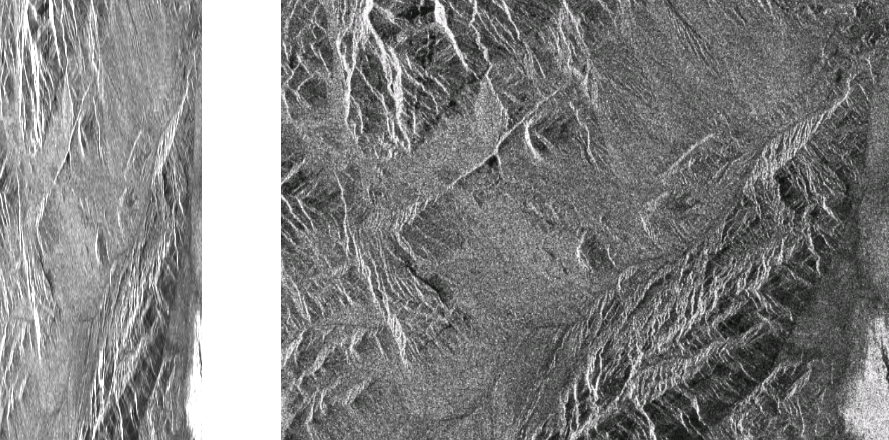
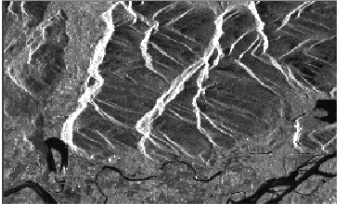
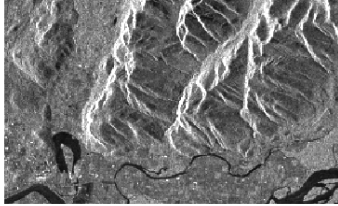
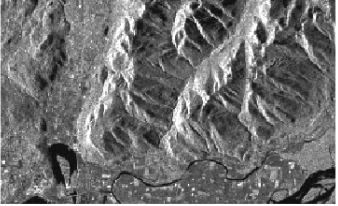
тогда как на плоской поверхности отрезок той же длины занял бы \( L\sin\theta_i \). При \( 0 < \alpha < \theta_i \) передний склон сжат (англ. foreshortening): он занимает меньше пикселей, чем положено, и вся отражённая энергия собирается в немногих пикселях — склон выглядит ярким. Обратный склон растянут: его проекция \( L\sin(\theta_i + \beta) \) больше, чем у плоскости, и он темнее. Эффект тем сильнее, чем меньше угол падения; при большом угле сжатие слабее, но длиннее тени.
Перекрытие
При \( \alpha = \theta_i \) весь передний склон отображается в одну точку: вершина и подножие находятся на одной наклонной дальности. При \( \alpha > \theta_i \) вершина оказывается ближе к аппарату, чем подножие, и на изображении склон «ложится» в сторону радиолокатора, перекрывая местность перед горой. Это перекрытие (англ. layover): в одном пикселе суммируются сигналы от склона и от местности перед ним, разделить их невозможно. Перекрытие характерно для гор и высотной застройки при малых углах падения.
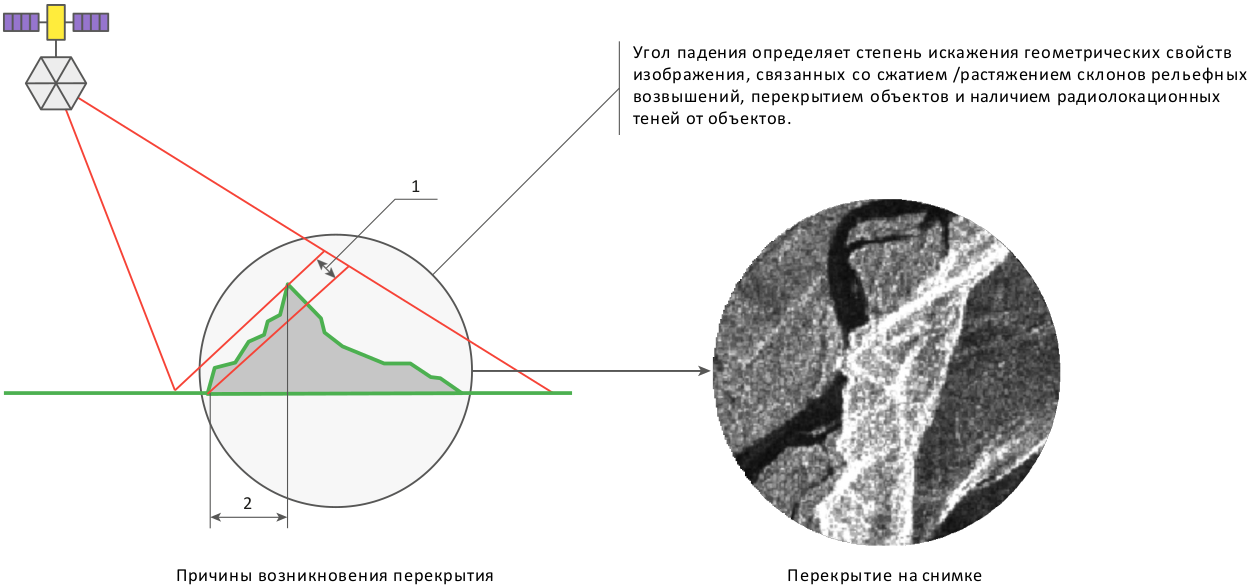
| Условие | Эффект | Вид на РЛИ |
|---|---|---|
| \( 0 < \alpha < \theta_i \) | сжатие переднего склона | укороченный яркий склон |
| \( \alpha = \theta_i \) | склон вырождается в линию | яркая линия |
| \( \alpha > \theta_i \) | перекрытие | яркая зона поверх местности перед горой |
| \( 0 < \beta < 90^\circ - \theta_i \) | растяжение обратного склона | удлинённый тёмный склон |
| \( \beta > 90^\circ - \theta_i \) | радиолокационная тень | чёрная зона без сигнала |
Ниже — интерактивная модель этих эффектов. Профиль с одиночным холмом облучается сбоку; угол падения и высота холма регулируются. На профиле раскрашиваются зоны сжатия, перекрытия и тени, под ним строится строка РЛИ — яркость как функция наклонной дальности. Яркость рассчитана по упрощённой модели (косинус местного угла падения), числа иллюстративные.
Геометрия бокового обзора
Лучи приходят слева сверху под углом падения θ (дальняя зона, лучи параллельны). Пунктир — линии равной дальности от характерных точек холма к плоскости изображения. Внизу — строка РЛИ: яркость в зависимости от наклонной дальности. Значения иллюстративные.
Сжатие и растяжение исправляются при геокодировании по цифровой модели рельефа (Дополнительная глава 2). Перекрытие и тень не исправляются вовсе: в этих зонах нет информации, поэтому для горных районов угол падения и направление витка выбирают заранее.
Диапазоны длин волн и проникающая способность
Радиолокационная съёмка выполняется на длинах волн от 1 мм до 1 м. Употребительные диапазоны имеют исторически сложившиеся буквенные обозначения:
| Диапазон | Длина волны, см | Частота, ГГц | Примеры космических РСА |
|---|---|---|---|
| Ku | 1,67–2,5 | 18–12 | гражданских космических РСА практически нет; альтиметры, скаттерометры |
| X | 2,5–3,75 | 12–8 | TerraSAR-X, COSMO-SkyMed, ICEYE, Capella, PAZ |
| C | 3,75–7,5 | 8–4 | Sentinel-1, RADARSAT-2, RCM, GaoFen-3 |
| S | 7,5–15 | 4–2 | Кондор-ФКА, NovaSAR-1, NISAR (канал S) |
| L | 15–30 | 2–1 | ALOS-2, ALOS-4, SAOCOM, NISAR (канал L) |
| P | 30–100 | 1–0,3 | Biomass |
Рис. Д1.17 — буквенные обозначения диапазонов радиолокационной съёмки, границы по длине волны и частоте, действующие космические системы
Выбор рабочего диапазона — ключевое решение при проектировании РСА: он определяет проникающую способность излучения, достижимое разрешение и уровень спекл-шума.
Проникающая способность
Длинные волны проходят сквозь растительный покров и сухой грунт, короткие отражаются от первой же шероховатой границы. В X-диапазоне сигнал от леса формируется верхушками крон, в C — верхней частью полога, в L — ветвями и стволами, в P крона почти прозрачна, и отражение идёт от стволов и земли. Для геологического картирования, обнаружения объектов под пологом и построения моделей рельефа под лесом предпочтительны L- и P-диапазоны. Двойное отражение «вода — ствол» в L-диапазоне резко усиливает сигнал от затопленного леса, что используется для картирования затоплений и состояния болот.
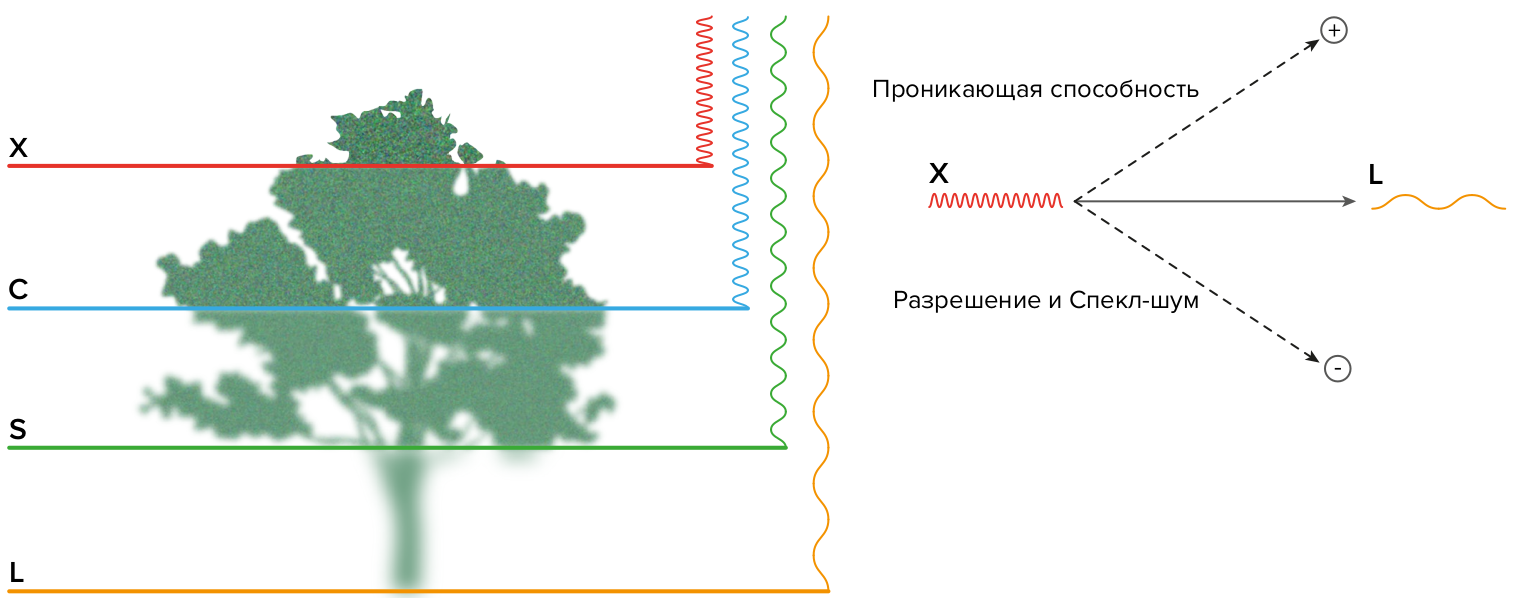
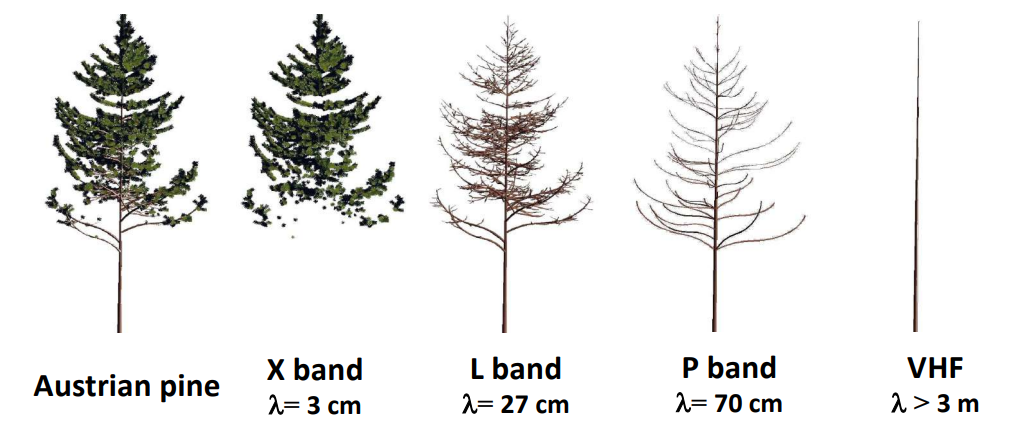
Рис. Д1.20 — механизмы рассеяния в L-диапазоне на торфяниках: зеркальное отражение от воды, объёмное и диффузное рассеяние над сухой почвой, усиление при высоком уровне грунтовых вод, двойное отражение при затоплении
Одна и та же поверхность может быть «гладкой» для длинной волны и «шероховатой» для короткой: вспаханное поле в L-диапазоне выглядит почти гладким (тёмным), а в X — ярким. Визуальные свойства растительного покрова и геологических структур выражены сильнее в L-диапазоне (достижимое разрешение от 3 м) и в близком S-диапазоне, чем в X и C.
Компромисс длины волны
При уменьшении длины волны падает проникающая способность, мешающим фактором становятся даже атмосферные явления (сильный дождь заметен в X-диапазоне), растёт спекл-шум. При увеличении длины волны для сохранения разрешения по азимуту нужно увеличивать длину синтезированной апертуры, то есть дольше наблюдать одни и те же объекты: сложнее обработка, сильнее миграция сигнала по дальности; в L- и P-диапазонах заметно влияние ионосферы. Ku-диапазон применяется ограниченно из-за малой проникающей способности и высокого спекл-шума; он целесообразен, например, для съёмки ледников.
Типичная ошибка
Ожидать, что Sentinel-1 (C-диапазон) «увидит» почву или объекты под лесом. В C-диапазоне сигнал от сомкнутого полога формируется верхними ярусами крон; для задач под пологом нужны L-диапазон (ALOS-2/4, SAOCOM, NISAR) или P-диапазон (Biomass).
Спекл-шум
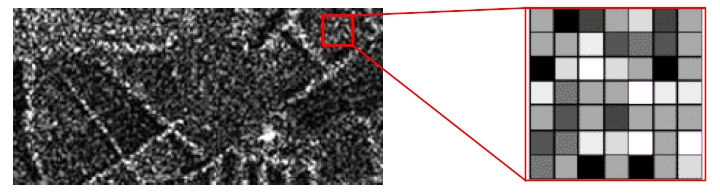
Спекл-шум (англ. speckle, «крапинка») образуется при когерентном суммировании волн, отражённых от множества случайно расположенных рассеивателей внутри одного элемента разрешения. Расстояния до них различаются на доли длины волны, поэтому сигналы приходят со случайными фазами и складываются то в фазе, то в противофазе. На изображении однородного фона появляется пятнистость: соседние пиксели одной и той же поверхности резко различаются по яркости. Это не шум приёмника — повторная съёмка при той же геометрии даст ту же картину.
Статистическая модель
Сумма комплексных сигналов многих рассеивателей по центральной предельной теореме распределена как комплексная гауссова величина, а её интенсивность \( I \) — по экспоненциальному закону:
\[ p(I) = \frac{1}{\bar I}\exp\!\left(-\frac{I}{\bar I}\right), \qquad \operatorname{E}[I] = \bar I,\quad \sigma_I = \bar I . \]
Среднеквадратическое отклонение равно среднему: коэффициент вариации однородного участка на изображении без накопления равен единице. Это записывают мультипликативной моделью \( I = \sigma^0 \cdot n \), где \( \sigma^0 \) — искомая отражательная способность, \( n \) — случайный множитель с единичным средним. Спекл ухудшает радиометрическое разрешение: два класса с отношением средних яркостей 1,5 попиксельно неразличимы.
Некогерентное накопление
Простейший способ снизить спекл — усреднить \( N \) независимых реализаций, то есть выполнить некогерентное накопление (англ. multilooking; в интерфейсах программ встречается перевод «многократное усреднение»). В РСА реализации получают, разбивая доплеровский спектр на \( N \) частей и формируя \( N \) парциальных изображений (англ. looks), либо усредняя соседние пиксели. Дисперсия при этом уменьшается в \( N \) раз, коэффициент вариации — в \( \sqrt{N} \) раз:
\[ \sigma_{I,N} = \frac{\bar I}{\sqrt{N}}, \qquad \text{ENL} = \frac{\bar I^{\,2}}{\sigma_{I,N}^{2}} \approx N . \]
Эквивалентное число некогерентных накоплений ENL (англ. equivalent number of looks) оценивается по однородному участку реального снимка и служит мерой подавления спекла. Плата — пространственное разрешение: усреднение по \( N \) пикселям ухудшает его в \( N \) раз (в \( \sqrt{N} \) раз по каждой оси при квадратном окне). Продукт Sentinel-1 IW GRD формируется с пятью накоплениями по дальности и одним по азимуту: разрешение ухудшается с 5×20 м до примерно 20×22 м при шаге пикселя 10 м, ENL по документации ESA около 4,4.
Спекл и некогерентное накопление
Слева — заданная отражательная способность (поле, водоём, дорога, точечный отражатель). Справа — синтетическое РЛИ: интенсивность каждого пикселя умножена на экспоненциально распределённый спекл-множитель и усреднена по окну из N пикселей. Значения иллюстративные.
Фильтрация
Некогерентное накопление не различает однородные участки и границы, поэтому применяют адаптивные фильтры спекла — Ли (Lee), Фроста (Frost), Гамма-MAP, уточнённый фильтр Ли: они усредняют сильнее там, где локальный коэффициент вариации близок к теоретическому для однородной поверхности, и слабее на границах и точечных целях. Любая фильтрация означает потерю разрешения и части информации: текстура спекла сама несёт сведения о поверхности. В SNAP фильтры собраны в операторе Speckle Filter (Дополнительная глава 2).
Типичная ошибка
Фильтровать спекл до интерферометрической обработки. Фильтры спекла работают с интенсивностью и разрушают фазу; для интерферометрии нужны нефильтрованные комплексные данные (продукт SLC), а усреднение выполняется уже при формировании интерферограммы.
Поляризация
Наряду с амплитудой и фазой неотъемлемое свойство волны — поляризация: ориентация вектора напряжённости электрического поля \( \vec E \) в плоскости, перпендикулярной направлению распространения. Один и тот же объект по-разному отражает волны разной поляризации, что позволяет различать поверхности, неотличимые в одной поляризации. Поляризация бывает линейной (вектор \( \vec E \) колеблется в одной плоскости), круговой и эллиптической.
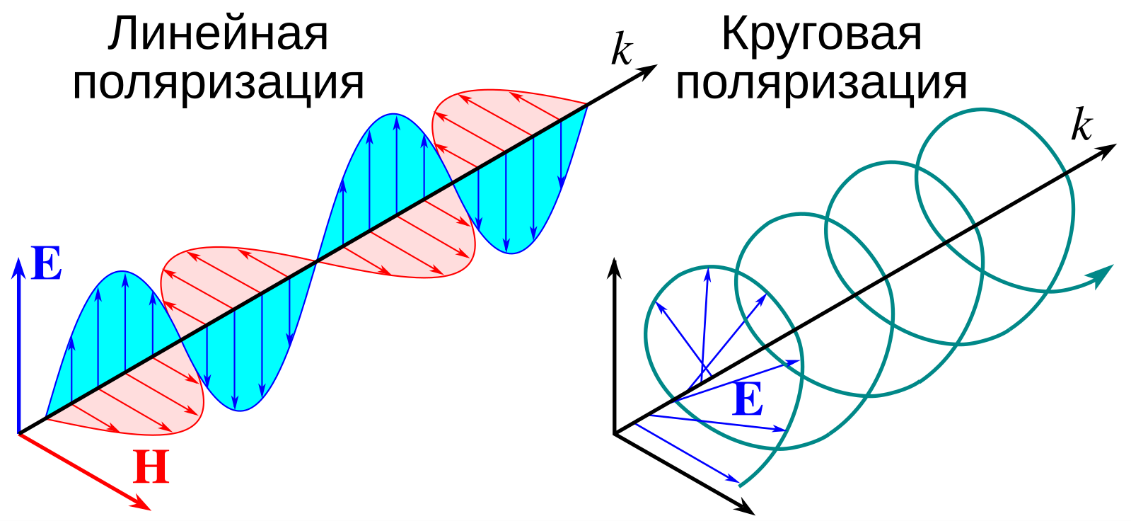
На передачу используют в основном линейную поляризацию. Горизонтальной (H) называют поляризацию, при которой вектор \( \vec E \) параллелен поверхности, то есть перпендикулярен плоскости падения; при вертикальной (V) вектор \( \vec E \) лежит в плоскости падения — плоскости, проходящей через ось ДНА перпендикулярно поверхности. РСА бывают однополяризационными (излучение и приём с согласованной поляризацией VV или HH) и поляриметрическими. Обозначение из двух букв читается «передача — приём»: VV, HH — согласованные, VH, HV — перекрёстные.
Зависимость отражения от поляризации
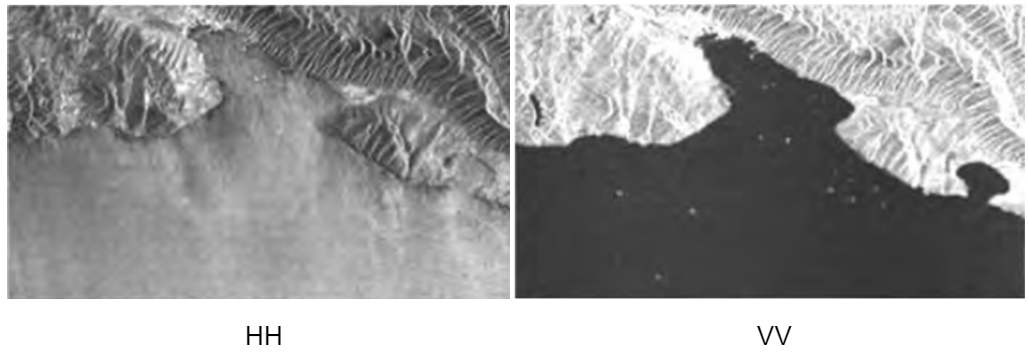
Объекты простой формы — сфера, уголковый отражатель, плоская поверхность — дают отражение только при согласованных поляризациях (VV, HH). Вертикальные линейные объекты (столбы, трубы, стволы) и горизонтальные, направленные от радиолокатора (ЛЭП, рельсы), отражают при VV; горизонтальные объекты, параллельные вектору \( \vec E \), — при HH. Произвольно ориентированные объёмные объекты (кроны, кустарник, посевы) рассеивают во всех комбинациях, поэтому перекрёстная поляризация чувствительна к объёмному рассеянию и слабо реагирует на гладкие поверхности и двойное отражение. Без искажений в ионосфере VH и HV дают одинаковый результат.
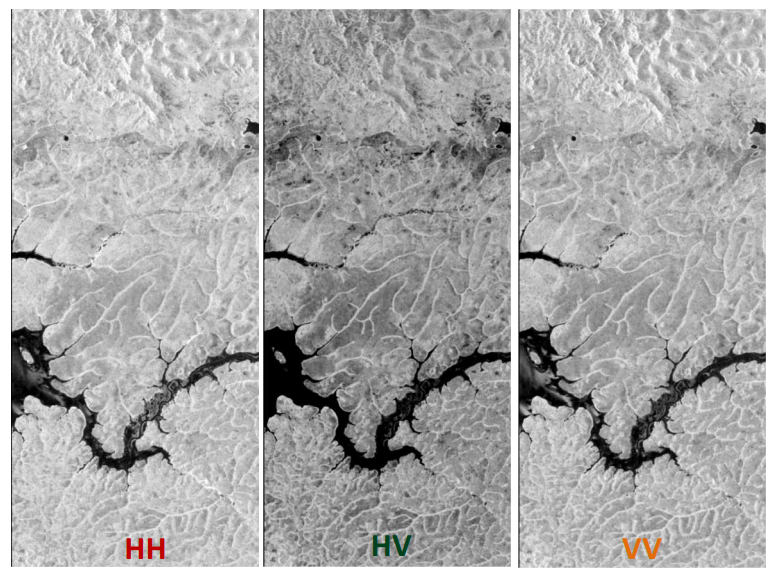
В общем случае коэффициент рассеяния земной и водной поверхности при VV выше, чем при HH, и значительно выше, чем при перекрёстной поляризации. Для морских задач это означает: в HH взволнованная поверхность темнее и суда контрастнее, тогда как VV лучше передаёт структуру волнения.
Типичная ошибка
Считать канал VH «тем же снимком, только темнее». Перекрёстная поляризация отвечает на иной механизм рассеяния (объёмное), поэтому отношение VV/VH несёт самостоятельную информацию: по нему разделяют лес и поле, затопленную и сухую растительность, лёд разного возраста.
Режимы поляризации и RGB-синтез
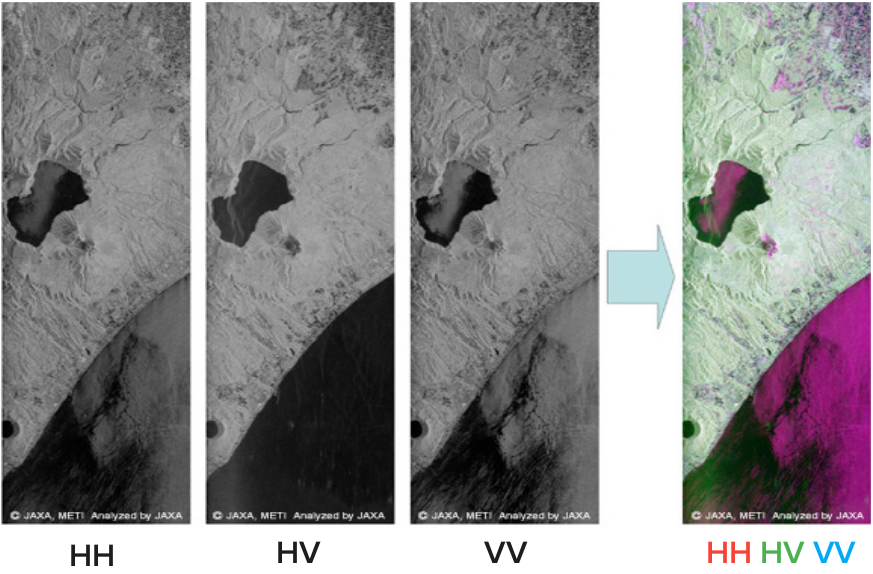
В режиме двух поляризаций на излучение используется одна поляризация, на приём — две одновременно (V + H); так работает Sentinel-1: над сушей VV + VH, над полярными и морскими районами HH + HV. Полнополяриметрический режим (четыре поляризации) реализуется поочерёдным переключением поляризации излучения на соседних зондированиях при приёме в двух каналах; для этого приходится удваивать ЧПИ, что сужает полосу съёмки и создаёт риск наложения эхо-сигналов соседних зондирований.
Несколько каналов позволяют строить цветные композиты по аналогии с многоспектральными снимками: каждому каналу RGB назначается поляризация или их отношение. Для Sentinel-1 типичный композит — R = VV, G = VH, B = VV/VH.
Радиоголограмма: быстрое и медленное время
Радиолокатор последовательно излучает импульсы с частотой повторения \( F \), принимает отражения, дискретизирует их с частотой АЦП \( f \) и записывает на носитель. Каждый принятый импульс записывается как строка отсчётов — строка дальности. Приём ведётся в течение строба дальности \( \tau_{\text{ст}} \); время внутри строки называют быстрым \( t_r \): оно отсчитывается в микросекундах от излучения импульса и даёт \( R_{sl} = c\,t_r/2 \). Время начала приёма строки называют медленным, или азимутальным, \( t \): оно отсчитывается в секундах вдоль траектории и даёт положение аппарата по азимуту. Так формируется двумерный массив — радиоголограмма: строки — положения аппарата, столбцы — наклонная дальность.
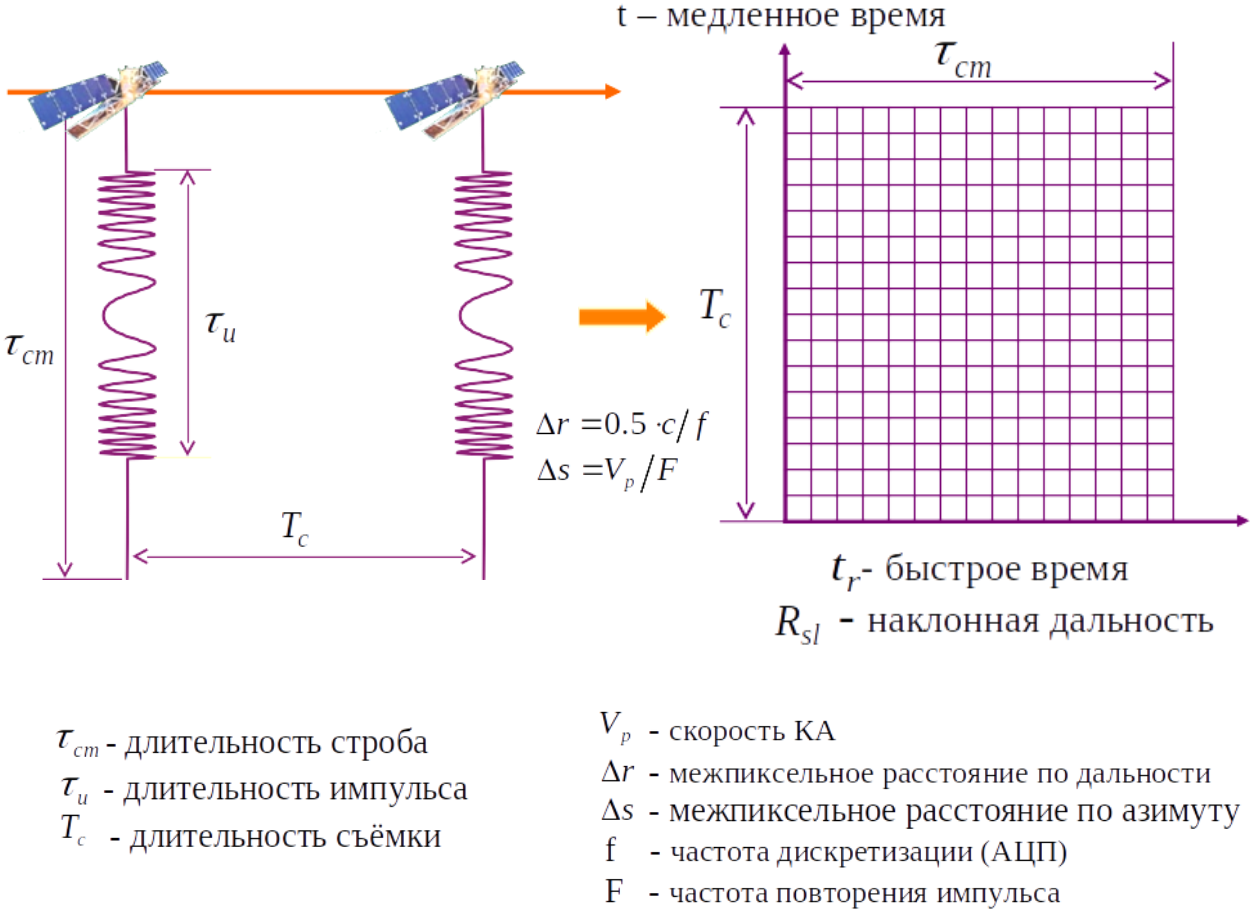
Межпиксельные расстояния голограммы задаются частотами дискретизации:
\[ \Delta r = \frac{c}{2f}, \qquad \Delta s = \frac{V_p}{F}, \]
где \( V_p \) — скорость аппарата. Для Sentinel-1 шаг по наклонной дальности 2,3 м; шаг изображения IW SLC по азимуту 14,1 м.
При детектировании фиксируются амплитуда \( A \) и фаза \( \varphi \) относительно опорного колебания; на практике их пересчитывают в квадратурные составляющие комплексного отсчёта:
\[ s = A e^{j\varphi} = I + jQ, \qquad I = A\cos\varphi,\quad Q = A\sin\varphi . \]
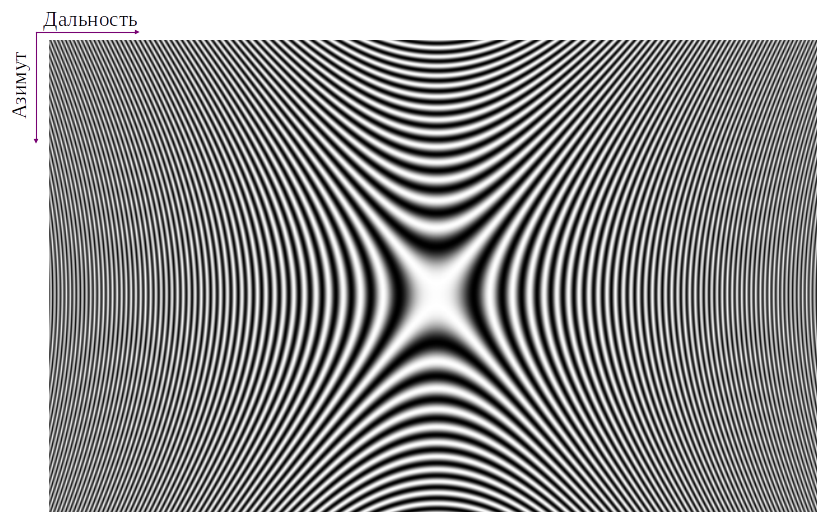
Вещественная часть голограммы от одиночной точечной цели — система гиперболических интерференционных полос: по азимуту они отражают изменение фазы при изменении дальности до цели по мере пролёта, по дальности — частотную модуляцию импульса. Изображения в такой записи нет: энергия одной цели размазана по тысячам отсчётов, и синтез РЛИ (Дополнительная глава 2) собирает её обратно в точку.
Режимы съёмки
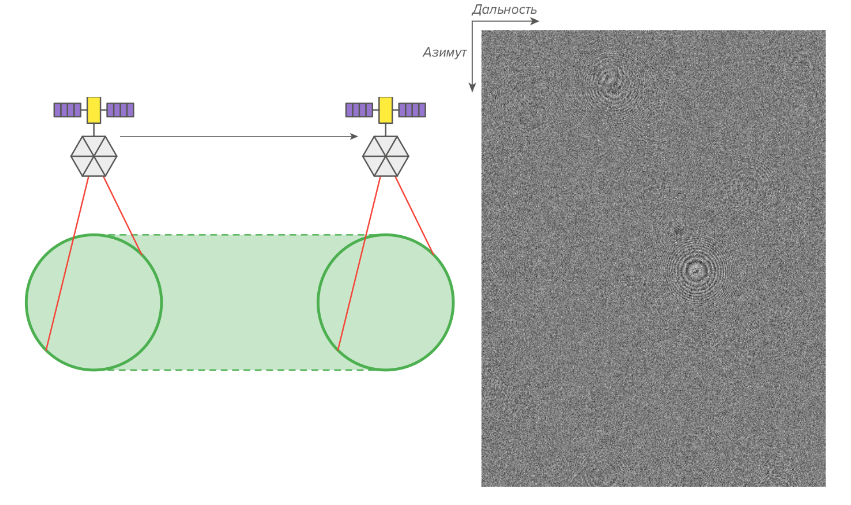
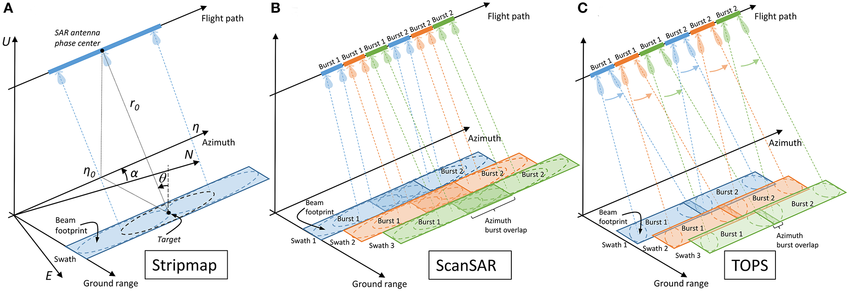
Практическое применение получили три базовых режима — маршрутный, обзорный и детальный прожекторный — и их развитие, режим TOPS. Различаются они тем, как управляется ось ДНА во время съёмки.
Маршрутный режим (Stripmap)
Ось ДНА удерживается в фиксированном положении относительно аппарата; небольшие повороты допускаются лишь для отслеживания направления нулевого доплеровского смещения, вызванного вращением Земли. Антенна непрерывно освещает одну полосу; размер РЛИ по дальности фиксирован шириной луча, по азимуту определяется длительностью съёмки. Режим даёт равномерное покрытие и стабильную структуру голограммы; разрешение по азимуту близко к \( D/2 \).
Обзорный режим (ScanSAR)
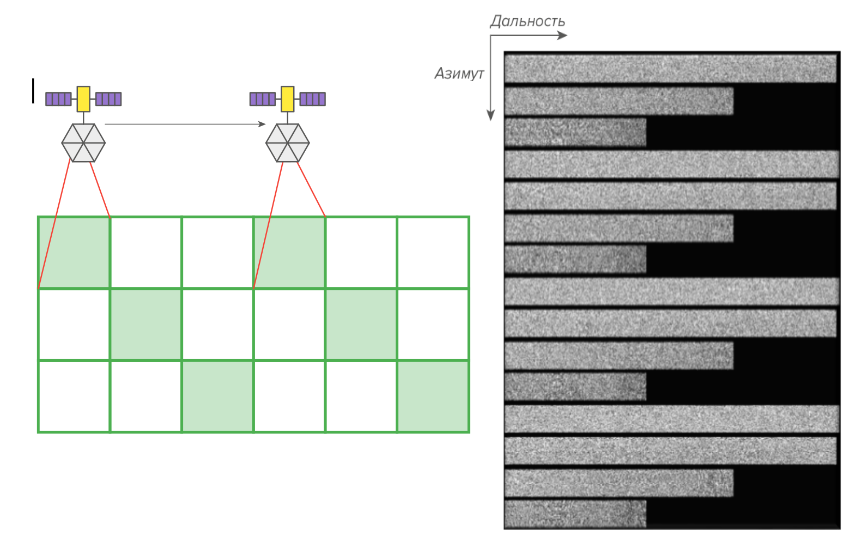
Обзорный режим даёт широкую полосу ценой разрешения; применяется в основном для моря и льдов. Антенна дискретно сканирует лучом в угломестной плоскости: полоса обзора делится на несколько подполос (англ. swath), в каждой поверхность облучается пачками импульсов — бёрстами (англ. burst), — пока луч работает в других подполосах. Каждая цель наблюдается только часть времени пролёта через луч, поэтому разрешение по азимуту ухудшается во столько раз, сколько подполос обслуживает антенна.
Детальный прожекторный режим (Spotlight)
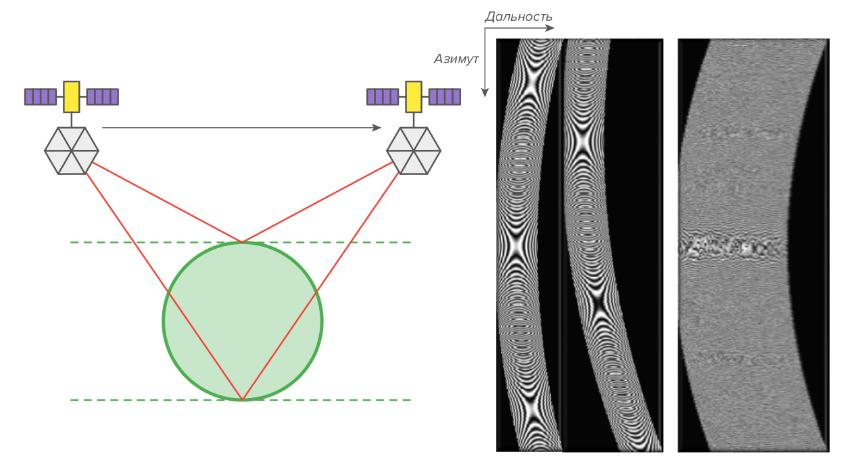
Прожекторный режим служит для метрового и субметрового разрешения. В течение сеанса облучается фиксированный участок: ось ДНА непрерывно поворачивается назад по мере пролёта, удерживая луч на цели. Длина синтезированной апертуры определяется длительностью съёмки и диапазоном углов сканирования; разрешение по азимуту становится лучше \( D/2 \), но сцена ограничена размером пятна. Поворот оси выполняется механически (антенна с зеркалом) либо электронно — активной фазированной антенной решёткой (АФАР), где направление луча задаётся распределением начальных фаз по приёмопередающим модулям. Наклонная дальность до объектов при этом меняется в широких пределах, а начало строба приёма фиксировано, поэтому отклик цели смещается по каналам дальности — миграция траекторного сигнала, учёт которой входит в синтез.
Режим TOPS и Sentinel-1
TOPS (Terrain Observation with Progressive Scans) — модификация ScanSAR: антенна не только переключается между подполосами, но и внутри каждого бёрста поворачивается по азимуту от «назад» к «вперёд». В ScanSAR цели в начале и конце бёрста облучаются краями ДНА, отчего возникает периодическая модуляция яркости по азимуту (англ. scalloping); в TOPS каждая цель проходит через всю диаграмму, и отношение сигнал/шум вдоль полосы почти постоянно.
Основной режим Sentinel-1 над сушей — Interferometric Wide swath (IW), реализующий TOPS. По документации ESA:
- полоса захвата 250 км, разрешение 5×20 м (дальность × азимут, без накопления);
- три подполосы IW1–IW3 с углами падения от 29–31° у ближнего края до 46° у дальнего;
- бёрсты длиной около 20 км по азимуту (около 2,75 с); в стандартном продукте по 9 бёрстов на подполосу, сцена примерно 250×170 км;
- бёрсты синхронизированы от витка к витку, что необходимо для интерферометрических пар;
- период повторения 12 суток для одного аппарата и 6 суток для пары на одной орбите со сдвигом 180°.
Из продуктов уровня 1 важны два. SLC (Single Look Complex) — комплексное изображение в проекции наклонной дальности с сохранённой фазой и делением на бёрсты; исходный материал интерферометрии. GRD (Ground Range Detected) — детектированное (только амплитуда) изображение с некогерентным накоплением на наземной дальности с шагом пикселя 10 м для IW; фаза потеряна, спекл снижен. Подробнее — в дополнительной главе 2.
Типичная ошибка
Называть Sentinel-1 «снимком с разрешением 10 м». 10 м — шаг пикселя продукта GRD после некогерентного накопления; разрешение IW GRD около 20×22 м, SLC — 5×20 м. Шестисуточная периодичность достигается только при двух работающих аппаратах; в 2022–2024 гг., между отказом Sentinel-1B и вводом Sentinel-1C, она составляла 12 суток.
Почему для интерферометрии Sentinel-1 важна синхронизация бёрстов?
В TOPS каждая цель облучается только в пределах «своего» бёрста под меняющимся углом поворота луча. Если на повторном витке границы бёрстов сдвинуты, одна и та же цель попадёт в разные части ДНА и получит иную доплеровскую историю; интерферограмма содержит систематические фазовые скачки на границах бёрстов. Поэтому моменты начала бёрстов привязаны к орбитальному положению, а не к бортовому времени.
Источники
- Верба В. С., Неронский Л. Б., Осипов И. Г., Турук В. Э. Радиолокационные системы землеобзора космического базирования / под ред. В. С. Вербы. М. : Радиотехника, 2010. 680 с. ISBN 978-5-88070-263-3.
- Cumming I. G., Wong F. H. Digital Processing of Synthetic Aperture Radar Data: Algorithms and Implementation. Boston ; London : Artech House, 2005. 625 p. ISBN 1-58053-058-3.
- Moreira A., Prats-Iraola P., Younis M., Krieger G., Hajnsek I., Papathanassiou K. P. A tutorial on synthetic aperture radar // IEEE Geoscience and Remote Sensing Magazine. 2013. Vol. 1, No. 1. P. 6–43. DOI: 10.1109/MGRS.2013.2248301.
- Richards J. A. Remote Sensing with Imaging Radar. Berlin ; Heidelberg : Springer, 2009. 361 p. ISBN 978-3-642-02019-3.
- Oliver C., Quegan S. Understanding Synthetic Aperture Radar Images. Raleigh : SciTech Publishing, 2004. 464 p. ISBN 978-1-891121-31-9.
- Sentinel-1 SAR User Guide : Acquisition Modes, Product Types, Revisit and Coverage / European Space Agency. URL: https://sentinel.esa.int/web/sentinel/user-guides/sentinel-1-sar (дата обращения: 10.10.2026).
- S1 Mission // SentiWiki / Copernicus, European Space Agency. URL: https://sentiwiki.copernicus.eu/web/s1-mission (дата обращения: 10.10.2026).
- Sentinel-1 Burst InSAR Product Guide / Alaska Satellite Facility, HyP3. URL: https://hyp3-docs.asf.alaska.edu/guides/burst_insar_product_guide/ (дата обращения: 10.10.2026).
- SNAP — Sentinel Application Platform. Sentinel-1 Toolbox (S1TBX) : документация и учебные материалы / ESA STEP. URL: https://step.esa.int (дата обращения: 10.10.2026).
- Регламент радиосвязи. Статьи. Издание 2020 года / Международный союз электросвязи. Женева : МСЭ, 2020. URL: https://www.itu.int/pub/R-REG-RR (дата обращения: 10.10.2026).
- Report ITU-R RS.2274. Spectrum requirements for spaceborne synthetic aperture radar applications planned in the Earth exploration-satellite service (active). Geneva : ITU, 2013. URL: https://www.itu.int/dms_pub/itu-r/opb/rep/R-REP-RS.2274-2013-PDF-E.pdf (дата обращения: 10.10.2026).
- Satellite Missions Catalogue : Copernicus Sentinel-1 ; TerraSAR-X ; COSMO-SkyMed Second Generation ; RCM ; ALOS-4 ; NISAR ; ICEYE ; Capella X-SAR / eoPortal, ESA. URL: https://www.eoportal.org/satellite-missions (дата обращения: 10.10.2026).
- Второй радиолокационный спутник «Кондор-ФКА» на орбите / НЦ ОМЗ АО «Российские космические системы». URL: https://ntsomz.ru/kondor_fka_2/ (дата обращения: 10.10.2026).
- Biomass : Facts and figures / European Space Agency. URL: https://www.esa.int/Applications/Observing_the_Earth/FutureEO/Biomass/Facts_and_figures (дата обращения: 10.10.2026).